Última revisión técnica: 11/09/2026
Ilustración generada con IA (ChatGPT) para El Blog del Dron; representación editorial de una adquisición fotogramétrica sobre una cantera, no documenta un levantamiento real concreto.
Respuesta corta: qué es la fotogrametría con drones
La fotogrametría con drones utiliza fotografías solapadas tomadas desde posiciones diferentes para reconstruir la geometría visible de una escena y, cuando existe una referencia espacial adecuada, convertirla en productos geoespaciales. El software busca características comunes entre imágenes, estima posiciones y orientaciones de cámara, reconstruye puntos 3D y deriva superficies, mallas u ortomosaicos.
La idea clave de esta guía es simple: un modelo 3D visualmente espectacular no es necesariamente un modelo métricamente preciso. Apariencia, resolución, georreferenciación y precisión validada son propiedades relacionadas, pero no equivalentes.
De fotografías solapadas a geometría 3D
El flujo conceptual es planificación → captura → solapamiento → correspondencias entre imágenes → estimación de geometría de cámaras → reconstrucción → nube de puntos → superficies/malla → ortomosaico o modelo → georreferenciación → control/validación → producto final.
Structure from Motion (SfM) automatiza gran parte de la orientación relativa: identifica puntos o características reconocibles en varias fotografías, establece correspondencias y estima simultáneamente la geometría de la escena y las poses de cámara mediante ajuste. Multi-View Stereo (MVS) densifica después la reconstrucción utilizando muchas vistas.
El solapamiento no es solo «hacer muchas fotos». Hace falta que las mismas zonas aparezcan desde perspectivas útiles. Una colección enorme de imágenes casi idénticas puede aportar menos geometría que un bloque bien diseñado con diversidad de puntos de vista.
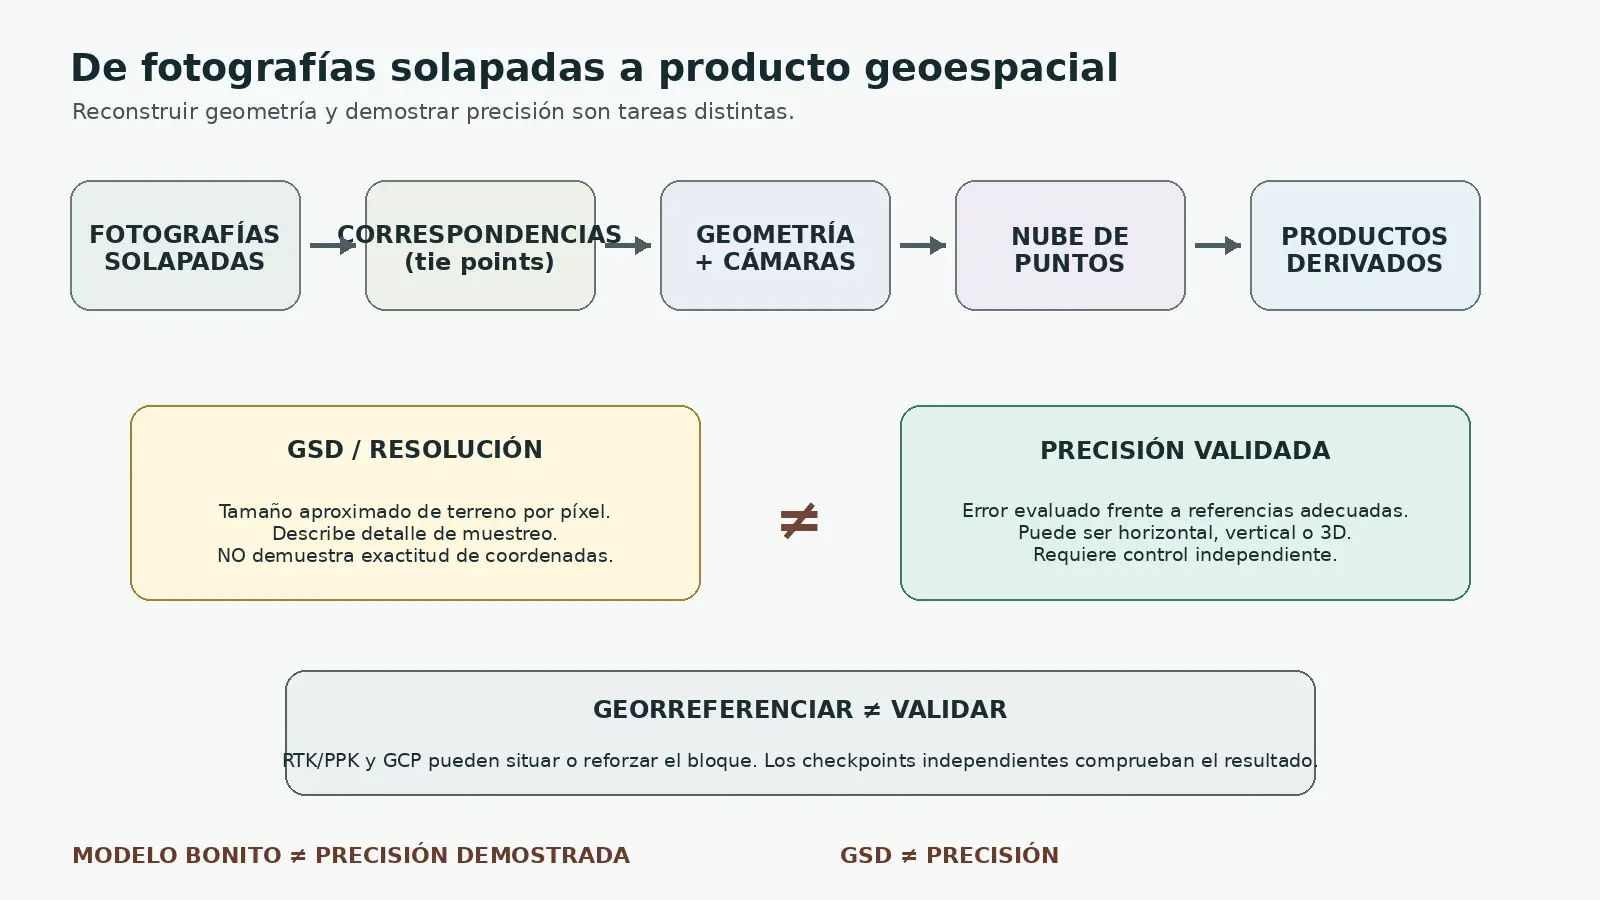
Infografía generada con IA (ChatGPT) para El Blog del Dron a partir de principios de fotogrametría y control de calidad documentados por USGS, ASPRS e IGN/PNOA.
Productos distintos: no llamar «modelo 3D» a todo
| Producto | Qué representa | Para qué puede servir | Principal limitación | Qué debe validarse |
|---|---|---|---|---|
| Ortofoto / ortomosaico | Imagen corregida/ortorrectificada y ensamblada en un sistema de referencia; no es una foto aérea cruda | Cartografía visual, inventario, comparación temporal, digitalización | Errores geométricos si orientación/superficie/georreferencia son deficientes; objetos altos pueden generar artefactos | Exactitud planimétrica frente a checkpoints/referencia y adecuación al uso |
| Nube de puntos | Conjunto de puntos 3D reconstruidos por correspondencias multivista, a menudo con color | Geometría 3D, perfiles, base para superficies y mediciones | Huecos/ruido en agua, texturas uniformes, reflejos, oclusiones; densidad ≠ exactitud | Precisión 3D, cobertura, ruido y coherencia con control independiente |
| Malla / modelo 3D | Superficie conectada derivada de la nube, frecuentemente texturizada | Visualización, documentación patrimonial, inspección, volumen si la geometría es válida | Puede verse muy realista y seguir teniendo deformaciones métricas | Escala, precisión, huecos, suavizado y metodología de medición |
| DSM / MDS | Superficie visible: suelo más vegetación, edificios y otros objetos | Alturas de superficie, construcción, cobertura, volúmenes | No equivale al terreno desnudo | Qué clases/objetos contiene y precisión vertical |
| DTM / MDT | Modelo del terreno desnudo tras clasificación/filtrado adecuado | Topografía del terreno, drenaje, pendientes, ingeniería según requisitos | No se obtiene automáticamente de cualquier nube fotogramétrica; vegetación puede ocultar el suelo | Método de clasificación, cobertura real del suelo y validación vertical |
| Curvas / perfiles / volúmenes | Derivados geométricos de un modelo o superficie | Movimiento de tierras, canteras, obra, seguimiento | Heredan errores del modelo y del límite/base elegido | Precisión del modelo, superficie de referencia, método y tolerancia del proyecto |
GSD: resolución de muestreo, no certificado de precisión
Ground Sampling Distance (GSD) expresa aproximadamente cuánto terreno representa un píxel bajo una geometría concreta de captura. Un GSD menor significa muestreo espacial más fino, no que cada coordenada del producto sea correcta con ese mismo error.
El PNOA del IGN ilustra bien la diferencia: publica por separado GSD de vuelo, GSD de ortofoto y exactitud planimétrica. Por ejemplo, en una de sus configuraciones de 15 cm de ortofoto declara 15 cm de GSD de ortofoto y RMSE X,Y ≤ 0,30 m. No es un resultado transferible a drones; es un ejemplo institucional de que resolución y exactitud son magnitudes diferentes.
Por tanto: GSD ≠ precisión horizontal ≠ precisión vertical. Tampoco la nitidez visual de una textura demuestra la posición correcta del objeto.
Georreferenciar no es validar
El GNSS estándar de la aeronave puede proporcionar una referencia aproximada de las posiciones de cámara. RTK y PPK pueden mejorar notablemente esa georreferenciación al incorporar correcciones GNSS, pero el resultado depende de la solución GNSS, sincronización, calibración, geometría del bloque, cámara, sistema de referencia y procesamiento.
Los Ground Control Points (GCP) son puntos con coordenadas conocidas que se observan en las imágenes y se usan para anclar o ajustar el bloque. Su calidad y distribución importan. Un checkpoint, en cambio, se reserva para comprobar el resultado: no debería utilizarse para obligar al modelo a ajustarse y después presentarse como validación independiente.
Existen estudios en los que RTK/PPK directo ha logrado buenos resultados sin GCP. Eso demuestra que puede funcionar en determinadas configuraciones, no que RTK elimine universalmente la necesidad de control. Incluso estudios favorables recomiendan checkpoints independientes distribuidos para detectar sesgos y errores sistemáticos.
Precisión: una propiedad que se demuestra contra una referencia
No existe una cifra universal de precisión para «fotogrametría con drones». La precisión final depende de sensor, altura, geometría, solapamiento, control, GNSS, relieve, textura, movimiento, calibración, procesamiento y del propio criterio de evaluación.
ASPRS trata la precisión posicional como una característica que debe evaluarse mediante procedimientos y referencias apropiadas; su edición 2024 incluye buenas prácticas específicas para fotogrametría y UAS. Esto es conceptualmente distinto de leer el GSD o el error de reproyección del software y asumir que equivalen a exactitud del terreno.
Medir una distancia, área o volumen sobre un modelo tampoco borra la incertidumbre: medición sobre modelo → precisión del modelo → incertidumbre de la medición. Para usos topográficos, de obra o contractuales, las tolerancias y el método de validación deben definirse antes de capturar.
Qué degrada una reconstrucción aunque el software «termine»
| Factor de captura | Posible efecto sobre el modelo |
|---|---|
| Altura/distancia y focal/sensor | Cambian GSD, huella, perspectiva y capacidad de resolver detalle; no fijan por sí solos la precisión. |
| Solapamiento y geometría | Pocos puntos de vista o geometría débil pueden producir bloques inestables; más fotos redundantes no reparan automáticamente una geometría mala. |
| Movimiento, obturación y enfoque | Desenfoque o motion blur reduce correspondencias y detalle; rolling shutter puede introducir deformación geométrica. |
| Superficies homogéneas/repetitivas | Poca textura o patrones repetidos dificultan identificar correspondencias correctas. |
| Agua, vidrio y reflejos | Reflejos especulares, olas y apariencia cambiante rompen la hipótesis de una superficie visual estable; pueden aparecer huecos o geometría falsa. |
| Vegetación y viento | Hojas/ramas cambian entre imágenes; la nube puede representar el dosel en vez del suelo. |
| Sombras/iluminación | Cambios fuertes de iluminación alteran apariencia y matching; sombras pueden ocultar textura. |
| GNSS y referencia | Posiciones de cámara ayudan a georreferenciar; errores de datum, altura o solución GNSS se propagan si no se controlan. |
| GCP/checkpoints | GCP ajustan/ancoran el bloque; checkpoints reservados permiten evaluar el producto sin usarlos para forzarlo. |
Agua, vidrio, reflejos y superficies con poca textura
SfM necesita correspondencias visuales coherentes entre imágenes. El agua puede cambiar de apariencia entre exposiciones por olas y reflejos; una superficie especular puede mostrar el entorno en vez de una textura fija de la propia superficie. El vidrio plantea problemas similares. El resultado puede ser ausencia de puntos, ruido o geometría físicamente falsa.
Las superficies uniformes —arena lisa, paredes sin textura, cubiertas homogéneas— ofrecen pocos rasgos distintivos. Los patrones repetitivos también pueden inducir correspondencias equivocadas. Investigación reciente de ISPRS sigue tratando las texturas uniformes y repetitivas como un reto activo de feature matching.
En entornos acuáticos, esto significa que una ortofoto de la costa puede ser útil mientras la superficie del agua no debe interpretarse automáticamente como un modelo 3D fiable del fondo. Si la cámara observa a través del agua, además intervienen refracción y condiciones ópticas específicas.
Movimiento, viento y rolling shutter
El movimiento del dron no invalida por sí mismo la fotogrametría, pero obliga a controlar obturación, enfoque, velocidad y cadencia de captura para evitar blur y conservar el solapamiento previsto. El viento también puede mover vegetación, de modo que la escena ya no es idéntica entre fotografías.
Con rolling shutter, las filas del sensor se exponen en instantes ligeramente diferentes. Si la cámara se mueve durante esa lectura, la imagen puede apartarse del modelo geométrico de una cámara de proyección central. Estudios experimentales muestran que el efecto depende de plataforma, velocidad, geometría y control, y puede afectar la precisión si no se modela o mitiga adecuadamente.
DSM no es DTM: la vegetación cambia lo que significa «superficie»
Un DSM/MDS representa la superficie visible, por lo que puede incluir vegetación, edificios y otros objetos. Un DTM/MDT pretende representar el terreno desnudo. El IGN los define como productos diferentes y aplica clasificación, edición y control de calidad para obtener el MDT a partir de datos adecuados.
En fotogrametría, si el suelo está oculto por una copa densa, las fotografías no contienen mágicamente esa geometría. Derivar un DTM requiere que exista información suficiente del terreno y una clasificación/filtrado defendible. Más densidad de puntos sobre hojas no equivale a más conocimiento del suelo.
Fotogrametría y LiDAR: tecnologías distintas y a menudo complementarias
La fotogrametría infiere geometría mediante correspondencias entre imágenes y aporta textura/color de forma natural. LiDAR mide distancias a partir del tiempo de vuelo de pulsos láser y genera retornos 3D. Ambos pueden producir nubes de puntos, pero la procedencia de esos puntos es distinta.
En vegetación, algunos pulsos LiDAR pueden alcanzar capas inferiores o el suelo a través de huecos del dosel y producir retornos diferenciados; no significa que el láser atraviese hojas, ramas o materia sólida. La capacidad real depende de densidad de pulsos, geometría, vegetación y sensor.
No hay ganador universal. Fotogrametría puede ser excelente para superficies visibles y texturizadas; LiDAR puede aportar ventajas donde la estructura vertical o la recuperación de retornos de suelo es crítica. También pueden combinarse.
Aplicaciones: qué producto necesita realmente la misión
En topografía/cartografía, el objetivo puede ser un ortomosaico o una superficie con precisión documentada. En construcción, puede interesar progreso, superficies o comparación temporal. En canteras, los volúmenes exigen definir bien superficie, límites y referencia. En agricultura/territorio, el modelo puede describir dosel o microtopografía según la captura.
En patrimonio y arqueología, la malla texturizada puede documentar geometría y estado visible, pero las mediciones deben heredar una validación adecuada. En inspección, un modelo 3D puede organizar observaciones y repetir puntos de vista, sin convertir automáticamente una anomalía visual en diagnóstico.
El Blog del Dron no presenta aquí experiencia de campo propia. La guía sintetiza documentación institucional, estándares y literatura técnica.
España/UE: la finalidad cartográfica no sustituye las reglas de vuelo
Una misión fotogramétrica sigue siendo una operación UAS. En España, AESA distingue categorías operacionales y recuerda que el lugar puede añadir requisitos mediante zonas geográficas. En la UE, EASA mantiene el marco de categorías abierta y específica y sus limitaciones.
Por tanto, el plan de adquisición debe ser compatible con la normativa, la zonificación, las personas presentes, VLOS cuando corresponda, altura, características del UAS y cualquier autorización aplicable. Una necesidad de GSD concreto no autoriza por sí sola a volar más bajo, más alto o más cerca.
Conclusión: resolución, georreferenciación y precisión validada son tres preguntas distintas
Resolución pregunta cuánto detalle espacial se muestrea. Georreferenciación pregunta cómo se conecta el modelo a un sistema de coordenadas. Precisión validada pregunta cuánto se desvía el producto respecto a referencias independientes y adecuadas.
Si esas tres preguntas se responden por separado, RTK, PPK, GCP, checkpoints, GSD y software dejan de ser etiquetas de marketing y pasan a ocupar su función real dentro del flujo.
La fotogrametría no convierte fotografías en verdad métrica por el simple hecho de producir una nube densa o una malla bonita. La calidad nace de la adquisición, la geometría, la referencia y, finalmente, de una validación proporcionada al uso.
Preguntas frecuentes
¿Qué es la fotogrametría con drones?
Es la reconstrucción y medición de una escena a partir de fotografías solapadas tomadas desde posiciones diferentes. Puede producir ortomosaicos, nubes de puntos, superficies y modelos 3D, siempre con las limitaciones de captura y control del proyecto.
¿Cómo se crea un modelo 3D con fotografías?
El software detecta características comunes, relaciona imágenes, estima poses de cámara y geometría mediante SfM/ajuste, densifica la reconstrucción y deriva una nube, malla o superficie. Después puede georreferenciarse y debe validarse si se pretende medir.
¿Qué es el solapamiento?
Es la parte de la escena que aparece repetida en varias fotografías. Permite observar los mismos rasgos desde diferentes posiciones; la cantidad necesaria depende de geometría, escena y objetivo, por lo que no hay un porcentaje universal válido para todo.
¿Qué es el GSD?
Ground Sampling Distance es el tamaño aproximado de terreno representado por un píxel en una geometría de captura dada. Describe resolución de muestreo.
¿GSD significa precisión?
No. Un GSD pequeño no garantiza que las coordenadas tengan ese mismo error. La precisión horizontal, vertical o 3D debe evaluarse mediante referencias y checkpoints apropiados.
¿Para qué sirven RTK y PPK?
Mejoran la estimación GNSS de las posiciones de cámara mediante correcciones en tiempo real o posprocesadas. Pueden reforzar la georreferenciación directa, pero no convierten automáticamente el producto en topografía validada.
¿Qué son los GCP?
Ground Control Points son puntos de coordenadas conocidas visibles en las imágenes y usados para anclar o ajustar el bloque. Los checkpoints se reservan para comprobar de forma independiente el resultado.
¿Qué diferencia hay entre ortomosaico, nube de puntos y modelo 3D?
El ortomosaico es una imagen ortorrectificada y ensamblada; la nube es un conjunto de puntos 3D; una malla conecta puntos para formar superficies y puede texturizarse. No son productos intercambiables.
¿Qué precisión puede tener la fotogrametría con drones?
No existe una cifra universal. Depende del sistema, geometría, control, GNSS, escena, procesamiento y criterio de validación. La precisión debe declararse para un proyecto y producto concretos, con sus condiciones y checkpoints.
¿Fotogrametría o LiDAR?
Depende del dato necesario. La fotogrametría reconstruye desde imágenes y aporta textura; LiDAR mide retornos láser 3D. En algunos terrenos una tecnología es más adecuada y en otros se complementan.
Fuentes y referencias
- USGS. Over, J.-S. R. et al.. Creating 3D point clouds, digital elevation models, and orthomosaics from historical aerial imagery through structure from motion aided photogrammetry. 2026-07-31. https://pubs.usgs.gov/publication/tm11C11/full. Consulta: 2026-09-11. Flujo SfM: key points, correspondencias, geometría de cámaras, ajuste, GCP, MVS, nube de puntos y productos derivados.
- USGS. U.S. Geological Survey, St. Petersburg Coastal and Marine Science Center. Time Series of Aerial Imagery from Small Unmanned Aircraft Systems and Associated Ground Control Points: Madeira Beach, Florida, July 2017 to June 2018. 2020-09-30. https://www.usgs.gov/data/time-series-aerial-imagery-small-unmanned-aircraft-systems-and-associated-ground-control. Consulta: 2026-09-11. Ejemplo institucional de imágenes UAS + GCP procesadas con SfM para ortomosaicos, nubes 3D y modelos de elevación.
- USGS. Logan, J.; Stevens, A.; Johnson, C.; Lacy, J. R.. Aerial imagery and structure-from-motion derived data products from UAS survey of the Liberty Island Conservation Bank Wildlands restoration site. 2020. https://www.usgs.gov/data/aerial-imagery-and-structure-motion-derived-data-products-uas-survey-liberty-island. Consulta: 2026-09-11. Ejemplo de ortomosaico, DSM, nube topográfica, GCP RTK e imágenes originales como productos diferenciados.
- ASPRS. American Society for Photogrammetry and Remote Sensing. Positional Accuracy Standards for Digital Geospatial Data, Edition 2, Version 2. 2024. https://asprs.org/Main/Main/Standards/Positional-Accuracy-Standards.aspx. Consulta: 2026-09-11. Marco de precisión posicional y buenas prácticas para fotogrametría, UAS, LiDAR y checkpoints; precisión se evalúa, no se infiere del aspecto del modelo.
- ASPRS. American Society for Photogrammetry and Remote Sensing. ASPRS Approves Edition 2, Version 2 of the ASPRS Positional Accuracy Standards for Digital Geospatial Data (2024). 2024-06-28. https://old.asprs.org/archives/asprs-approves-edition-2-version-2-of-the-asprs-positional-accuracy-standards-for-digital-geospatial-data-2024.html. Consulta: 2026-09-11. Confirma addenda 2024 para Mapping with Photogrammetry y Mapping with UAS, y el papel de checkpoints en evaluación de precisión.
- IGN/PNOA. Instituto Geográfico Nacional. PNOA Imagen — Especificaciones técnicas. consultado 2026-09-11. https://pnoa.ign.es/pnoa-imagen/especificaciones-tecnicas. Consulta: 2026-09-11. Demostración institucional de que GSD y exactitud planimétrica son magnitudes distintas; el PNOA publica ambas por separado.
- IGN/PNOA. Instituto Geográfico Nacional. Modelo Digital del Terreno (MDT). consultado 2026-09-11. https://pnoa.ign.es/pnoa-lidar/modelo-digital-del-terreno. Consulta: 2026-09-11. Define MDT como terreno sin obstáculos y documenta clasificación/edición/control de calidad; evita confundir DSM con DTM.
- IGN/PNOA. Instituto Geográfico Nacional. Modelo Digital de Superficies (MDS). consultado 2026-09-11. https://pnoa.ign.es/pnoa-lidar/modelo-digital-de-superficies. Consulta: 2026-09-11. Define MDS/DSM como superficie visible que incluye terreno, vegetación y edificaciones.
- USGS. Bauer, M. A. / National UAS Project Office. Point Cloud Comparisons of UAS Lidar Datasets and UAS Photogrammetric Surveys. 2018-07-30. https://eros.usgs.gov/doi-remote-sensing-activities/2017/usgs/point-cloud-comparisons-uas-lidar-datasets-and-uas-photogrammetric-surveys. Consulta: 2026-09-11. Fotogrametría y LiDAR producen nubes de puntos mediante principios de medición diferentes y tienen fortalezas/limitaciones distintas.
- USGS. Nayegandhi, A. et al.. Accuracy of EAARL lidar ground elevations using a bare-earth algorithm in marsh and beach grasses on the Chandeleur Islands, Louisiana. 2010-09-24. https://www.usgs.gov/publications/accuracy-eaarl-lidar-ground-elevations-using-a-bare-earth-algorithm-marsh-and-beach. Consulta: 2026-09-11. Matiz LiDAR/vegetación: múltiples retornos pueden representar dosel y suelo; no significa que el láser atraviese materia sólida.
- Remote Sensing. Bruno, N.; Forlani, G.. Experimental Tests and Simulations on Correction Models for the Rolling Shutter Effect in UAV Photogrammetry. 2023-05-03. https://www.mdpi.com/2072-4292/15/9/2391. Consulta: 2026-09-11. Rolling shutter: filas expuestas en tiempos distintos durante movimiento pueden introducir inconsistencias y afectar precisión.
- Remote Sensing. varios autores. Photogrammetry Using UAV-Mounted GNSS RTK: Georeferencing Strategies without GCPs. 2021. https://www.mdpi.com/2072-4292/13/7/1336. Consulta: 2026-09-11. RTK de cámara puede mejorar georreferenciación directa, pero la componente vertical y la estrategia de control deben evaluarse.
- Drones. varios autores. Accuracy Assessment of a UAV Direct Georeferencing Method and Impact of the Configuration of Ground Control Points. 2022. https://www.mdpi.com/2504-446X/6/2/30. Consulta: 2026-09-11. La precisión se evaluó con checkpoints; número y distribución de GCP influyeron en el resultado. Evidencia contra RTK=precisión garantizada.
- Drones. varios autores. Ground Control Point Distribution for Accurate Kilometre-Scale Topographic Mapping Using an RTK-GNSS Unmanned Aerial Vehicle and SfM Photogrammetry. 2020. https://www.mdpi.com/2504-446X/4/3/55. Consulta: 2026-09-11. Caso donde RTK sin GCP obtuvo buen resultado, pero los autores recomiendan checkpoints independientes distribuidos para detectar errores sistemáticos.
- ISPRS Archives. Cheng, M.-L.; Kuramoto, Y.. Evaluating the synergy of hand-crafted and AI-driven feature matching in Structure-from-Motion 3D Reconstruction. 2026-07-23. https://isprs-archives.copernicus.org/articles/XLIX-B2-2026/375/2026/. Consulta: 2026-09-11. Texturas uniformes y patrones repetitivos siguen siendo problemáticos para correspondencias y alineación SfM.
- USGS. Enwright, N. et al.. Developing bare-earth digital elevation models from structure-from-motion data on barrier islands. 2021. https://pubs.usgs.gov/publication/70228264. Consulta: 2026-09-11. Los productos topográficos SfM representan inicialmente superficie, incluida vegetación; derivar bare-earth/DTM requiere procesamiento/clasificación adicional.
- AESA. Agencia Estatal de Seguridad Aérea. Operaciones con UAS/Drones – Categoría abierta (subcategorías A1, A2 y A3). última modificación 2026-04-14. https://www.seguridadaerea.gob.es/es/ambitos/drones/operaciones-uas-drones/operaciones-con-uas-drones—categoria-abierta-subcategorias-a1-a2-y-a3. Consulta: 2026-09-11. Marco operacional español: una misión cartográfica sigue sujeta a categoría, formación/registro cuando proceda y condiciones de operación.
- AESA. Agencia Estatal de Seguridad Aérea. Zonas geográficas de UAS. última modificación 2025-08-07. https://www.seguridadaerea.gob.es/es/ambitos/drones/zonas-geograficas-de-uas. Consulta: 2026-09-11. El lugar puede añadir restricciones o requisitos; comprobar zonificación antes de una adquisición.
- EASA. European Union Aviation Safety Agency. Easy Access Rules for Unmanned Aircraft Systems — Revision from June 2026. 2026-06-30. https://www.easa.europa.eu/en/document-library/easy-access-rules/online-publications/easy-access-rules-unmanned-aircraft-systems. Consulta: 2026-09-11. Marco UE vigente para categorías abierta/específica y limitaciones operacionales; no confundir objetivo cartográfico con autorización automática.
0 comentarios