Qué distingue a los vehículos submarinos operados remotamente, los vehículos de superficie no tripulados y los vehículos submarinos autónomos, y cuál encaja mejor en cada misión civil.
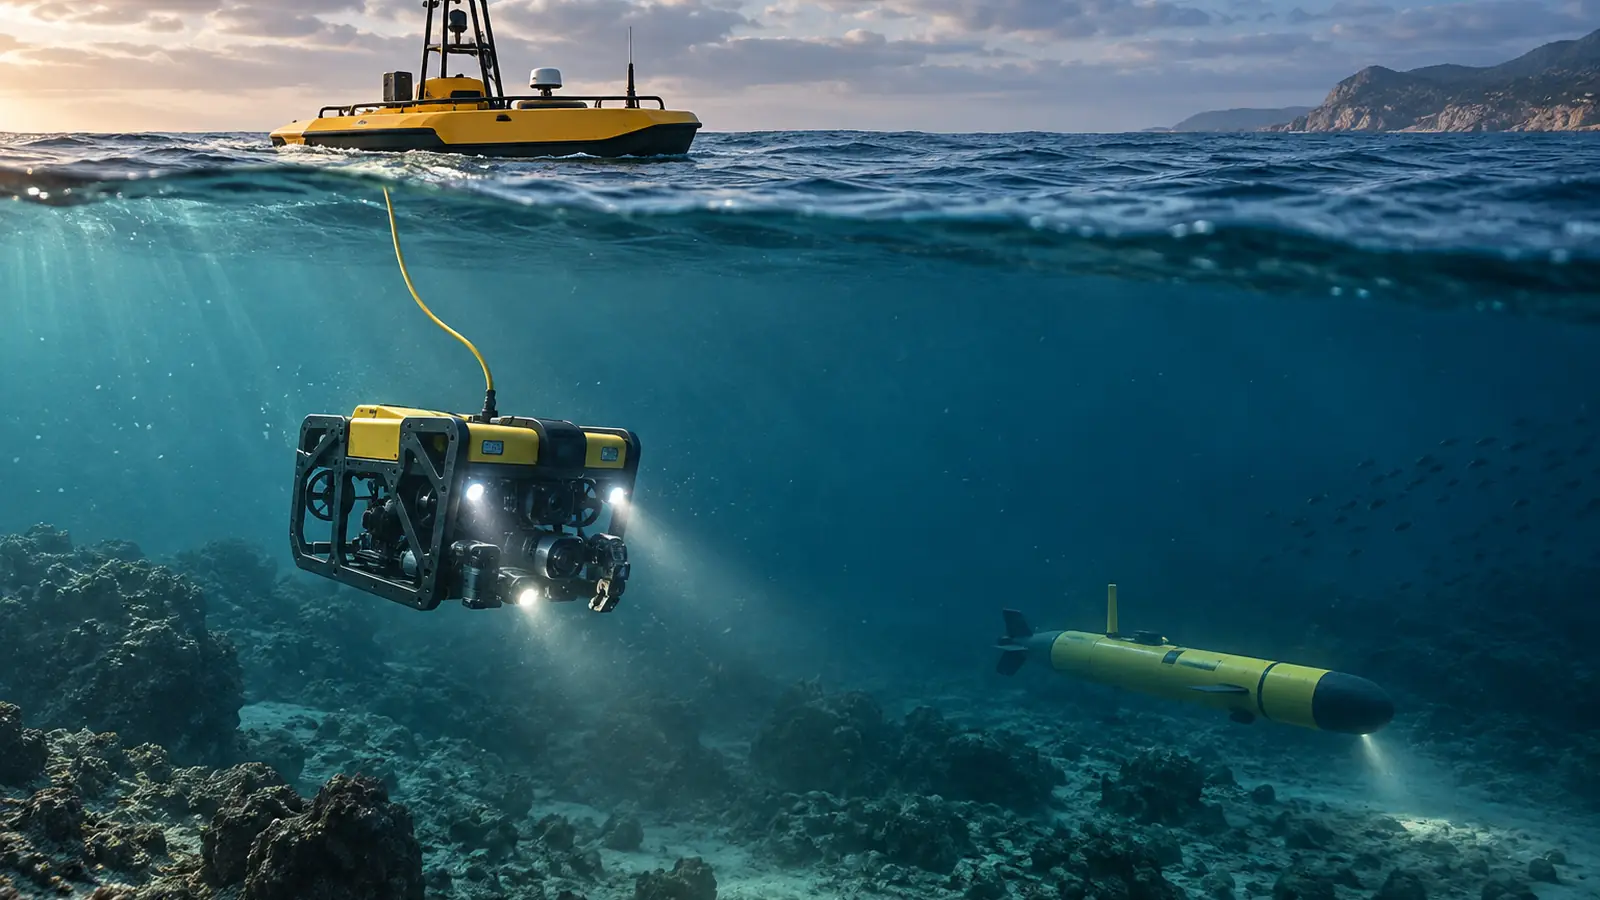
Un ROV, un USV y un AUV pueden entrar en la conversación bajo la etiqueta informal de “dron acuático”, pero operativamente pertenecen a familias distintas. La diferencia decisiva no es la forma del casco: es dónde trabajan, cómo reciben órdenes y qué enlace mantienen con el operador.
Un ROV (remotely operated vehicle) es un vehículo submarino operado remotamente y normalmente unido a la superficie mediante un tether o umbilical que transporta comunicaciones y, según el sistema, también energía. Un USV (uncrewed surface vessel) navega en la superficie sin tripulación a bordo y puede ser teleoperado, supervisado o ejecutar funciones autónomas según la plataforma. Un AUV (autonomous underwater vehicle) trabaja sumergido sin tether continuo y ejecuta una misión programada mediante su sistema de navegación y control a bordo. [NOAA-ROV] [NOAA-USV] [NOAA-AUV]
Esta distinción condiciona todo lo demás: vídeo en directo, alcance práctico, dependencia de un buque de apoyo, capacidad de intervención, navegación, consumo energético, volumen de datos y tolerancia a fallos. Por eso no existe una categoría “mejor” en términos absolutos; existe una arquitectura más adecuada para cada misión.
La diferencia esencial: control, entorno y enlace
El ROV prioriza la presencia humana en el bucle. El piloto recibe vídeo, sonar y telemetría y corrige la maniobra mientras el vehículo está sumergido. El tether hace posible un enlace de datos robusto y de baja latencia comparado con la comunicación inalámbrica submarina, pero también introduce arrastre, riesgo de enganche y necesidades de manejo en cubierta. En sistemas grandes, el cable puede aportar alimentación desde superficie; en otros ROV, la energía está a bordo y el tether se usa principalmente para datos. [NOAA-ROV]
El USV opera en la interfaz aire-mar, donde puede aprovechar GNSS y enlaces de radio o satélite de una forma que un vehículo sumergido no puede mantener de manera equivalente. NOAA señala que estos vehículos pueden controlarse desde mar o tierra, seguir misiones preplanificadas y tomar decisiones con mínima intervención humana, dependiendo del diseño. También pueden actuar como nodos de comunicaciones o apoyo de navegación para ROV y AUV. [NOAA-USV]
El AUV cambia conectividad continua por independencia física. Se programa antes del lanzamiento y navega con sensores y algoritmos a bordo; durante la inmersión puede disponer de comunicaciones acústicas limitadas en algunas plataformas, pero no debe confundirse eso con un enlace de banda ancha permanente. En muchas misiones, el grueso de los datos se recupera cuando el vehículo vuelve a superficie o es recuperado. [NOAA-AUV] [WHOI-SENTRY]
ROV: inspección e intervención submarina con un operador en tiempo real
Los ROV son especialmente valiosos cuando la misión exige observar una escena en directo, acercarse con precisión a una estructura o intervenir físicamente. NOAA describe configuraciones con cámaras, iluminación, sonar, sensores ambientales y brazos manipuladores para recoger muestras. La instrumentación real depende de la clase y del vehículo: no todos los ROV incorporan manipulador, sonar o alimentación desde superficie. [NOAA-ROV]
La navegación suele combinar información de profundidad, actitud, rumbo, vídeo y sonar; en operaciones profesionales puede añadirse posicionamiento acústico y referencias desde el buque. El piloto sigue siendo parte central del sistema. El buque o plataforma de superficie también importa: en operaciones profundas, mantener la posición y gestionar el umbilical puede ser tan relevante como las prestaciones del propio ROV.
La autonomía temporal no se expresa con una cifra universal. Un ROV alimentado desde superficie puede permanecer desplegado durante periodos largos si lo permiten la operación, el mantenimiento y las condiciones; un ROV alimentado por batería queda condicionado por su batería y carga útil. Como ejemplo comercial, Blue Robotics declara para el BlueROV2 alrededor de 2 horas de uso normal con su batería de 15,6 Ah y profundidades nominales distintas según la configuración del tubo; esas cifras pertenecen a ese producto y no describen a la categoría ROV en general. [BR-BROV2]
Ventajas del ROV
Control humano continuo y capacidad de reaccionar ante hallazgos inesperados; vídeo y telemetría en tiempo real cuando el enlace lo permite; posibilidad de manipulación, muestreo e inspección cercana; y una arquitectura adecuada para tareas en las que abandonar la zona para descargar datos no es aceptable.
Limitaciones del ROV
El tether limita la libertad geométrica y puede sufrir arrastre o enganches. La operación puede requerir personal, sistema de lanzamiento y recuperación y una plataforma de superficie estable. El rendimiento frente a corriente, profundidad o carga útil varía enormemente entre un ROV compacto de inspección y un sistema científico o work-class; no es riguroso trasladar cifras de uno a otro.
USV: persistencia y sensorización desde la superficie
Un USV es, esencialmente, una embarcación sin personas a bordo. Su principal ventaja operativa es permanecer en la superficie, lo que facilita el uso de GNSS y comunicaciones de largo alcance y permite instalar sensores que miran tanto a la atmósfera y la superficie como al fondo mediante acústica. NOAA documenta USV usados para datos oceanográficos y atmosféricos, cartografía y apoyo a otros vehículos no tripulados. [NOAA-USV]
El grado de autonomía no está implícito en las siglas. Un USV puede ser teleoperado, semiautónomo, de autonomía supervisada o capaz de ejecutar una ruta con funciones autónomas. La arquitectura de comunicaciones puede incluir radio, redes móviles cerca de costa y satélite mar adentro, según el sistema y la cobertura. La seguridad de navegación y la evitación de colisiones dependen del diseño, los sensores, el software y el concepto operacional; no deben darse por universales.
La autonomía energética también varía de horas a meses según tamaño, propulsión, velocidad, mar, payload y misión. Como ejemplo atribuido, Saildrone declara para su Explorer de 7 m una endurance de 12+ meses y propulsión primaria eólica; esa cifra describe esa plataforma concreta y no debe extrapolarse a un USV eléctrico pequeño o a un USV de levantamiento hidrográfico. [SAIL-EXP]
Ventajas del USV
Puede cubrir áreas extensas sin exponer una tripulación a bordo, mantener enlaces de superficie más capaces que los disponibles bajo el agua y transportar sensores meteorológicos, oceanográficos e hidrográficos. Además, puede servir de relé, referencia de posicionamiento o nodo de apoyo para sistemas submarinos. [NOAA-USV]
Limitaciones del USV
No sustituye a un vehículo submarino cuando hace falta acercarse físicamente a una estructura bajo el agua. Su navegación está condicionada por oleaje, viento, tráfico, obstáculos y reglas marítimas aplicables. La persistencia anunciada por un fabricante no equivale a disponibilidad continua: mantenimiento, biofouling, energía para payloads, comunicaciones y estado de mar pueden limitar una campaña.
AUV: cobertura submarina autónoma sin umbilical
El AUV está diseñado para ejecutar una misión bajo el agua sin tether continuo. Antes del lanzamiento se cargan rutas, profundidades, alturas sobre el fondo, patrones de cobertura o reglas de misión. Una vez sumergido, el vehículo estima su posición y gobierna propulsión y control con los sensores disponibles. NOAA y MBARI describen AUV empleados en cartografía, transectos científicos y adquisición de datos de alta resolución. [NOAA-AUV] [MBARI-MAP] [MBARI-SUR]
Como GNSS no proporciona una solución de posicionamiento normal mientras el receptor permanece sumergido, los AUV combinan técnicas como INS, DVL, sensores de profundidad, compás, altímetros, navegación acústica USBL/LBL y, en sistemas avanzados, navegación relativa al terreno. La combinación exacta depende de la plataforma. WHOI publica para Sentry una arquitectura con INS, DVL y navegación acústica USBL/LBL, además de comunicaciones acústicas en tiempo real. [WHOI-SENTRY]
El AUV suele ser eficiente para cubrir transectos repetibles y grandes áreas sin arrastrar un cable. A cambio, el operador tiene menos capacidad de improvisar que con un ROV. La comunicación acústica, cuando existe, tiene menor ancho de banda y otras restricciones que un enlace cableado; por ello, las misiones deben diseñarse con comportamientos de contingencia y recuperación.
Ventajas del AUV
Libertad respecto al tether, capacidad para seguir rutas de cobertura de forma consistente y posibilidad de acercar sensores acústicos u ópticos al fondo para obtener datos de alta resolución. MBARI, por ejemplo, equipa sus AUV de cartografía con multihaz, dos sonares de barrido lateral y perfilador de subfondo. [MBARI-MAP]
Limitaciones del AUV
La energía disponible a bordo limita propulsión, sensores y duración; la navegación submarina acumula incertidumbre y requiere ayudas apropiadas; el intercambio de datos durante la inmersión puede ser reducido; y una anomalía puede obligar al vehículo a abortar, emerger o ejecutar una lógica de seguridad sin intervención humana inmediata. La endurance depende fuertemente de velocidad, relieve y payload: WHOI, por ejemplo, publica para Sentry misiones típicas de unas 23 horas con multihaz o más de 30 horas con cámara bajo configuraciones concretas, no como cifra general para todos los AUV. [WHOI-SENTRY]
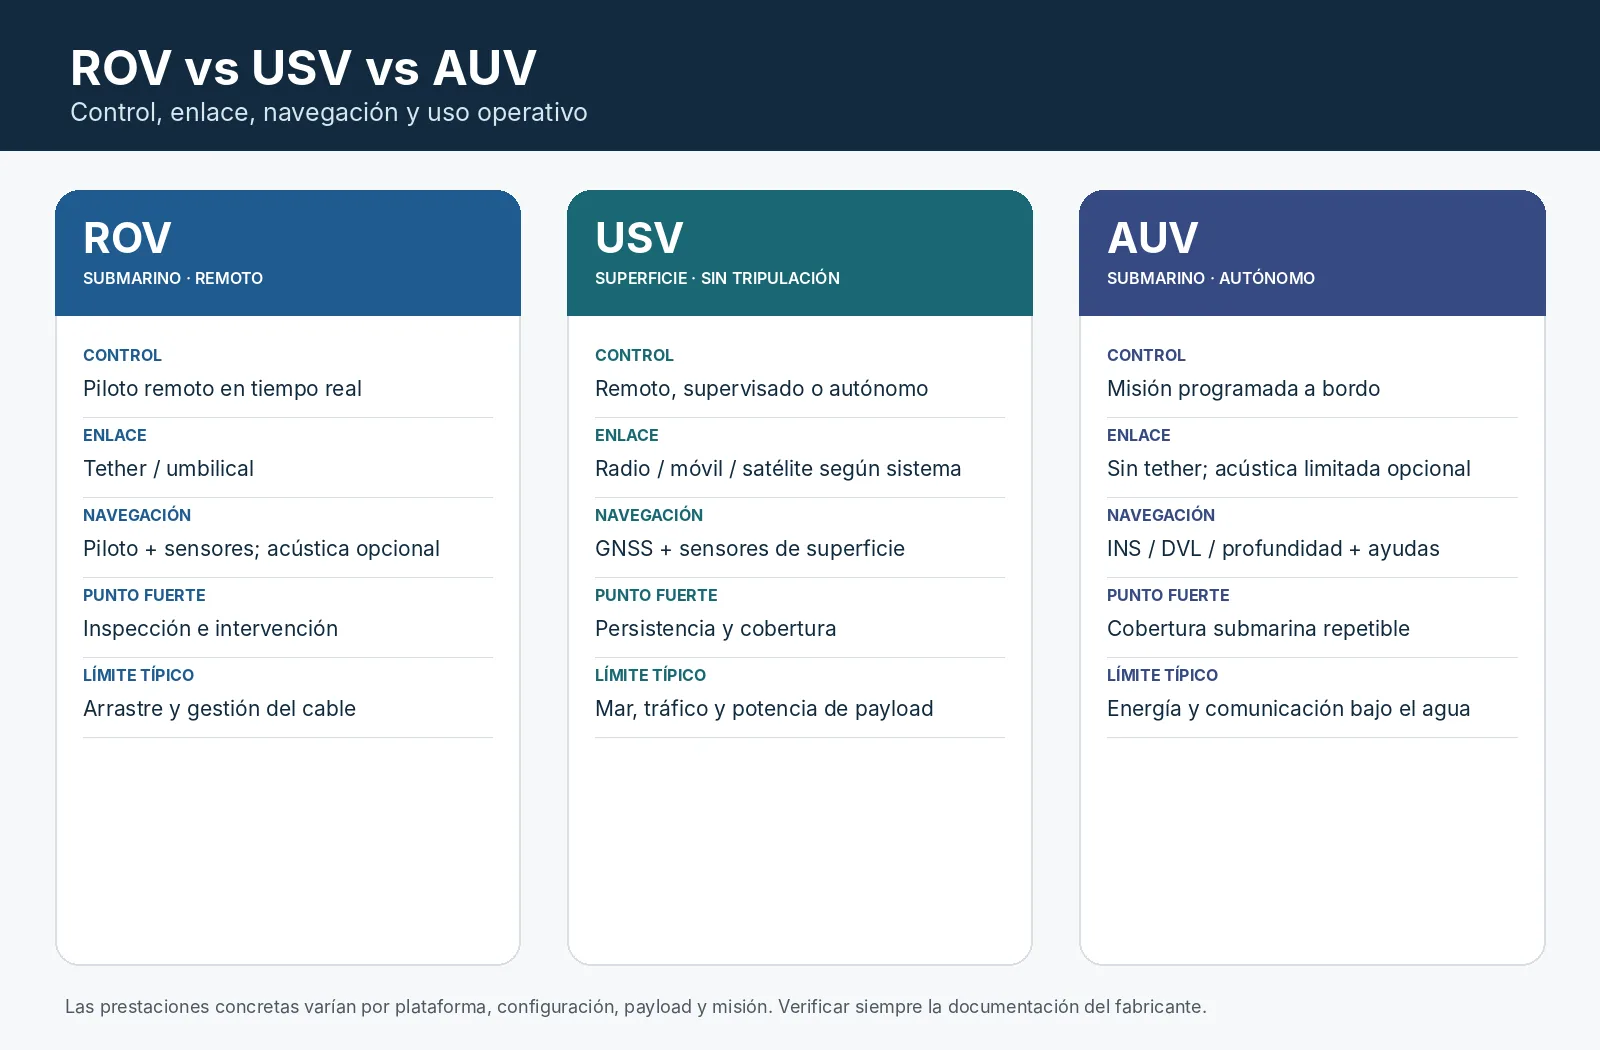
Tabla comparativa: ROV vs USV vs AUV
| Aspecto | ROV | USV | AUV |
|---|---|---|---|
| Entorno principal | Submarino | Superficie | Submarino |
| Control típico | Piloto remoto en tiempo real | Remoto, supervisado o autónomo según plataforma | Misión programada y control autónomo a bordo |
| Tether | Normalmente sí | No como elemento definitorio | No hay tether continuo |
| Comunicaciones | Cable/umbilical; vídeo y telemetría en tiempo real según sistema | Radio, móvil o satélite según cobertura y plataforma | Acústicas limitadas en algunos sistemas; radio/satélite/Wi‑Fi al emerger; datos frecuentemente recuperados al final |
| Navegación | Piloto + sensores; puede incorporar posicionamiento acústico | GNSS y sensores de navegación de superficie; autonomía según diseño | INS/DVL/profundidad/compás + ayudas acústicas u otras según plataforma; GNSS al emerger |
| Energía / endurance | Batería o alimentación desde superficie; muy variable | Muy variable: eléctrica, combustión, viento/solar/híbrida | Batería a bordo en muchas plataformas; duración dependiente de misión |
| Sensores habituales | Cámaras, luces, sonar, CTD/ambientales, manipuladores opcionales | METOC, cámaras, radar/AIS según plataforma, multihaz/sonares, sensores de agua | Multihaz, side-scan, cámaras, CTD/ambientales, magnetómetro, sub-bottom según misión |
| Fortaleza operativa | Interacción y decisión humana inmediata | Persistencia y cobertura desde superficie; buen nodo de comunicaciones | Cobertura submarina sin cable y adquisición repetible |
| Limitación característica | Arrastre/gestión del tether y dependencia de soporte de superficie | Oleaje, tráfico, comunicaciones y potencia del payload | Energía a bordo, comunicaciones submarinas limitadas y menor intervención inmediata |
| Usos civiles frecuentes | Inspección, mantenimiento, arqueología, ciencia, acuicultura, muestreo | Oceanografía, meteorología, hidrografía, monitorización ambiental, relé | Cartografía, batimetría de detalle, ciencia, hábitat, inspección de corredores y levantamientos |
Cuál conviene según el uso
Inspeccionar un casco, pilote, presa, jaula de acuicultura o estructura y ver el resultado en directo
Opción de partida: ROV. El control en tiempo real y la proximidad al objetivo facilitan inspección detallada; un manipulador puede añadir intervención si el vehículo lo incorpora.
Medir durante días o semanas variables meteorológicas y oceanográficas en superficie
Opción de partida: USV. La superficie permite GNSS y comunicaciones de largo alcance; algunas plataformas están diseñadas para campañas persistentes.
Cartografiar sistemáticamente un área submarina sin arrastrar un cable
Opción de partida: AUV. Los patrones programados y la ausencia de tether favorecen cobertura repetible; el sensor y la navegación deben dimensionarse para la resolución requerida.
Recoger una muestra o accionar una válvula bajo supervisión humana
Opción de partida: ROV. La manipulación y la decisión humana inmediata son ventajas claras cuando el ROV dispone del tooling adecuado.
Servir como relé o plataforma de apoyo para un vehículo submarino
Opción de partida: USV. Puede aportar comunicaciones, referencia de navegación o sensores desde superficie, según integración.
Hacer un levantamiento autónomo de fondo con sonar cerca del lecho
Opción de partida: AUV. Acercar el sonar al fondo puede aumentar el detalle; MBARI usa AUV específicamente optimizados para cartografía de alta resolución.
Preguntas frecuentes
¿Cuál es la diferencia principal entre un ROV y un AUV?
El ROV se opera remotamente y normalmente está conectado a la superficie mediante un tether; el AUV navega sumergido sin tether continuo y ejecuta una misión programada con control a bordo. Un AUV puede intercambiar mensajes acústicos en algunas plataformas, pero eso no equivale al enlace continuo típico de un ROV.
¿Un USV es siempre autónomo?
No. USV significa vehículo de superficie sin tripulación a bordo, no “autónomo” por definición. Puede ser teleoperado, semiautónomo, de autonomía supervisada o ejecutar misiones con mayor autonomía, según la plataforma y el concepto de operación.
¿Los AUV usan GPS bajo el agua?
El GNSS/GPS convencional no proporciona una solución normal mientras el receptor permanece sumergido. Los AUV suelen combinar navegación inercial, DVL, profundidad, rumbo y ayudas acústicas u otras; al emerger pueden actualizar su posición mediante GNSS.
¿Qué dron acuático sirve mejor para inspección submarina en tiempo real?
En general, un ROV es la opción más directa cuando se necesita vídeo en vivo, maniobra fina y decisiones humanas inmediatas cerca del objetivo. La corriente, profundidad, visibilidad, tether, lanzamiento y payload siguen condicionando la selección concreta.
¿Qué plataforma conviene para cartografiar grandes áreas del fondo?
Depende de profundidad, resolución y logística. Un AUV puede recorrer transectos cerca del fondo sin tether y obtener cartografía de alta resolución; un USV puede realizar levantamientos desde superficie y permanecer mucho tiempo en campaña. En proyectos complejos ambas plataformas pueden ser complementarias.
¿ROV, USV y AUV tienen una autonomía estándar?
No. La duración depende del diseño, energía, velocidad, mar o corriente, sensores y misión. Los ROV pueden recibir energía desde superficie o usar batería; los USV emplean arquitecturas muy diversas; y los AUV dependen de la energía embarcada. Las cifras deben atribuirse siempre a un modelo y configuración concretos.
¿Qué sensores pueden llevar?
No existe un paquete universal. Según misión pueden integrar cámaras, sonar multihaz o de barrido lateral, CTD y otros sensores ambientales, magnetómetros, perfiladores de subfondo o instrumentación meteorológica. Los ROV pueden añadir manipuladores; los USV pueden incorporar sensores de superficie y acústica hacia el fondo.
¿Son intercambiables un ROV, un USV y un AUV?
No. Pueden solaparse en algunos objetivos de observación o cartografía, pero su arquitectura operativa es distinta. En muchas campañas funcionan mejor como sistemas complementarios: un USV en superficie, un AUV para cobertura autónoma y un ROV para inspección o intervención puntual.
Transparencia editorial y fuentes
Datos verificados el 2026-09-10. Este texto no atribuye pruebas de campo ni experiencia personal al autor. Las especificaciones comerciales citadas se presentan únicamente como ejemplos atribuidos a sus fabricantes y no se extrapolan a toda la categoría.
Notas de incertidumbre: no existe una autonomía, profundidad, velocidad, alcance de comunicaciones o paquete de sensores universal para ROV, USV o AUV. Las prestaciones dependen de plataforma, configuración, carga útil, entorno y misión.
- NOAA Ocean Exploration, Remotely Operated Vehicles (ROVs). https://oceanexplorer.noaa.gov/technology/subs-rovs/. Consultado: 2026-09-10. Definición, tether, control en tiempo real, sensores y manipuladores.
- NOAA Ocean Exploration, Uncrewed Surface Vessels. https://oceanexplorer.noaa.gov/technology/usv/. Consultado: 2026-09-10. Definición, modos remoto/autónomo, sensores, comunicaciones y cooperación con vehículos submarinos.
- NOAA Ocean Exploration, Autonomous Underwater Vehicles. https://oceanexplorer.noaa.gov/technology/subs-auvs/. Consultado: 2026-09-10. Definición de AUV, ausencia de tether, misiones preplanificadas y almacenamiento de datos.
- NOAA Fisheries, Using an Autonomous Underwater Vehicle to Survey West Coast Habitat and Fish. https://www.fisheries.noaa.gov/west-coast/science-data/using-autonomous-underwater-vehicle-survey-west-coast-habitat-and-fish. Consultado: 2026-09-10. AUV como plataforma sin tether; cámaras, sonar y sensores de profundidad.
- Woods Hole Oceanographic Institution / NDSF, Specifications – Sentry. https://ndsf.whoi.edu/sentry/specifications-sentry/. Consultado: 2026-09-10. Ejemplo de navegación AUV: INS, DVL, USBL/LBL y comunicaciones acústicas; autonomía dependiente de misión.
- Woods Hole Oceanographic Institution, REMUS. https://www.whoi.edu/what-we-do/explore/underwater-vehicles/auvs/remus/. Consultado: 2026-09-10. Programación previa y navegación acústica de AUV.
- Monterey Bay Aquarium Research Institute (MBARI), Seafloor Mapping AUV. https://www.mbari.org/technology/seafloor-mapping-auv/. Consultado: 2026-09-10. Ejemplo de AUV de cartografía con multihaz, side-scan y sub-bottom profiler; operación con baterías.
- MBARI, Mapping Sur Ridge. https://www.mbari.org/know-your-ocean/revealing-the-secrets-of-sur-ridge/mapping-sur-ridge/. Consultado: 2026-09-10. AUV auto-guiados y aplicaciones de cartografía, oceanografía y biodiversidad.
- Blue Robotics, BlueROV2 – Technical Details. https://bluerobotics.com/store/rov/bluerov2/. Consultado: 2026-09-10. Ejemplo comercial atribuido de ROV: profundidad, batería, tether y velocidad; ilustra variabilidad entre plataformas.
- Kongsberg Discovery, HUGIN 6000 datasheet. https://web.archive.org/web/20260313193701/https://www.kongsberg.com/globalassets/kongsberg-discovery/autonomous-and-uncrewed-solutions/hugin/documents/110-0047669-b-hugin_6000_datasheet.pdf (copia archivada). Consultado: 2026-09-10. Ejemplo comercial atribuido de AUV: navegación, comunicaciones y sensores.
- Saildrone, Saildrone Explorer. https://www.saildrone.com/platform/explorer. Consultado: 2026-09-10. Ejemplo comercial atribuido de USV de larga permanencia y sensores METOC.
Sigue leyendo
- Por qué muchos drones acuáticos usan cable: qué hace realmente el tether
- Drones acuáticos sin cable: realidad, límites y falsas promesas
- Drones acuáticos: tipos, usos y cómo elegir la plataforma adecuada
- Cómo elegir un dron acuático, ROV o USV: empieza por la misión
- Cómo se usan los ROV para revisar barcos, cascos y zonas sumergidas
0 comentarios