Publicado originalmente: 25/08/2026 20:01
Última revisión técnica: 2026-09-10
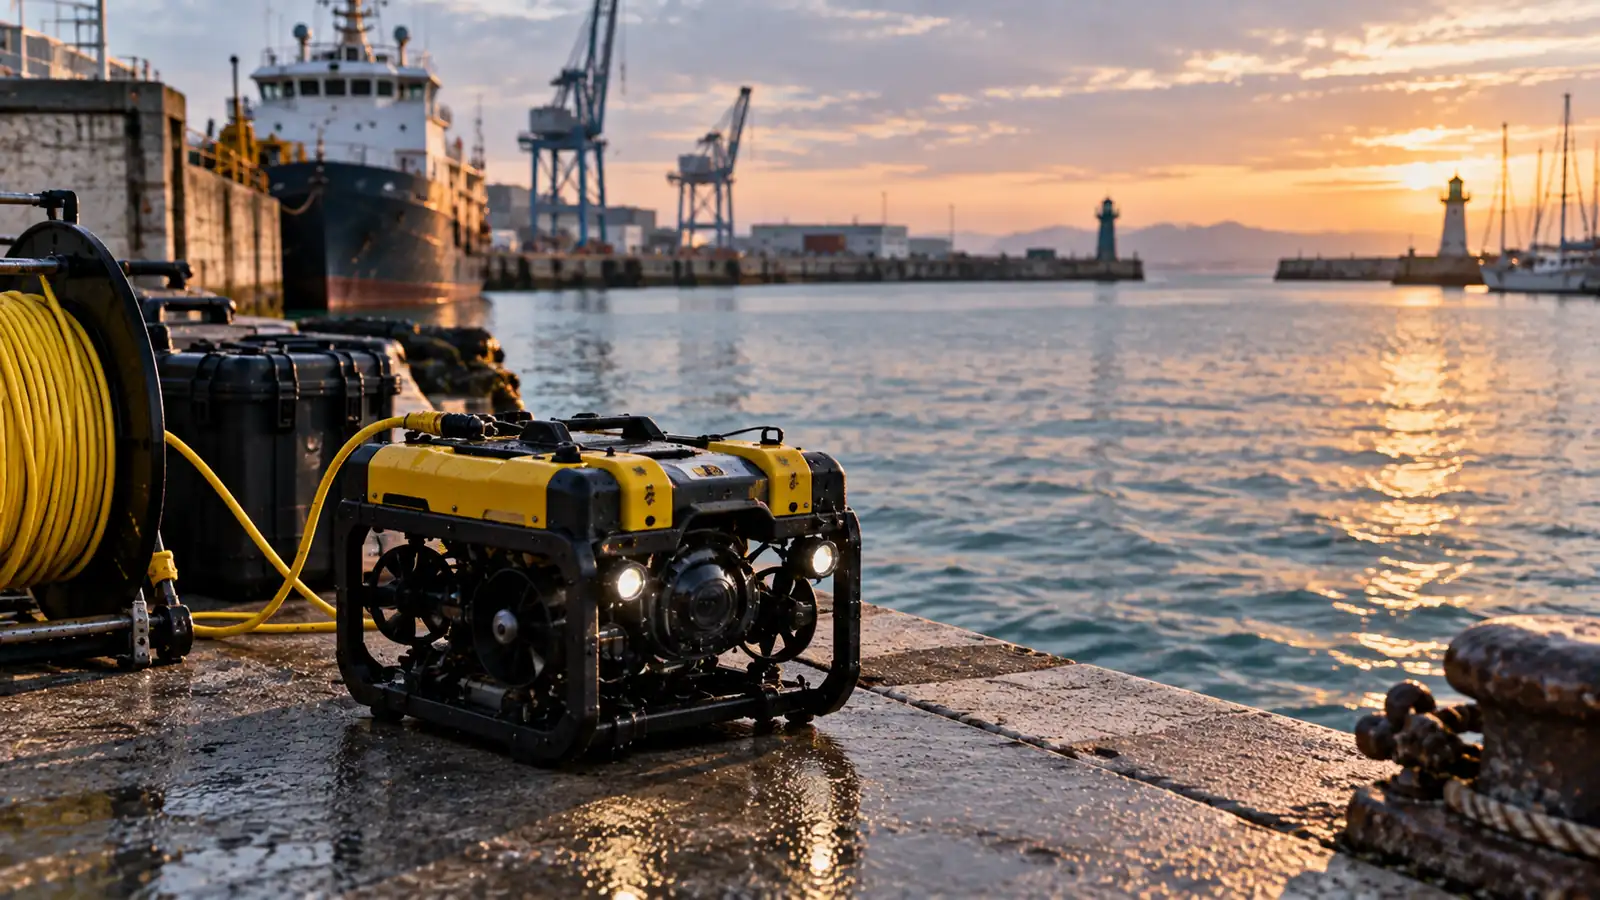
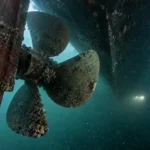
Ilustración generada con IA (ChatGPT) para El Blog del Dron; representación editorial de una operación acuática, no documenta una misión real concreta.
No elijas primero el vehículo. Define primero la misión.
“ROV o USV” es una pregunta prematura si todavía no sabes qué necesitas observar o medir. La secuencia útil es: objetivo → superficie o profundidad → área → profundidad → corriente/oleaje → visibilidad → duración → comunicaciones → posicionamiento → sensores → recuperación/logística → datos/entregable → presupuesto.
No existe un “mejor dron acuático” universal. Un ROV puede ser excelente para mirar de cerca un pilote y una mala herramienta para cubrir decenas de kilómetros. Un USV puede ser muy eficiente para batimetría o monitorización superficial y no puede sustituir por sí mismo una cámara que deba entrar bajo un casco.
El vehículo es la plataforma que coloca sensores y herramientas donde hacen falta. Sensor tampoco equivale a resultado: una cámara entrega imágenes; un sonar entrega retornos acústicos; un multihaz entrega observaciones que deben procesarse y validarse para producir un mapa o una batimetría.
ROV, USV y AUV: solo la diferencia necesaria para elegir
Un ROV es un vehículo submarino operado remotamente y normalmente unido a superficie mediante un tether. NOAA describe ese enlace como vía para comandos y retorno de datos, incluido vídeo en directo. En sistemas mayores, el cable también puede suministrar potencia; en otros, la energía está a bordo.
Un USV o ASV trabaja en la superficie. Puede controlarse remotamente o seguir misiones preprogramadas y aprovechar GNSS y enlaces de radio/satélite mientras transporta sensores hidrográficos, oceanográficos o cámaras.
Un AUV trabaja sumergido sin tether y ejecuta una misión con autonomía a bordo. NOAA señala que los datos suelen almacenarse en el vehículo hasta su recuperación. Sistemas como Sentry combinan INS, DVL y posicionamiento acústico para navegar bajo el agua.
Los híbridos mezclan arquitecturas. WHOI, por ejemplo, documenta Nereid Under Ice con microtether para control/datos y energía a bordo, además de capacidad de operar autónomamente. No extrapoles esa arquitectura a cualquier vehículo.
Para la clasificación completa, consulta ROV, USV y AUV: diferencias entre los principales drones acuáticos y Drones acuáticos: tipos, usos y cómo elegir la plataforma adecuada.
La decisión empieza por dónde está el problema
Si el objeto está sumergido y necesitas verlo de cerca, seguir una grieta, comprobar una rejilla o intervenir, investiga primero ROV. Si la medición puede hacerse desde la superficie —por ejemplo, ciertos levantamientos hidrográficos o monitorización de agua— un USV puede ser más natural. Si necesitas recorrer grandes áreas bajo el agua sin control continuo, un AUV puede tener sentido.
Esta regla no es absoluta. Un USV puede actuar como plataforma de apoyo y posicionamiento para un vehículo submarino; un ROV puede llevar sonar para trabajar con poca visibilidad; y un AUV puede complementar una inspección detallada posterior con ROV.
Profundidad: no compres por la cifra máxima
La profundidad nominal indica hasta dónde está diseñado un sistema concreto, pero no define por sí sola una misión viable. A mayor profundidad aumentan presión, longitud de tether si existe, exigencias de conectores/carcasa, lanzamiento y recuperación, iluminación y dificultad de posicionamiento.
La profundidad de trabajo debe incluir margen técnico y operativo, pero no existe un porcentaje universal. Verifica qué significa exactamente la cifra del fabricante: rating de componentes, profundidad máxima del vehículo, longitud de tether incluida y condiciones de operación.
En un ROV, una gran profundidad nominal sirve de poco si el tether disponible no alcanza, la corriente hace inmanejable el cable o el sistema de superficie no puede recuperarlo con seguridad.
Corriente y oleaje cambian la plataforma
La corriente actúa sobre el vehículo y también sobre el tether. Más cable expuesto puede aumentar arrastre y desplazar el ROV respecto al punto que quieres inspeccionar. En superficie, oleaje y viento afectan estabilidad, sensor, trayectoria y comunicaciones de un USV.
No conviertas una velocidad máxima declarada en “resistencia a corriente”. Para elegir, pide límites operativos, condiciones de ensayo y comportamiento con el payload real. También importa la geometría: un puerto con pilotes, cabos y hélices es distinto de un embalse abierto.
Visibilidad: cámara e iluminación no siempre bastan
Una cámara óptica registra luz; su utilidad cae cuando turbidez, partículas, distancia o backscatter reducen contraste. Añadir más iluminación puede empeorar el backscatter si ilumina partículas entre la cámara y el objetivo.
El sonar usa sonido y mide ecos/rangos, no “ve” como una cámara. MBARI explica que un multihaz estima profundidad a partir del retorno acústico y cubre franjas del fondo con múltiples haces. Un imaging sonar puede ayudar a detectar geometría u obstáculos en agua turbia, pero la interpretación y resolución son diferentes a una imagen óptica.
Por eso la pregunta no es “¿quiero sonar?”. Es “¿qué debo detectar o medir cuando la óptica no sea suficiente, a qué distancia y con qué resolución?”.
Cable o sin cable: el tether no es tecnología anticuada
El tether de un ROV resuelve algo muy valioso: un enlace físico de baja latencia y alta capacidad para control y vídeo/datos en tiempo real. En determinadas arquitecturas también transporta energía y puede contribuir a la gestión/recuperación del sistema.
A cambio, introduce arrastre, manejo físico, necesidad de carrete o tether management en algunos sistemas y riesgo de enganche. En espacios con redes, pilotes, vegetación o geometría compleja, el routing del cable forma parte de la misión.
Sin cable no significa “mejor” ni “autonomía total”. Bajo el agua, la RF convencional se atenúa con fuerza, especialmente en agua salada y a frecuencias altas. La acústica permite enlaces a mayor distancia, pero con ancho de banda limitado, latencia, multipath y Doppler; los enlaces ópticos pueden dar más caudal a distancias cortas y con requisitos de visibilidad/alineación.
Para profundizar, consulta Por qué muchos drones acuáticos usan cable: qué hace realmente el tether y Drones acuáticos sin cable: realidad, límites y falsas promesas.
Posicionamiento: GNSS en superficie no resuelve la navegación submarina
Un USV puede usar GNSS mientras permanece en superficie. Un vehículo sumergido no puede depender normalmente de señales GNSS directas bajo el agua: por eso se combinan otras referencias.
Una IMU mide aceleraciones y velocidades angulares; un INS integra esas medidas para estimar movimiento, pero deriva con el tiempo. Un DVL emite sonido y puede medir velocidad del vehículo respecto al fondo cuando obtiene bottom lock; esa velocidad ayuda a limitar la deriva del INS.
El posicionamiento acústico USBL calcula rango y ángulo entre un transceptor de superficie y un transpondedor submarino. Sistemas LBL usan referencias acústicas distribuidas. La arquitectura adecuada depende de precisión, profundidad, geometría, presupuesto y logística.
No compres “DVL” o “USBL” por prestigio: define primero qué posición necesitas conocer, con qué incertidumbre y para qué entregable.
Sensores: compra la medida, no el nombre
Cámara óptica: entrega imágenes/vídeo y es útil cuando hay visibilidad e iluminación suficientes. No mide por sí sola espesor, corrosión interna ni profundidad absoluta.
Iluminación: permite trabajar donde falta luz, pero alcance y colocación deben controlar sombras y backscatter.
Sonar de imagen o navegación: mide retornos acústicos para representar rangos/estructuras u obstáculos; no sustituye la textura/color de una cámara.
Multihaz: mide múltiples rangos acústicos simultáneamente para cubrir una franja; con navegación, calibración y procesamiento adecuados puede producir batimetría.
DVL: estima velocidad relativa al fondo o, según modo/sistema, al agua; es una ayuda de navegación, no un mapa por sí solo.
IMU/INS: estima actitud/movimiento y navegación inercial; necesita controlar deriva y alineación.
Sensor de profundidad: mide presión/profundidad según diseño y calibración; no aporta posición horizontal.
GNSS: aporta posición en superficie; no debe venderse como “GPS submarino”.
Posicionamiento acústico: proporciona rangos/posición relativa o absoluta según configuración; requiere transductores, geometría y calibración.
Sensores ambientales: conductividad/salinidad, temperatura, oxígeno disuelto, pH, turbidez u otros parámetros según la misión. Cada uno exige calibración, mantenimiento y una estrategia de muestreo.
Tabla de decisión: qué plataforma conviene investigar
| Necesidad | Plataforma que conviene investigar | Por qué | Principal compromiso | Qué verificar |
|---|---|---|---|---|
| Ver de cerca casco, pilotes, rejillas o estructura sumergida | ROV | Permite control humano y vídeo/datos en tiempo real junto al objeto; puede incorporar sonar y herramientas | Tether, arrastre, enganches y área de maniobra | Profundidad nominal y operativa, corriente, tether/TMS, iluminación, sonar si hay turbidez, acceso y recuperación |
| Inspeccionar un espacio confinado o bajo una estructura | ROV compacto; en casos especiales, sistema híbrido | Control fino y retorno de imagen en tiempo real pueden ser prioritarios | Riesgo de enganche, mala visibilidad, geometría compleja | Dimensiones, propulsión, tether, protección de hélices, sonar de navegación, plan de recuperación |
| Mapear fondo desde la superficie en aguas accesibles | USV/ASV hidrográfico | Puede llevar GNSS en superficie y ecosonda/multihaz siguiendo transectos | Oleaje, calado, cobertura acústica, tráfico y comunicaciones | Sistema de referencia, GNSS/heading, calibración del sonar, velocidad, sound-velocity, control de calidad |
| Medir calidad del agua en rutas o estaciones | USV si la variable se mide cerca de superficie; ROV/AUV si hace falta perfil en profundidad | La plataforma se elige por dónde debe estar el sensor, no por su nombre | Ensuciamiento, deriva/calibración, representatividad espacial y recuperación | Parámetros, profundidad de muestreo, calibración, frecuencia, anti-biofouling, exportación y QA de datos |
| Cubrir un área submarina extensa con mínima intervención continua | AUV o híbrido; investigar USV si el sensor puede operar desde superficie | Un AUV puede ejecutar trayectorias preplanificadas sin tether y acercar sensores al fondo | No ofrece el mismo control/vídeo continuo que un ROV; navegación y recuperación son críticas | DVL/INS, acústica, autonomía real, almacenamiento, abort/recovery, cobertura y precisión del entregable |
| Buscar objetos o navegar con agua muy turbia | ROV/AUV con sonar; USV con sonar si la geometría permite medir desde superficie | El sonido puede aportar rango/eco donde la cámara pierde utilidad | Sonar no es una cámara: interpretación, resolución y geometría son diferentes | Tipo/frecuencia de sonar, rango útil, resolución, campo de visión, entrenamiento e integración con posición |
| Monitorizar un puerto o lámina de agua durante horas | USV | Superficie facilita GNSS y enlaces de radio/satélite; puede transportar sensores ambientales | Tráfico, oleaje, colisiones, autonomía y regulación marítima/local | COLREG/procedimientos aplicables, geofencing si existe, comunicaciones, failsafe, sensores, docking/recuperación |
| Intervenir, tomar muestra o manipular bajo el agua | ROV de trabajo o plataforma especializada | Control en tiempo real y posibilidad de manipulador/herramienta | Más tamaño, potencia, soporte y logística | Payload, fuerza/manipulador, estabilidad, visibilidad/sonar, tether, soporte de superficie y seguridad |
Antes de pedir presupuesto o comprar, responde estas preguntas
Este checklist sirve para convertir una necesidad en una especificación. Si varias respuestas siguen siendo “no sé”, todavía es pronto para comparar modelos.
- ¿Qué necesito observar, medir, localizar, muestrear o manipular exactamente?
- ¿El objetivo está en superficie, en la columna de agua, en el fondo o pegado a una estructura?
- ¿Cuál es la profundidad de trabajo real y qué margen necesito sobre ella?
- ¿Qué distancia o área debo cubrir y con qué resolución espacial/temporal?
- ¿Qué corriente, oleaje, mareas o turbulencia local cabe esperar?
- ¿Cómo es la visibilidad: clara, variable, turbia, con sedimento en suspensión o biofouling?
- ¿Hay cables, redes, vegetación, pilotes, hélices, cavidades u obstáculos que puedan enganchar un tether o bloquear el vehículo?
- ¿Qué sensor responde a la pregunta: cámara, sonar, multihaz, CTD/calidad de agua u otro?
- ¿Necesito vídeo/control en tiempo real o puedo recuperar los datos al terminar la misión?
- ¿Necesito posición absoluta, trayectoria relativa o simplemente referencia visual? ¿GNSS solo en superficie basta?
- ¿Hace falta DVL/INS o posicionamiento acústico para navegar/localizar bajo el agua?
- ¿Cuánto debe durar la misión incluyendo reserva, corriente, payload e iluminación?
- ¿Cómo se lanza y recupera el sistema si falla propulsión, enlace o navegación?
- ¿Qué transporte, embarcación de apoyo, grúa, cabrestante o personal requiere?
- ¿Qué mantenimiento exige agua salada, conectores, juntas, tether, hélices y biofouling?
- ¿Hay baterías, thrusters, conectores, tether, propellers y otros repuestos disponibles?
- ¿El software exporta los datos y metadatos que necesita mi flujo de trabajo?
- ¿Qué soporte, documentación, formación y actualizaciones ofrece el proveedor?
- ¿Cuál es el presupuesto total del sistema, no solo el precio del vehículo?
- ¿Cuál es el entregable final y cómo voy a validar que los datos sirven para producirlo?
Escenarios breves: la misma palabra “dron acuático” lleva a decisiones distintas
Casco de barco o pilotes: si necesitas vídeo cercano y maniobra alrededor de la estructura, un ROV suele ser el primer candidato. Con agua turbia, puede necesitar sonar; en un puerto con cabos y pilotes, tether y recuperación pesan tanto como la cámara.
Explorar fondo en un área extensa: si el objetivo es cartografiar grandes superficies bajo el agua, investiga AUV o, si el sonar puede trabajar desde superficie, USV hidrográfico. La profundidad, resolución y precisión requerida deciden la arquitectura.
Monitorización ambiental: si mides parámetros superficiales a lo largo de rutas, un USV puede ser eficiente. Si necesitas perfiles de profundidad o seguir una capa concreta, puede convenir un vehículo sumergible o combinar plataforma con sensores verticales.
Inspección portuaria: no hay respuesta única. Un ROV puede revisar elementos sumergidos; un USV puede cartografiar lámina de agua/fondo o transportar sensores. Tráfico, oleaje, estructuras metálicas, biofouling y comunicaciones condicionan el diseño.
Espacio confinado: prioriza dimensiones, protección de propulsores, tether, iluminación, sonar de navegación y un plan realista de recuperación. Un vehículo muy capaz pero demasiado grande puede ser inútil.
Área extensa en superficie: un USV puede cubrir transectos y enviar datos; pero autonomía, comunicaciones, navegación segura, tráfico y soporte siguen necesitando supervisión humana y procedimientos.
Precio del vehículo ≠ coste del sistema
El coste total puede incluir tether y carrete/TMS, baterías y cargadores, sonar, DVL, posicionamiento acústico, sensores ambientales, ordenador, licencias/software, almacenamiento, repuestos, transporte, mantenimiento, formación, personal y embarcación de apoyo cuando corresponda.
También existe un coste de datos: procesar sonar, sincronizar navegación, calibrar sensores, revisar vídeo y validar un entregable consume tiempo y competencia profesional.
Una plataforma barata puede resultar cara si obliga a repetir misiones o no produce el dato necesario. Una plataforma sofisticada puede ser un gasto innecesario si el trabajo solo exige una inspección visual simple.
Mantenimiento, agua salada y recuperación
Agua salada, sedimento y biofouling castigan conectores, sellos, hélices, tether y sensores. Sigue siempre el manual específico para limpieza, lubricación permitida, juntas, conectores y almacenamiento; no extrapoles procedimientos entre fabricantes.
Antes de comprar, pregunta cómo se sustituye un thruster, cuánto tarda un repuesto, qué consumibles existen y qué diagnóstico ofrece el sistema. La disponibilidad real del vehículo incluye mantenimiento y soporte, no solo autonomía de batería.
Planifica también el peor caso: ¿cómo recuperas el sistema si pierde propulsión, se engancha, agota batería o falla la comunicación? En algunos proyectos, la recuperación condiciona más la plataforma que la velocidad máxima.
Software, datos y entregable
Un vídeo en directo puede ser suficiente para una inspección cualitativa; una batimetría exige navegación, calibraciones, sound-velocity cuando proceda, procesamiento y control de calidad; una serie ambiental necesita calibración, timestamps, ubicación, unidades y trazabilidad.
Comprueba formatos de exportación, sincronización temporal, metadatos, compatibilidad con GIS/hidrografía, API/SDK si realmente la necesitas y política de soporte. Sensor no equivale a informe, mapa o diagnóstico.
La decisión termina donde empezó: define qué entregable necesitas y cómo comprobarás que es válido.
Conclusión: la plataforma correcta es la que reduce incertidumbre de la misión
No elijas entre ROV, USV o AUV por apariencia, moda o una cifra aislada. Define primero el objeto, el entorno, el sensor, el enlace, el posicionamiento, la recuperación y el entregable.
Cuando esos requisitos están claros, comparar vehículos deja de ser una lista de funciones y se convierte en una decisión técnica defendible.
Preguntas frecuentes
¿Qué dron acuático necesito?
El que pueda colocar el sensor adecuado donde está el problema y producir el dato que necesitas. Para inspección submarina cercana suele investigarse ROV; para mediciones desde superficie, USV; para recorridos submarinos extensos sin tether, AUV. Las condiciones pueden cambiar esa elección.
¿ROV o USV?
ROV si necesitas trabajar sumergido con control cercano y datos en tiempo real; USV si la misión puede ejecutarse desde superficie. No son sustitutos directos: pueden complementarse.
¿Cuándo necesito sonar?
Cuando necesitas medir rango/profundidad, cartografiar o detectar geometría/obstáculos y la óptica no basta, especialmente con turbidez o distancia. El tipo de sonar depende de la pregunta y no produce una fotografía óptica.
¿Es mejor un ROV con cable o sin cable?
No existe un mejor universal. El tether ofrece control y vídeo/datos de alta capacidad en tiempo real y a veces potencia, pero añade arrastre y riesgo de enganche. Sistemas sin tether ganan libertad física, pero deben resolver energía, navegación, comunicación y recuperación de otra forma.
¿Qué profundidad necesito?
La suficiente para la profundidad real de trabajo con margen operativo y con todo el sistema compatible: vehículo, tether, conectores, sensores, posicionamiento y recuperación. La cifra máxima del catálogo no define por sí sola una misión segura o útil.
¿Qué debo comprobar antes de comprar un ROV?
Objetivo, profundidad, corriente, visibilidad, tether, sensor, iluminación/sonar, posicionamiento, autonomía, recuperación, transporte, mantenimiento, repuestos, software, soporte y coste total del sistema.
¿Funciona GNSS bajo el agua?
Un receptor sumergido no puede depender normalmente de GNSS directo. Los vehículos submarinos usan combinaciones de INS/IMU, DVL y posicionamiento acústico; GNSS vuelve a ser útil en superficie.
¿Un sonar sustituye a una cámara?
No. El sonar mide retornos acústicos y puede ser útil con poca visibilidad; una cámara registra luz, textura y color. A menudo son complementarios.
Sigue leyendo
- Drones acuáticos: tipos, usos y cómo elegir la plataforma adecuada
- ROV, USV y AUV: diferencias entre los principales drones acuáticos
- Por qué muchos drones acuáticos usan cable: qué hace realmente el tether
- Drones acuáticos sin cable: realidad, límites y falsas promesas
- Drones vs. ROV: qué cambia realmente cuando pasamos del aire al agua
- Usos profesionales de drones: del vuelo al entregable que realmente sirve
- Qué revisar antes de comprar un dron acuático
- Drones acuáticos para pesca: cuándo pueden ayudar y cuándo no
- Dron aéreo o dron acuático: elige según dónde está el dato
Fuentes y referencias
- NOAA Ocean Exploration — Remotely Operated Vehicles (ROVs). consultada 2026. Consulta: 2026-09-10. ROV como vehículo sumergible teleoperado; tether para comandos, datos/vídeo y, en ciertas arquitecturas, potencia; cámaras, luces y sonar; logística de lanzamiento/recuperación.
- NOAA Ocean Exploration — Autonomous Underwater Vehicles. consultada 2026. Consulta: 2026-09-10. AUV sin tether, misión preplanificada, datos almacenados a bordo y recuperación posterior.
- NOAA Ocean Exploration — Uncrewed Surface Vessels. consultada 2026. Consulta: 2026-09-10. USV en superficie, control remoto o misión preprogramada, payloads oceanográficos/hidrográficos y necesidad de participación humana.
- NOAA Office of Coast Survey — Uncrewed Systems for Hydrographic Surveying. consultada 2026. Consulta: 2026-09-10. USV para hidrografía y cartografía; sensores de navegación, hidrográficos y oceanográficos.
- NOAA NCCOS — Mapping Coastal Elevations and Water Depths Using Unmanned Vehicles (Drones). consultada 2026. Consulta: 2026-09-10. Ejemplo de ASV con sonar para medir profundidades y validar cartografía costera.
- WHOI / NDSF — ROV Jason. consultada 2026. Consulta: 2026-09-10. Ejemplo primario de ROV con tether de fibra que entrega potencia/comandos y devuelve datos/vídeo; sonar, imagen e instrumentos.
- WHOI / NDSF — AUV Sentry — Specifications. consultada 2026. Consulta: 2026-09-10. Ejemplo de navegación AUV mediante DVL, INS y posicionamiento acústico USBL/LBL; endurance dependiente de misión.
- MBARI — Seafloor Mapping AUV. consultada 2026. Consulta: 2026-09-10. Multihaz, sidescan y sub-bottom profiler miden propiedades distintas; AUV de cartografía y misión autónoma.
- MBARI — Monterey Canyon — Mapping. consultada 2026. Consulta: 2026-09-10. Explicación accesible de multihaz: tiempo de retorno acústico para estimar profundidad y cobertura por haces.
- Nature Reviews Electrical Engineering — Underwater acoustic communications. 2025. Consulta: 2026-09-10. RF convencional se propaga mal en agua salvo distancias cortas; acústica es habitual pero con ancho de banda limitado, latencia, multipath y Doppler.
- Teledyne RD Instruments — DVL navigation technical note / Navigator documentation. documentación técnica consultada 2026. Consulta: 2026-09-10. DVL mide velocidad 3D respecto al fondo en su marco; navegación por integración y combinación con heading/INS.
- Sonardyne — What is a USBL and how does it work?. consultada 2026. Consulta: 2026-09-10. USBL calcula posición submarina mediante rango y ángulo acústicos entre transceptor y transpondedor.
- WHOI — HROV Nereid Under Ice. consultada 2026. Consulta: 2026-09-10. Ejemplo de arquitectura híbrida: microtether para control/datos con energía a bordo y capacidad de transición a operación autónoma.
- NOAA Fisheries — Beyond Ocean Mapping: Using Uncrewed Vehicles to Advance Ocean Research. 20/08/2026. Consulta: 2026-09-10. Ejemplo actual de USV en observación oceanográfica a escala regional; evidencia de uso operativo, no promesa universal.
0 comentarios