Qué significa realmente operar sin tether bajo el agua y por qué autonomía, comunicación inalámbrica y control remoto no son lo mismo
Introducción
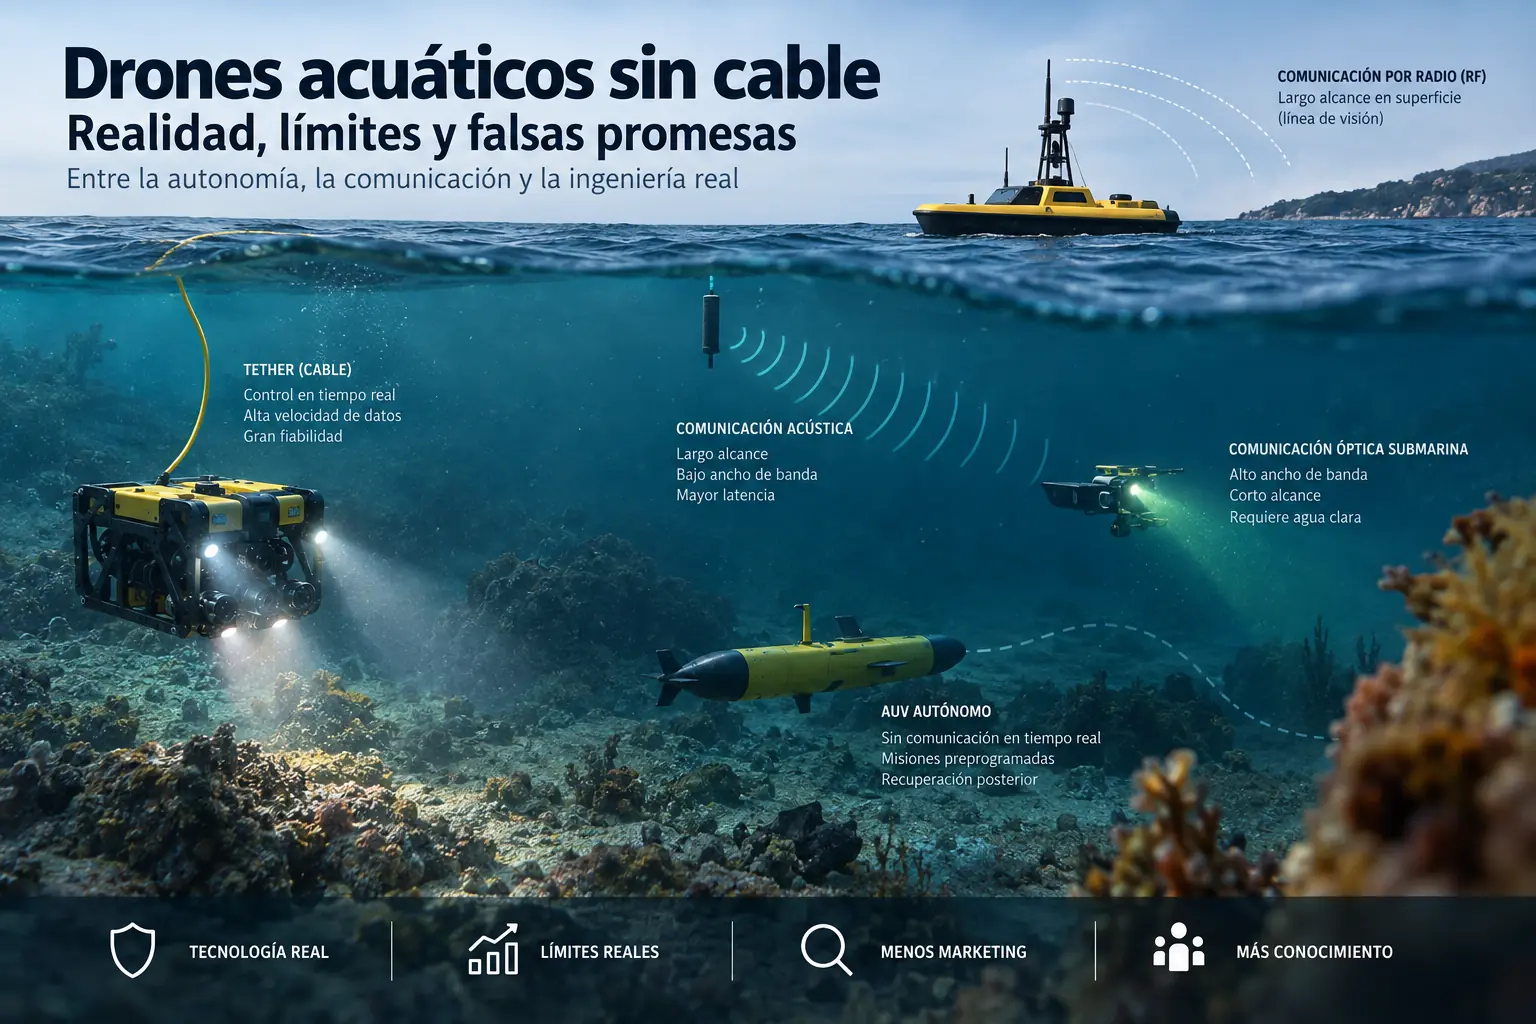
“Sin cable” no significa “sin comunicaciones”, y tampoco significa necesariamente “controlable en directo”. En robótica acuática, el término puede describir situaciones muy distintas: un AUV que completa una misión de forma autónoma sin conexión física; un vehículo que intercambia mensajes de baja tasa mediante acústica; un sistema óptico que transmite muchos datos a corta distancia; o un USV que usa radio y satélite porque permanece en superficie.
La distinción importa porque el agua cambia radicalmente el problema de las comunicaciones. La ingeniería real obliga a equilibrar alcance, ancho de banda, latencia, consumo, visibilidad, geometría del enlace y robustez. Por eso una promesa comercial de “dron submarino inalámbrico” no basta para saber si habrá vídeo en directo, telemetría continua, control manual o simplemente una misión autónoma con recuperación posterior.
Qué significa realmente “sin cable”
En sentido físico, un vehículo sin tether no está unido continuamente a la superficie por un umbilical de potencia y datos. Ese hecho elimina restricciones mecánicas del cable, pero también elimina un canal extremadamente útil: un tether puede aportar alimentación, gran capacidad de transmisión y un enlace de control persistente.
Un AUV es el ejemplo más claro de operación sin cable. NOAA describe estos vehículos como robots submarinos no tripulados y sin tether que ejecutan misiones planificadas. Habitualmente llevan la lógica de navegación y misión a bordo y almacenan gran parte de los datos para recuperarlos después. Eso es autonomía: el vehículo puede continuar trabajando aunque no exista un enlace continuo con un operador.
La comunicación inalámbrica es otra cuestión. Un AUV puede ser autónomo y, a la vez, disponer de un módem acústico para recibir órdenes breves o enviar estado. También puede emerger para obtener GPS y utilizar radio, Wi‑Fi o satélite. Ninguna de esas capacidades convierte automáticamente el enlace submarino en equivalente a una conexión Wi‑Fi aérea.
Por qué la radio cambia al entrar en el agua
En superficie, un USV puede aprovechar tecnologías de radiofrecuencia convencionales, GNSS y, según la plataforma, comunicaciones celulares o satelitales. Bajo el agua —y especialmente en agua de mar conductora— las ondas electromagnéticas empleadas por los sistemas de radio habituales se atenúan con rapidez. WHOI señala esta atenuación como una razón fundamental para recurrir a acústica u óptica en enlaces submarinos.
Esto no justifica afirmar que “la radio bajo el agua es imposible”. Existen regímenes electromagnéticos especializados y las condiciones dependen de frecuencia, conductividad, antenas, distancia y entorno. Para un comprador de un pequeño robot submarino, la conclusión práctica es más limitada: no debe asumir que el alcance de Wi‑Fi, Bluetooth, 4G/5G o enlaces de radio convencionales en aire se conserva al sumergir el vehículo.
Comunicación acústica: llega lejos, pero no es una fibra óptica invisible
El sonido se propaga bien en el agua y por eso la acústica es una tecnología central para telemetría, comandos, posicionamiento e intercambio de datos submarinos. WHOI documenta enlaces acústicos como canales de bajo caudal y alta latencia en comparación con redes terrestres. La propagación acústica, además, depende del entorno: frecuencia, distancia, profundidad, ruido, multitrayecto, geometría, perfil de velocidad del sonido y otros factores pueden modificar el rendimiento.
La acústica puede permitir redirigir un AUV, recibir estado o transmitir datos seleccionados sin recuperar el vehículo. Pero “hay comunicación” no equivale a “hay pilotaje manual fluido con vídeo HD”. La velocidad finita del sonido introduce retardo de propagación y el ancho de banda útil suele ser mucho menor que el de un enlace por cable u óptico de corto alcance.
Las cifras deben leerse por producto y condiciones. Un módem concreto puede declarar determinados alcances y tasas; esas especificaciones no deben convertirse en una regla universal para todos los mares, frecuencias o plataformas.
Comunicación óptica submarina: mucha información, poca tolerancia a un agua mala
La comunicación óptica usa luz, normalmente en bandas que presentan una transmisión favorable en el agua, para transportar datos sin un cable físico. Su gran ventaja potencial es el ancho de banda. WHOI demostró sistemas capaces de transmitir vídeo y habilitar control en tiempo real a distancias limitadas, precisamente como complemento de la acústica.
El coste de esa capacidad es el alcance y la dependencia del medio. Absorción, dispersión, turbidez, partículas, backscatter, luz ambiental, orientación y alineación afectan al enlace. Por eso no existe una cifra de alcance válida para cualquier agua. Como ejemplo comercial concreto —no como promedio de la industria— Sonardyne declara para BlueComm 200 UV hasta 10 Mbps y hasta 75 m.
La frase “vídeo inalámbrico submarino es imposible” es, por tanto, incorrecta. Se ha demostrado técnicamente. La formulación rigurosa es que el vídeo inalámbrico submarino de alta tasa exige condiciones y arquitectura compatibles, y que su alcance y robustez no son equivalentes a los de un tether.
AUV: autonomía no es teleoperación
Un AUV puede navegar y ejecutar una misión con su ordenador de a bordo, sensores y estimación de posición. Como el GPS no está disponible normalmente durante la inmersión, las plataformas combinan técnicas como navegación inercial, DVL, profundidad, acústica y, en sistemas avanzados, navegación relativa al terreno. La combinación exacta depende del vehículo y la misión.
El AUV de cartografía de MBARI ilustra bien la separación entre estados: en superficie recibe misión y utiliza comunicaciones RF y satelitales; sumergido emplea sistemas acústicos y navegación INS/DVL. NOAA documenta un REMUS 600 que puede usar acústica bajo el agua y comunicaciones de superficie cuando emerge. Son ejemplos de arquitectura, no especificaciones universales.
Para el usuario, la consecuencia es decisiva: un AUV puede estar trabajando correctamente durante un periodo sin que exista vídeo en directo ni un joystick conectado continuamente. El valor del sistema está en ejecutar el plan, registrar datos, gestionar contingencias y volver a una condición de recuperación.
USV: “sin cable” es mucho menos problemático en superficie
Los vehículos de superficie no tripulados operan en un medio donde las antenas pueden permanecer fuera del agua. Eso permite combinar radio, GNSS, redes móviles o satélite según la plataforma y cobertura. Un USV puede ser remoto, semiautónomo o autónomo; “USV” no implica por sí mismo un nivel concreto de autonomía.
Además, un USV puede actuar como puente de comunicaciones para sistemas sumergidos. MBARI ha utilizado un Wave Glider como hotspot que recibe información por enlace acústico desde AUV o instrumentación submarina y la retransmite por satélite. Esta arquitectura híbrida muestra por qué la pregunta útil no es solo “¿lleva cable?”, sino “¿qué enlaces existen en cada tramo del sistema?”
Control en tiempo real, telemetría y vídeo: tres necesidades diferentes
El control en tiempo real exige que comandos y respuesta del vehículo lleguen con una latencia y fiabilidad compatibles con la tarea. La telemetría puede tolerar menos datos: posición estimada, profundidad, batería, estado o mensajes de misión. El vídeo añade una demanda de ancho de banda muy superior, especialmente si se pretende buena resolución y baja latencia.
Un sistema puede, por tanto, ofrecer telemetría acústica útil sin vídeo; vídeo óptico de corto alcance sin cobertura a kilómetros; o autonomía completa sin enlace operativo continuo. Evaluar estas funciones por separado evita muchas decepciones de compra.
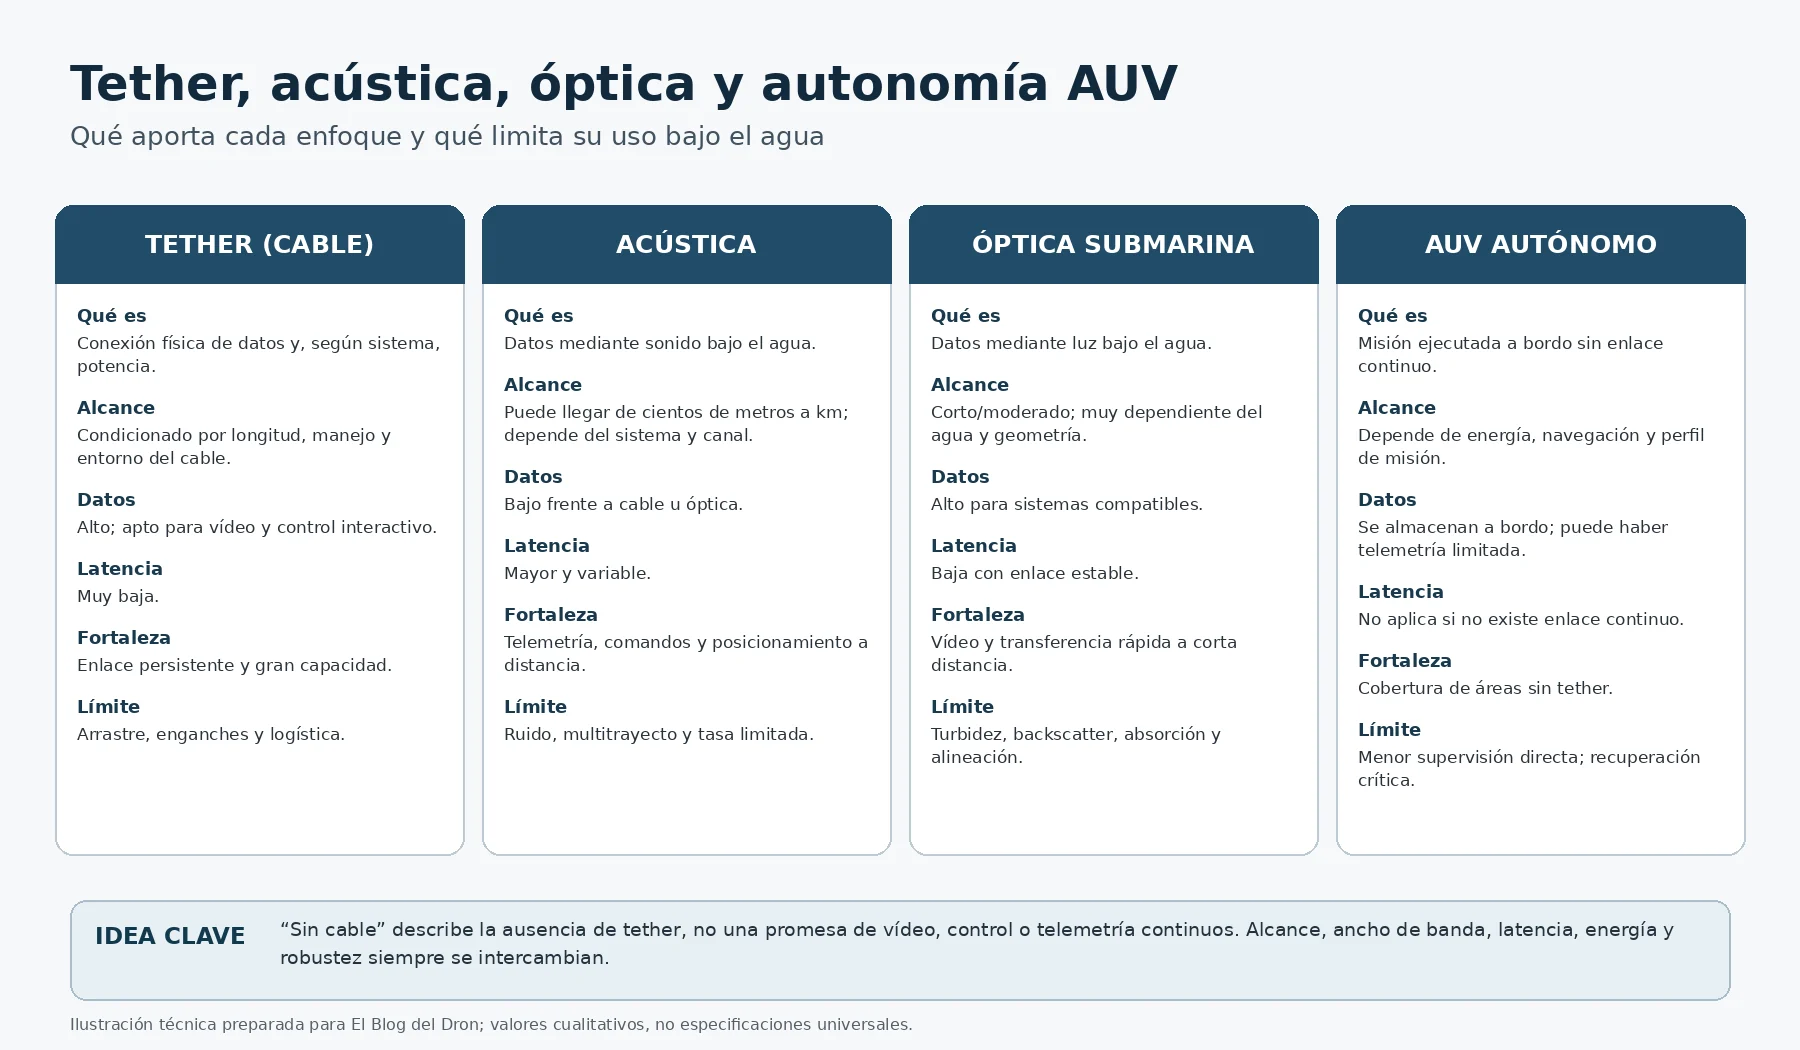
Tabla comparativa: qué aporta cada enfoque
| Enfoque | Alcance | Ancho de banda | Latencia | Energía/autonomía | Uso típico | Límite principal |
|---|---|---|---|---|---|---|
| Tether (cable) | Limitado por longitud, gestión y entorno del cable | Alto; puede soportar vídeo y control | Muy baja | Puede aportar datos y, según sistema, potencia | Inspección e intervención con supervisión continua | Arrastre, enganches, logística y radio de operación |
| Acústica submarina | De cientos de metros a kilómetros según sistema y condiciones; no hay cifra universal | Bajo frente a cable/óptica; depende del módem y canal | Mayor y variable | Depende de la batería del vehículo | Telemetría, comandos, posicionamiento, datos seleccionados | Ruido, multitrayecto, retardo, tasa limitada |
| Óptica submarina | Corto a moderado y muy dependiente del agua y geometría | Alto a muy alto para sistemas compatibles | Baja cuando el enlace es estable | Depende de plataforma y potencia óptica | Vídeo/datos de alta tasa, descarga rápida, control a corto alcance | Turbidez, backscatter, alineación, absorción y dispersión |
| AUV autónomo sin enlace continuo | Alcance de misión dependiente de energía, navegación y plataforma | No aplica como enlace continuo | No aplica como enlace continuo | Limitada por energía y perfil de misión | Cartografía, inspección de áreas, ciencia y monitorización | Menor supervisión directa; recuperación y contingencias críticas |
Recuperación: la parte que el marketing suele omitir
Quitar el tether también elimina una línea física directa hacia el vehículo. Por eso la recuperación forma parte del diseño, no es un detalle posterior. Las plataformas profesionales pueden combinar flotabilidad positiva, balizas acústicas, radio o satélite al emerger, luces, localización y procedimientos desde embarcación. MBARI, por ejemplo, documenta varios mecanismos de seguridad y localización en su AUV de cartografía.
La recuperación real depende de mar, corrientes, oleaje, visibilidad, batería restante, precisión de navegación, comunicaciones y medios humanos disponibles. Antes de operar un sistema autónomo conviene preguntarse qué ocurre si aborta, pierde el enlace, deriva, no emerge en el punto previsto o la embarcación no puede acercarse con seguridad.
Falsas promesas y frases que requieren contexto
“100 % inalámbrico” puede significar únicamente ausencia de cable físico, no conectividad continua. “Control en tiempo real” debe especificar tecnología, distancia, latencia, entorno y qué datos se transmiten. “Alcance de varios kilómetros” puede referirse a acústica de baja tasa, a navegación del vehículo o a un enlace de superficie, no necesariamente a vídeo.
“Vídeo inalámbrico” es técnicamente posible, pero debe indicarse mediante qué enlace y bajo qué condiciones. “GPS submarino” suele ser una simplificación comercial: el GNSS convencional requiere recepción de señales satelitales y no proporciona directamente una solución de posición a un receptor sumergido; los vehículos recurren a navegación inercial, DVL y sistemas acústicos, entre otras técnicas.
También hay que desconfiar de una cifra de autonomía sin perfil de misión. Duración y alcance dependen de velocidad, corriente, batería, propulsión, sensores, procesamiento, comunicaciones y reservas de seguridad. Una especificación del fabricante describe su plataforma y condiciones declaradas, no una ley general.
Casos de uso donde un sistema sin tether sí aporta valor
Los AUV son especialmente útiles en cartografía, batimetría, inspección de áreas extensas, investigación oceanográfica y monitorización ambiental cuando interesa cubrir terreno sin arrastrar un cable y la misión puede planificarse. Los sistemas acústicos son valiosos para estado, comandos, posicionamiento o datos seleccionados a distancias donde la óptica deja de ser práctica. La óptica resulta atractiva para descargar grandes volúmenes o transmitir vídeo cuando las plataformas pueden aproximarse y el agua permite el enlace.
Los ROV con tether siguen teniendo ventajas cuando el operador necesita percepción visual continua, intervención precisa, manipulación o una conexión de datos y energía robusta. “Sin cable” no es una evolución que vuelva obsoleto al tether: son arquitecturas diferentes para problemas diferentes.
Qué comprobar antes de comprar
Primero define la misión: profundidad, área, duración, corrientes, visibilidad, necesidad de intervención y método de recuperación. Después separa cuatro preguntas: cómo se controla el vehículo, qué telemetría llega durante la inmersión, si existe vídeo en directo y cómo se recuperan los datos completos.
Pide al fabricante que identifique el medio de comunicación en cada fase —RF/satélite en superficie, acústica u óptica sumergida, o ausencia de enlace— y que documente alcance, tasa de datos y latencia con sus condiciones de ensayo. Si solo aparece una cifra máxima sin contexto, trátala como insuficiente para dimensionar una operación.
Por último, comprueba qué ocurre ante pérdida de enlace, batería baja, fallo de navegación o imposibilidad de recuperar el vehículo. En sistemas autónomos, las funciones de abortar, emerger, localizar y recuperar pueden ser más importantes que una demostración llamativa de conectividad.
Conclusión editorial
El “dron acuático sin cable” existe, pero no como una única categoría tecnológica. Puede ser un AUV verdaderamente autónomo, un robot con telemetría acústica, una plataforma con enlace óptico de alta tasa a corta distancia o un sistema híbrido que utiliza un USV como relé.
La ingeniería no ofrece un sustituto universal del tether. Ofrece combinaciones de autonomía y comunicaciones con compromisos diferentes. La compra responsable empieza por exigir que el proveedor diga exactamente qué significa “sin cable”: qué funciona sumergido, a qué distancia y con qué datos; qué depende de la calidad del agua; qué sucede sin enlace; y cómo vuelve el vehículo a manos del operador.
Preguntas frecuentes
¿Un dron submarino puede funcionar sin cable?
Sí. Los AUV están diseñados para ejecutar misiones sin tether continuo. Eso no implica que mantengan vídeo o control manual permanente: pueden trabajar de forma autónoma y almacenar datos a bordo.
¿Se puede transmitir vídeo inalámbrico bajo el agua?
Sí, en determinadas arquitecturas. Los enlaces ópticos submarinos pueden ofrecer suficiente ancho de banda para vídeo y se han demostrado en sistemas reales, pero su alcance y robustez dependen mucho de turbidez, partículas, geometría y condiciones del agua.
¿Por qué no se usa Wi‑Fi normal bajo el agua?
Las radiofrecuencias habituales se atenúan rápidamente al propagarse por agua, especialmente agua de mar conductora. Por eso los sistemas sumergidos suelen recurrir a acústica, óptica o autonomía, y reservan RF, Wi‑Fi o satélite para la superficie.
¿La comunicación acústica permite pilotar como un ROV con cable?
No debe asumirse. La acústica es excelente para comandos, telemetría, posicionamiento y datos seleccionados, pero normalmente ofrece menos ancho de banda y más latencia que un tether. La aptitud para control interactivo depende del sistema y de la tarea.
¿Un AUV tiene GPS bajo el agua?
El receptor GNSS convencional no obtiene normalmente una solución satelital mientras está sumergido. Los AUV combinan navegación inercial, DVL, profundidad, acústica u otras referencias y pueden actualizar su posición con GNSS cuando están en superficie.
¿Qué diferencia hay entre autonomía y comunicación inalámbrica?
Autonomía es la capacidad de ejecutar decisiones o una misión con sistemas a bordo. Comunicación inalámbrica es la capacidad de intercambiar información sin un cable. Un vehículo puede ser muy autónomo con poca comunicación, o estar comunicado sin ser plenamente autónomo.
¿Qué tecnología inalámbrica submarina tiene más alcance?
No existe una respuesta universal. La acústica suele ser la opción práctica para mayores distancias submarinas, mientras la óptica prioriza ancho de banda a distancias menores. El resultado depende de frecuencia, agua, ruido, geometría, potencia y hardware.
¿Qué debo pedir a un vendedor que anuncia un dron submarino “sin cable”?
Pide que detalle por separado control, telemetría, vídeo, alcance, tasa de datos, latencia, condiciones del ensayo, navegación, autonomía energética y recuperación. También debe aclarar qué funciones operan realmente sumergidas y cuáles solo cuando el vehículo está en superficie.
Fuentes y referencias
- NOAA Ocean Exploration: What is an AUV?. Definición de AUV como vehículo submarino no tripulado y sin tether; operación autónoma y recuperación de datos.
- NOAA Ocean Exploration: Autonomous Underwater Vehicles. Misiones preprogramadas, almacenamiento de datos a bordo y comunicaciones al emerger.
- NOAA Ocean Exploration: Seafloor Mapping with the REMUS 600 Autonomous Underwater Vehicle. Ejemplo concreto: navegación INS, GPS en superficie, acústica sumergida y Ethernet al emerger. Cifras no generalizadas.
- Woods Hole Oceanographic Institution (WHOI): WHOI Engineers Develop and Test New Underwater High-Speed Wireless Communication System. Demostración de enlace óptico/acústico sin tether, control en tiempo real bajo condiciones de corto alcance y compromisos de ancho de banda.
- Woods Hole Oceanographic Institution (WHOI): Optical system promises to revolutionize undersea communications. Limitaciones de propagación electromagnética en agua, predominio acústico y enlace óptico de alta tasa a corta distancia.
- WHOI Marine Robotics: Underwater acoustic/optical communications and data connectivity. Contexto técnico sobre atenuación de RF en agua de mar y complementariedad entre acústica y óptica.
- WHOI: ros_acomms Overview. Enlaces acústicos de bajo caudal y alta latencia; telemetría casi en tiempo real y redirección de AUV.
- MBARI: Seafloor Mapping AUV. Ejemplo de AUV: INS+DVL, pérdida de GPS al sumergirse, acústica bajo el agua, RF/Iridium en superficie y procedimientos de recuperación.
- MBARI: Terrain Relative Navigation. GPS no funciona bajo el agua; navegación mediante inercial, acústica y referencias del terreno.
- MBARI: Wave Glider-Based Communications Hotspot. USV como relé entre enlaces acústicos submarinos y comunicaciones satelitales hacia tierra.
- Sonardyne: BlueComm 200 UV. Especificación comercial atribuida: hasta 10 Mbps y hasta 75 m para ese modelo; no extrapolada a toda la óptica submarina.
- Teledyne Marine: How and Where Acoustic Modems are Used. Usos de módems acústicos para comandos, datos, vehículos y observatorios; fuente comercial usada solo como documentación propia.
0 comentarios