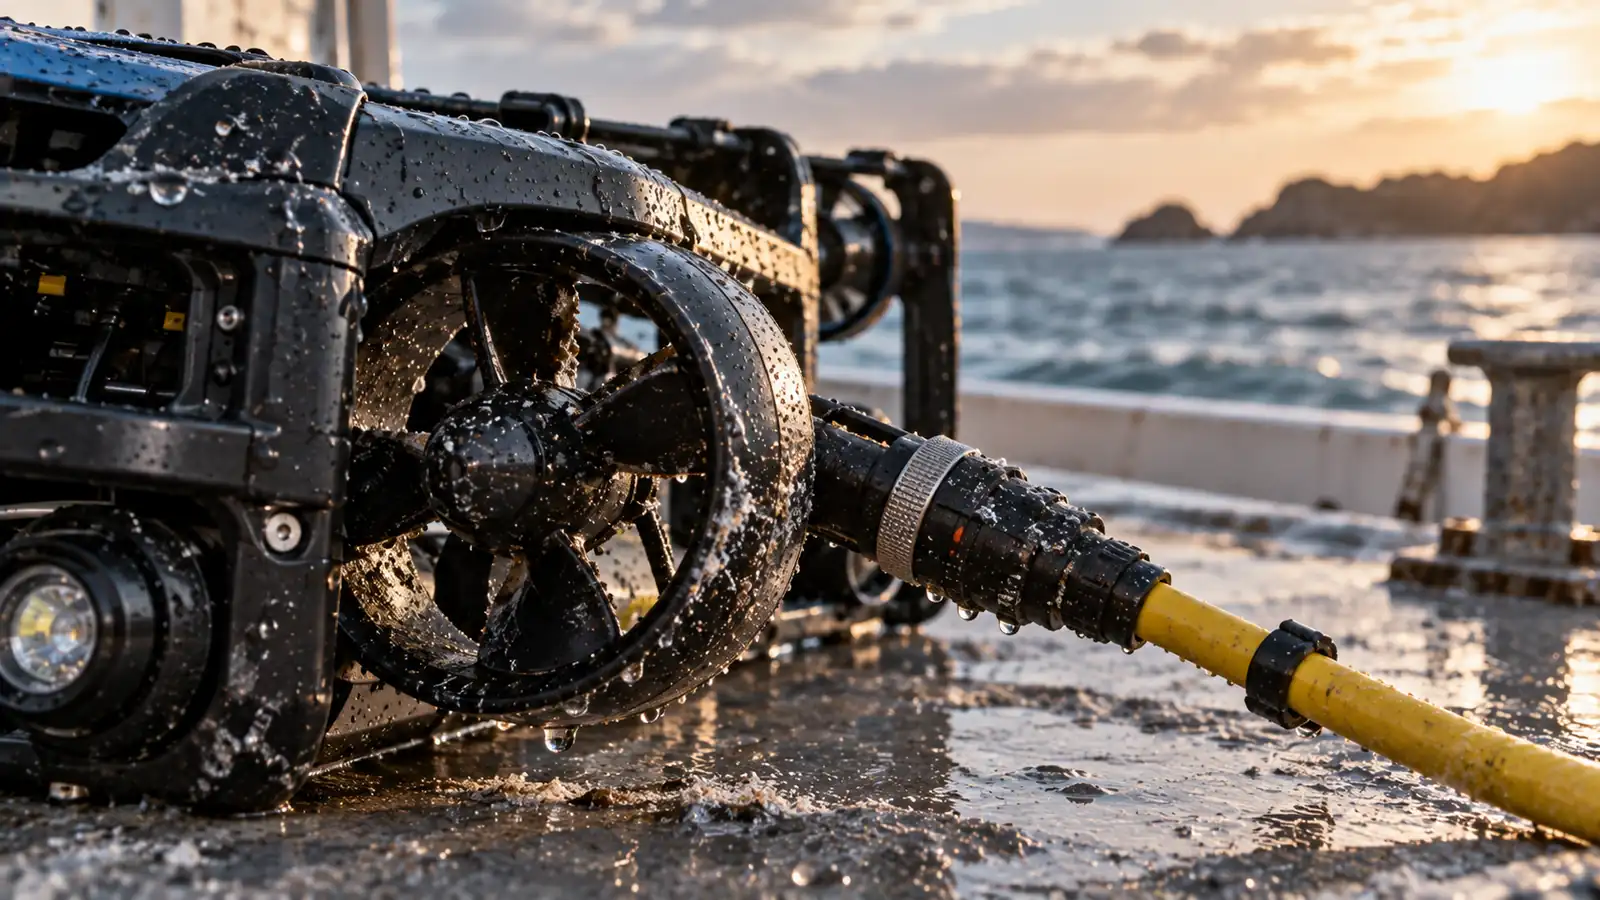
Ilustración generada con IA (ChatGPT) para El Blog del Dron; representación editorial, no documenta una operación submarina real concreta.
Respuesta corta: qué hacer al sacar un ROV del agua salada
Apaga y asegura el sistema según el manual, retira residuos visibles sin forzar piezas, enjuaga con agua dulce si el fabricante lo indica —es una recomendación explícita en Blue Robotics, Deep Trekker, Blueye y VideoRay—, inspecciona daños, deja escurrir y secar antes de cerrar el equipo en su estuche, y trata batería, conectores, juntas y sensores exactamente como indique su documentación.
Lo que no debes hacer es convertir esta secuencia general en un procedimiento universal. No todos los ROV tienen los mismos materiales, conectores, sellos, baterías, thrusters ni sensores. Un producto que es correcto para una junta concreta puede ser dañino para una óptica, un polímero o un conector distinto.
Por qué el agua salada exige mantenimiento
El agua de mar no deja de ser un entorno agresivo cuando el ROV sale a cubierta. Al evaporarse, puede dejar sales y otros depósitos en superficies, huecos, propulsores, tornillería, conectores y tether. Además, la humedad retenida dentro de estuches o alrededor de componentes metálicos prolonga el tiempo de exposición.
AMPP define la corrosión como deterioro químico o electroquímico del material y señala la exposición a agua salada y humedad como factores importantes. Los cloruros pueden favorecer formas localizadas como pitting en materiales susceptibles. Eso no significa que todo metal visible vaya a corroerse de inmediato: materiales, recubrimientos, pares galvánicos, oxígeno, temperatura y diseño cambian el comportamiento.
La consecuencia práctica es preventiva: eliminar residuos y humedad externa de acuerdo con el fabricante reduce una fuente evitable de deterioro, pero no sustituye inspecciones ni mantenimiento programado.
1. Inmediatamente al salir del agua
Primero completa el procedimiento de recuperación del fabricante. Detén grabaciones si el sistema lo requiere, apaga el vehículo y colócalo en una zona estable. No manipules propulsores mientras puedan arrancar y no desconectes conectores energizados salvo que el manual contemple ese paso.
Inspecciona sin desmontar: busca algas, cabos, sedimento, arena, daños en carcasa, ventanas, rejillas, propulsores, tether y protectores de conectores. Deep Trekker indica expresamente revisar el cuerpo, cámara y thrusters al terminar una inmersión y acudir a soporte si se detecta daño.
Si ves una grieta, deformación, ventana dañada, cable cortado, pin doblado, conector quemado, indicio de entrada de agua o comportamiento anormal de batería, detén el uso. No hagas otra inmersión para «probar si aguanta».
2. Enjuague: agua dulce sí es común, pero el método exacto depende del sistema
El enjuague con agua dulce después de agua salada aparece de forma consistente en documentación primaria de Blue Robotics, Deep Trekker, Blueye y VideoRay. La finalidad es retirar sal, arena y otros residuos antes de que sequen o permanezcan en cavidades.
Blue Robotics pide enjuagar el BlueROV2 con agua dulce y destaca los thrusters para evitar que quede agua salada dentro de los rotores. Blueye recomienda enjuagar también el tether. VideoRay, para Mission Specialist Pro 5, prescribe además un remojo en agua dulce tras agua salada o contaminada. Deep Trekker considera ideal sumergir el vehículo en agua dulce y hacer funcionar los thrusters para expulsar residuos, o enjuagar si no puede hacerse el remojo.
Estas instrucciones no son intercambiables. Si el fabricante solo dice «rinse», no conviertas eso en un remojo de media hora. Si prescribe que los thrusters funcionen sumergidos en agua dulce, hazlo solo en condiciones seguras y exactamente como indique. Nunca hagas girar una hélice accesible con manos, ropa o cabos cerca.
Checklist post-inmersión en agua salada
| Etapa | Qué comprobar / hacer | Qué evitar |
|---|---|---|
| Recuperación | Apagar/asegurar según manual; detener grabaciones si aplica; colocar en superficie estable | No tocar hélices ni desconectar conectores energizados sin procedimiento |
| Inspección inmediata | Buscar golpes, grietas, residuos, tether dañado, puertos y ventanas anómalos | Detener uso si hay daño o sospecha de entrada de agua |
| Enjuague | Usar agua dulce cuando lo prescribe el fabricante; alcanzar thrusters/tether según sistema | No asumir tiempo de remojo ni presión de chorro universales |
| Thrusters | Retirar residuos accesibles y enjuagar; hacerlos girar en agua dulce solo si el manual lo prescribe | No desmontar motor/hélice por rutina |
| Conectores | Enjuagar/limpiar según manual, revisar pines/O-rings y dejar secar si deben estar secos | No aplicar grasas/sprays no autorizados |
| Juntas / O-rings | Inspección y mantenimiento en intervalos del fabricante | No abrir compartimentos ni lubricar indiscriminadamente |
| Tether | Enjuagar, revisar abrasión/cortes/strain relief y secar antes de guardar | No arrastrar ni tensar para 'probarlo' |
| Cámaras / sensores | Retirar sal sin rayar; seguir manual específico del sensor | No usar disolventes ni desmontar encapsulados sellados |
| Batería / carga | Mantener seca; revisar daños; cargar/almacenar según fabricante | No abrir, calentar ni cargar una batería sospechosa |
| Secado / almacenamiento | Dejar escurrir y secar; guardar con tapas/protecciones adecuadas | No cerrar equipo húmedo en el estuche |
| Antes de la siguiente inmersión | Repetir pre-dive check y cualquier test de estanqueidad requerido | Mantenimiento post-dive no sustituye inspección pre-dive |
3. Qué no usar para limpiar sin autorización
No uses disolventes, alcoholes, desengrasantes, sprays anticorrosivos, aceites, grasas, detergentes fuertes o productos desincrustantes por iniciativa propia. Compatibilidad química y materiales varían.
Blue Robotics, por ejemplo, indica que la cúpula y tubos acrílicos del BlueROV2 deben limpiarse con agua o limpiador específico para acrílico y advierte que disolventes/alcohol pueden dañar el material. Blueye, para un sonar concreto ISS360, permite un detergente ligero si es necesario, pero prohíbe disolventes. Eso demuestra por qué una regla universal sería incorrecta.
Los productos llamados «salt remover» o desalinantes solo deben usarse si el fabricante del vehículo/componente los admite y siguiendo concentración, contacto y aclarado indicados. Deep Trekker menciona DSALT en condiciones extremadamente salinas: es una instrucción de su ecosistema, no una recomendación genérica para cualquier ROV.
4. Propulsores: retirar sal y residuos sin convertirlo en un desmontaje rutinario
Los propulsores concentran agua, arena, vegetación y sedimento. Por eso varios fabricantes recomiendan atención específica al enjuague de thrusters.
Empieza visualmente: comprueba que no haya algas, hilo de pesca, fibras o arena accesible. Enjuaga según el manual. Si el fabricante prescribe hacer girar los thrusters dentro de un tanque de agua dulce, sigue su procedimiento y mantén personas/objetos alejados.
No desmontes hélices, rejillas, ejes o motores por rutina salvo que el manual de tu modelo lo pida. Un ruido nuevo, vibración, holgura, arranque irregular o propulsor bloqueado después de un enjuague razonable es motivo para detener el uso y consultar el procedimiento de servicio.
5. Conectores y puertos: pequeños componentes, consecuencias grandes
Los conectores merecen una inspección dedicada porque combinan superficies de sellado, contactos, O-rings y, en algunos sistemas, tensión eléctrica.
VideoRay indica enjuagar conectores submarinos con agua dulce cuando han sido desconectados e inspeccionar periódicamente ambos lados, superficies de sellado y O-rings. Deep Trekker advierte que sus puertos deben estar secos antes de cargar y que operar con un puerto abierto puede causar corrosión inmediata de los pines.
Después del enjuague, deja secar según el manual y mantén tapas/protectores instalados cuando proceda. No conectes ni cargues un puerto que deba estar seco si todavía tiene agua visible.
No añadas grasa dieléctrica, silicona, vaselina ni spray anticorrosivo «por seguridad». VideoRay prescribe productos concretos para conectores concretos y, en un caso, diferencia explícitamente entre lubricar y no engrasar. Sigue el producto, cantidad y zona indicados por el fabricante.
6. Juntas, O-rings y compartimentos sellados
Una junta estanca no necesita ser abierta después de cada inmersión solo porque el agua fue salada. Abrir un compartimento introduce riesgo de suciedad, pelos, arena, daño de O-ring y cierre incorrecto.
Blue Robotics establece intervalos e inspecciones concretas para sus juntas y prescribe una grasa específica y capa fina cuando se interviene en determinados O-rings. Es una instrucción válida para BlueROV2, no permiso para lubricar cualquier junta de cualquier ROV.
Revisa externamente signos de fuga, condensación, deformación o daño. Si el fabricante prescribe vacuum test tras cambiar un O-ring, penetrador o pieza de enclosure, realiza ese test según su procedimiento. Si no sabes si una junta debe abrirse o lubricarse, no improvises: consulta el manual.
7. Tether: enjuagar, inspeccionar y enrollar sin ocultar daños
El tether también permanece cubierto de agua salada. Blueye indica explícitamente que debe enjuagarse después de inmersiones en agua salada.
Extiéndelo o desenróllalo de forma controlada para que el agua dulce alcance la superficie que estuvo expuesta y para poder revisar cortes, abrasiones, aplastamientos, mordeduras, zonas endurecidas, dobleces anómalos y daños cerca de conectores/strain relief.
No conviertas el aclarado en una prueba de tracción. Evita arrastrarlo innecesariamente por hormigón o bordes. Si hay daño en la cubierta, fibra expuesta, deformación o un conector que gira cuando no debería, deja de usarlo hasta evaluar la reparación autorizada.
Guárdalo seco y enrollado con el radio de curvatura apropiado para el sistema. El tether puede parecer robusto y seguir teniendo daño interno; inspección visual y procedimiento del fabricante son complementarios.
8. Cámaras, ventanas, sonar y sensores: cada material tiene su propio límite
En cámaras y ventanas, la prioridad es retirar cristales de sal y partículas sin rayar. Deja que el agua dulce elimine residuos antes de frotar; usa paño o limpiador únicamente si el fabricante lo permite.
No uses una instrucción de la cámara para un sonar ni una del sonar para una sonda de calidad de agua. Blueye, por ejemplo, indica para el ISS360 que se enjuague con agua dulce, se seque con paño y no se usen disolventes; además advierte que no se desmonte una parte sellada y rellena de aceite.
Los sensores ambientales pueden tener membranas, soluciones de almacenamiento, calibraciones, consumibles o fechas de caducidad específicas. Deep Trekker remite expresamente a los manuales del fabricante de la sonda para mantenimiento y calibración.
Sensor limpio no significa dato válido: después de mantenimiento o sustitución puede hacer falta calibración, cero, control funcional o verificación documental.
9. Secado: no encierres el equipo húmedo
Después del enjuague, deja escurrir y secar el equipo en un entorno adecuado. Deep Trekker advierte que guardar el ROV con cantidad significativa de agua o humedad en el estuche favorece la corrosión.
Secar no significa aplicar calor fuerte. Evita hornos, pistolas de calor, sol intenso prolongado o aire caliente sobre sellos, polímeros, baterías y ópticas salvo autorización expresa.
Comprueba especialmente zonas bajas, carcasas de thrusters, conectores, cavidades del frame, tether y espuma/protectores donde el agua puede quedar retenida.
10. Batería y carga: el agua salada cambia la prioridad a seguridad
Las baterías de litio no deben abrirse, perforarse, secarse con calor ni «recuperarse» después de sospecha de entrada de agua. Blue Robotics indica mantener sus baterías secas y no abrirlas porque no son elementos reparables por el usuario.
Si el vehículo tiene batería interna y puertos de carga exteriores, respeta la regla del fabricante sobre secado del puerto antes de conectar el cargador. Deep Trekker exige que los pines de sus puertos estén secos antes de cargar.
Para almacenamiento prolongado, sigue el nivel de carga y temperatura especificados para tu batería. Blue Robotics, por ejemplo, prescribe modo de almacenamiento para sus packs; no conviertas ese voltaje o porcentaje en una cifra universal para otros fabricantes.
Si hay hinchamiento, olor extraño, calor anormal, golpe importante, corrosión del conector o sospecha de agua dentro del pack, no cargues por curiosidad. Aísla el equipo de materiales combustibles y sigue las instrucciones del fabricante/servicio para evaluación y gestión segura.
11. Almacenamiento: seco, protegido y listo para una inspección futura
Guarda vehículo, tether, controlador y accesorios solo cuando estén suficientemente secos según el manual. Utiliza tapas de conectores y estuches como prescribe el fabricante.
No cierres una caja hermética con agua atrapada dentro. Tampoco dejes el equipo indefinidamente al sol o bajo calor elevado. La combinación de humedad, depósitos salinos y tiempo es precisamente lo que se intenta evitar.
Antes de la siguiente misión, no asumas que el mantenimiento post-dive sustituye al pre-dive: vuelve a comprobar integridad, conectores, thrusters, tether, carga y sellos conforme a la lista del sistema.
Señales para detener el uso y consultar servicio técnico
Agua, vaho o condensación donde el fabricante indica un volumen sellado.
Grietas, ventanas dañadas, deformaciones o sellos desplazados.
Corrosión visible nueva en pines/contactos, depósitos verdosos/blanquecinos persistentes o pérdida de material.
Conector que no asienta, pin doblado, locking ring dañado o puerto que permanece húmedo cuando debería estar seco.
Tether cortado, aplastado, con cubierta abierta o strain relief dañado.
Thruster con bloqueo, ruido, vibración, pérdida de empuje o consumo anormal.
Batería hinchada, caliente, mojada internamente, golpeada o con conector corroído.
Sensor cuya ventana, membrana, boot o encapsulado aparece dañado o ha sido abierto accidentalmente.
En estos casos, la opción prudente es parar. Una nueva inmersión aumenta el riesgo de entrada de agua, cortocircuito, pérdida de vehículo o daño de componentes.
Qué NO hacer después de una inmersión en agua salada
No abrir compartimentos sellados «para que respiren» si el manual no lo indica.
No lubricar todas las juntas y conectores de forma indiscriminada.
No aplicar WD-40, sprays anticorrosivos, alcohol, disolventes o desengrasantes sobre materiales desconocidos.
No desmontar thrusters o hélices solo por rutina.
No cargar a través de un puerto que debe estar seco si aún hay agua o corrosión.
No usar aire caliente intenso para acelerar el secado.
No guardar el sistema mojado dentro de un estuche cerrado.
No ignorar pequeños daños de tether, pines o ventanas porque el vehículo «todavía funciona».
No transformar instrucciones de BlueROV2, Deep Trekker, Blueye o VideoRay en reglas universales.
Conclusión
El mantenimiento post-sal no consiste en «hacerle una limpieza profunda» al ROV. Consiste en eliminar sal y residuos con el método autorizado, inspeccionar sin invadir sellos, secar antes del almacenamiento y detectar señales que justifican detener el servicio.
Enjuague con agua dulce es una práctica ampliamente respaldada por varios fabricantes, pero todo lo demás —remojo, funcionamiento de thrusters durante el aclarado, lubricantes, apertura de juntas, productos químicos, carga y mantenimiento de sensores— debe seguir la documentación de la plataforma y de cada accesorio.
Preguntas frecuentes
¿Qué hacer después de usar un ROV en agua salada?
Apagar y asegurar el sistema, retirar residuos accesibles, enjuagar con agua dulce si así lo prescribe el fabricante, inspeccionar, secar y revisar tether, conectores, thrusters, sensores y batería antes de guardarlo.
¿Hay que enjuagar un ROV con agua dulce?
Es una recomendación explícita de varios fabricantes como Blue Robotics, Deep Trekker, Blueye y VideoRay tras uso en agua salada. El método exacto —solo enjuague, inmersión, tiempo y funcionamiento de thrusters— depende del modelo.
¿Cómo tratar conectores y tether?
Enjuágalos e inspecciónalos según el manual. Mantén secos los puertos que deban estarlo antes de cargar o conectar. No apliques grasas o sprays no especificados. Revisa el tether por cortes, abrasión y strain relief.
¿Cuándo revisar las juntas?
Según los intervalos y eventos definidos por el fabricante, y siempre que haya signos de daño o se haya intervenido un compartimento. No abras un enclosure solo porque estuvo en agua salada.
¿Cómo detectar corrosión?
Busca cambios nuevos en pines, tornillos y contactos: depósitos, picaduras, decoloración, material perdido o conectores que dejan de asentar correctamente. Ante duda, detén el uso y consulta servicio.
¿Qué no debo hacer?
No abrir zonas selladas sin indicación, no lubricar indiscriminadamente, no usar disolventes o químicos no autorizados, no desmontar propulsores por rutina y no cargar una batería o puerto húmedo/sospechoso.
¿Puedo usar un producto desalinante?
Solo si el fabricante del equipo/componente lo admite y siguiendo su concentración y procedimiento. Que Deep Trekker recomiende un producto en ciertas condiciones no lo convierte en universal.
¿Cuándo acudir a servicio técnico?
Cuando hay indicios de fuga, ventana/carcasa dañada, pin corroído o doblado, tether abierto, thruster anormal, batería hinchada o mojada, sensor sellado dañado o cualquier duda sobre estanqueidad.
Sigue leyendo
- Drones acuáticos: tipos, usos y cómo elegir la plataforma adecuada
- Cómo elegir un dron acuático, ROV o USV: empieza por la misión
- Por qué muchos drones acuáticos usan cable: qué hace realmente el tether
- ROV, USV y AUV: diferencias entre los principales drones acuáticos
- Drones vs. ROV: qué cambia realmente cuando pasamos del aire al agua
- Qué revisar antes de comprar un dron acuático
- Cómo se usan los ROV para revisar barcos, cascos y zonas sumergidas
Fuentes verificadas
- Blue Robotics — BlueROV2 User Operating Guide. Consulta: 2026-09-11. Checklist post-misión: enjuague con agua dulce, atención a thrusters, arena/algas; mantenimiento preventivo de juntas y advertencia sobre limpiadores de acrílico.
- Blue Robotics — Blue Robotics Lithium-ion Battery Guide. Consulta: 2026-09-11. Seguridad y almacenamiento de baterías: mantener secas, no abrir/perforar, usar cargador adecuado y modo/voltaje de almacenamiento según batería.
- Deep Trekker — Regular Maintenance. Consulta: 2026-09-11. Limpieza después de cada despliegue; inmersión/enjuague en agua dulce y ejecución de thrusters dentro de agua dulce para expulsar sal/residuos. Producto desalinante solo según procedimiento del fabricante.
- Deep Trekker — DTG3 — Getting Started / Shutdown. Consulta: 2026-09-11. Inspección post-dive de casco, ventanas y thrusters; enjuague tras agua salada; secado antes de guardar; puertos secos antes de cargar; conectores protegidos.
- Deep Trekker — Revolution — Getting Started / Shutdown. Consulta: 2026-09-11. Enjuague con agua dulce, secado antes de guardar y advertencia sobre humedad en el estuche favoreciendo corrosión.
- Blueye Robotics — Rinse after saltwater dive. Consulta: 2026-09-11. Enjuague del dron y tether después de cada uso en agua salada; opción de inmersión en agua dulce y ejecución de thrusters.
- Blueye Robotics — Cleaning the drone. Consulta: 2026-09-11. Limpieza post-dive y retirada de residuos en rejillas/propulsores únicamente según diseño y procedimiento del fabricante.
- Blueye Robotics — ISS360 Compact Imaging Sonar — maintenance. Consulta: 2026-09-11. Ejemplo de sensor con procedimiento propio: enjuague tras uso, secado y prohibición de disolventes/desmontaje del boot. Ilustra que cada sensor requiere su manual.
- VideoRay — Mission Specialist Pro 5 — Post-Dive Operations. Consulta: 2026-09-11. Inspección tras cada inmersión, enjuague y remojo en agua dulce tras agua salada/contaminada, y secado al aire antes de almacenamiento.
- VideoRay — Pro 4 — Connector Handling. Consulta: 2026-09-11. Conectores: enjuague en agua dulce al desconectar, inspección de corrosión/daños y O-rings; lubricantes específicos solo cuando el fabricante lo prescribe.
- AMPP — Corrosion Basics. Consulta: 2026-09-11. Base técnica: corrosión como deterioro químico/electroquímico; exposición a agua salada y humedad como factores relevantes.
- AMPP — Pitting Corrosion. Consulta: 2026-09-11. Los cloruros del agua de mar pueden favorecer corrosión localizada/pitting al afectar películas protectoras en determinados metales.
0 comentarios