De los robots de alas batientes demostrados en laboratorio a los sistemas autónomos: avances reales, límites y aplicaciones todavía futuras
Última revisión técnica: 30/09/2026
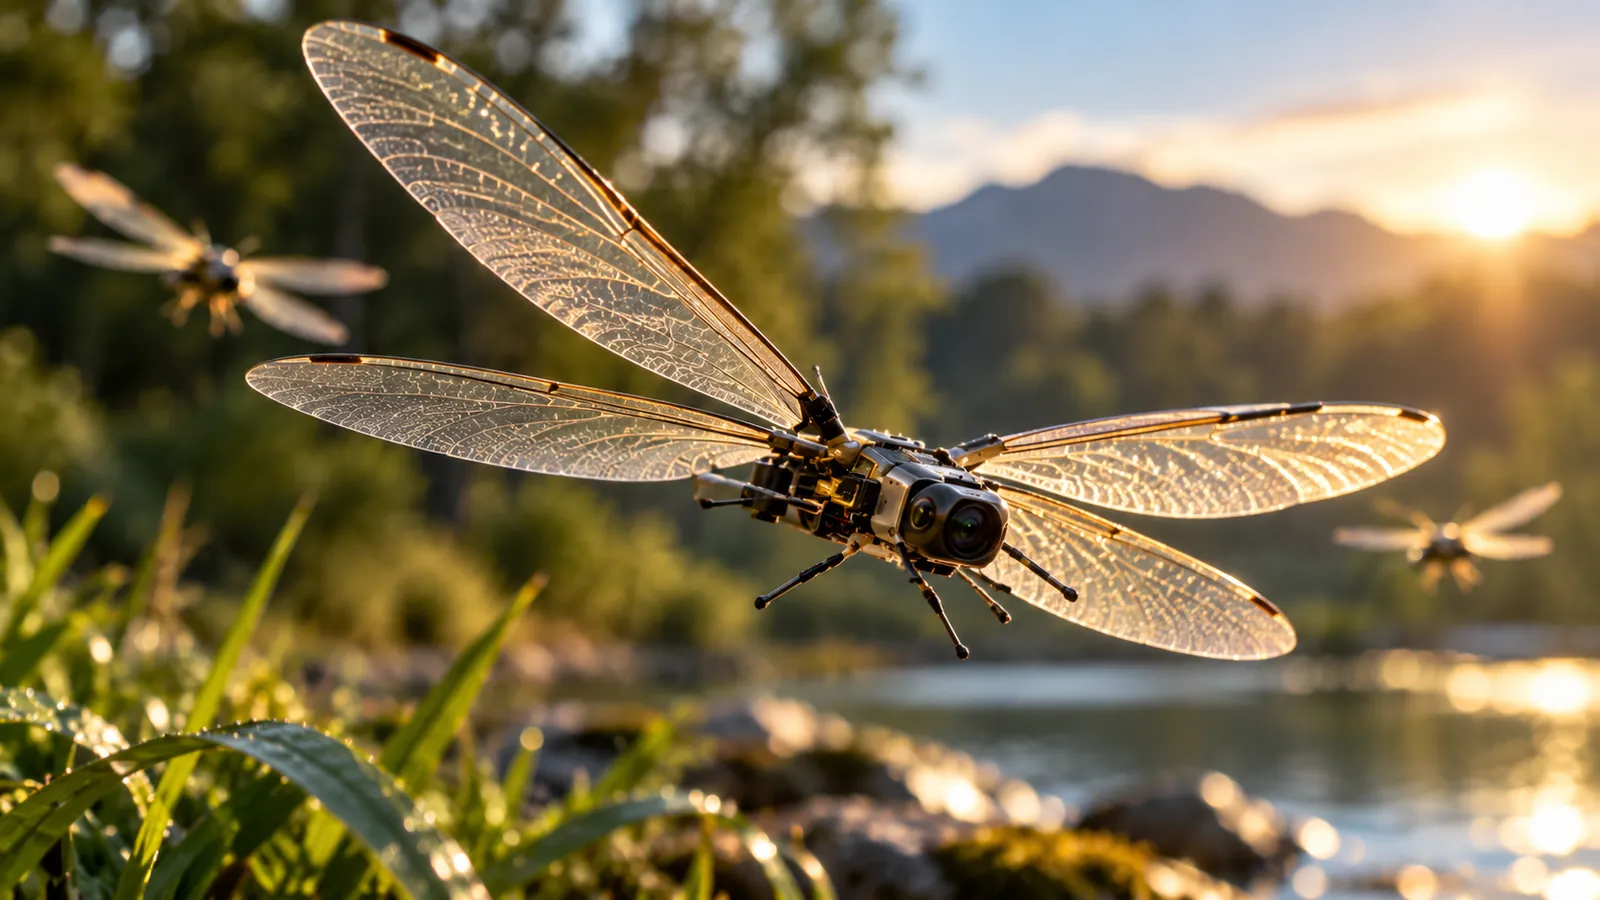
Los microdrones inspirados en insectos existen, pero no de la forma en que suelen aparecer en titulares futuristas. Hay robots de alas batientes que han volado de manera controlada, plataformas diminutas que han despegado sin un cable de alimentación, diseños capaces de maniobras muy ágiles y sistemas que incorporan ideas tomadas de moscas, abejas, coleópteros o típulas. Lo que no existe como realidad general es una flota comercial de “abejas robóticas” autónomas, con gran autonomía, sensores completos y capacidad para trabajar durante horas en exteriores.
Para hablar con rigor conviene separar tres niveles: DEMOSTRADO EN INVESTIGACIÓN, PROTOTIPO FUNCIONAL EN CONDICIONES CONCRETAS y SISTEMA O PRODUCTO OPERATIVO. El salto entre ellos es enorme. Un robot que mantiene el vuelo durante un experimento no ha demostrado todavía autonomía energética, navegación, resistencia al viento, carga útil, comunicaciones, fabricación masiva ni fiabilidad de campo.
La bioinspiración tampoco significa copiar literalmente un insecto. A veces se imita el batido de alas; otras, la forma de controlar una maniobra, la flexibilidad de un tórax, el plegado de un ala o la geometría de unas patas. La ingeniería selecciona principios biológicos útiles y los transforma en mecanismos artificiales.
Qué significa realmente 'microdrón bioinspirado'
En investigación suelen aparecer términos como micro air vehicle (MAV), flapping-wing micro air vehicle (FWMAV), aerial microrobot o insect-scale robot. No existe una frontera única que convierta automáticamente un aparato en “microdrón”, y el lenguaje periodístico mezcla con frecuencia robots de menos de un gramo con plataformas de decenas de gramos.
La característica común de los ejemplos más interesantes es que el tamaño obliga a replantear la aeronáutica. Cuando el vehículo se acerca a la escala de un insecto, batería, actuadores, sensores, procesador, radio, estructura y carga útil compiten por miligramos. La aerodinámica de alas batientes ofrece posibilidades que no son una simple miniaturización de un cuadricóptero.
Abejas y moscas: RoboBee como laboratorio de microrrobótica
El proyecto RoboBee de Harvard es uno de los referentes históricos. En 2013, investigadores de Harvard y del Wyss Institute demostraron vuelo controlado de un robot de escala insecto inspirado en la mecánica de vuelo de una mosca. Sus alas extremadamente ligeras batían alrededor de 120 veces por segundo. [F1]
Aquello fue un logro de investigación, no una abeja autónoma lista para trabajar. Las primeras plataformas dependían de conexiones externas para energía y control. En 2019 Harvard demostró un RoboBee capaz de vuelo sostenido sin cable de alimentación, usando células solares y una fuente de iluminación muy intensa. La propia descripción del experimento señalaba que esa versión todavía no disponía de dirección y control a bordo. [F2]
Otras líneas del mismo programa exploraron actuadores blandos y resistencia a colisiones. En 2025 el equipo presentó patas inspiradas en las típulas para mejorar el aterrizaje, pero Harvard seguía describiendo la autonomía combinada de potencia, sensado y control como un objetivo por alcanzar. [F3][F4]
Clasificación editorial: RoboBee ha demostrado numerosos componentes y comportamientos de vuelo de enorme valor científico. No debe presentarse como un producto autónomo equivalente a una abeja natural ni como una plataforma comercial de polinización.
RoboFly: cortar el cable no resolvió todavía la energía
La University of Washington presentó en 2018 RoboFly, un robot volador de escala insecto que eliminó el cable de alimentación. La solución fue transmitir energía mediante un láser dirigido a una célula fotovoltaica montada en el robot. El circuito a bordo elevaba el voltaje necesario para accionar las alas. [F5]
La demostración fue importante precisamente porque muestra la dificultad del problema. “Inalámbrico” no significaba independencia energética: el robot necesitaba permanecer dentro de la geometría útil del haz que le suministraba potencia. La universidad indicaba entonces que podía despegar y aterrizar, pero no desplazarse libremente lejos de esa fuente. [F5]
El AIR Lab continúa investigando control, captación de energía y sensado. En 2025 presentó TinySense, un sistema de sensores de 78,4 mg y 15,6 mW concebido para que una plataforma RoboFly de unos 160 mg pueda avanzar hacia autonomía sensorial. Que haya que presupuestar decenas de miligramos para sensar altura y flujo óptico ilustra lo severa que es la escala. [F6][F7]
Libélulas, moscas y maniobrabilidad: qué copia realmente DelFly
La familia DelFly de TU Delft ocupa otra escala y demuestra que “inspirado en insectos” no significa necesariamente “del tamaño de un insecto”. DelFly Nimble pesa alrededor de 29 g y tiene una envergadura de unos 33 cm. Utiliza dos pares de alas batientes y carece de cola; controla el vuelo modificando de forma bioinspirada el movimiento de las alas. [F8][F9]
Su interés científico es notable: TU Delft y Wageningen utilizaron el robot para reproducir y estudiar maniobras rápidas observadas en moscas de la fruta. El robot permitió analizar acoplamientos aerodinámicos difíciles de aislar en un insecto vivo. [F8]
Este es un ejemplo importante de robótica bioinspirada como herramienta para la biología: el robot no solo aprende de un insecto; también puede convertirse en un modelo experimental con variables mecánicas conocidas.
En 2026 TU Delft publicó DelFly Flex, una línea que toma inspiración de la estructura y articulaciones complacientes del tórax de insectos para simplificar y aligerar mecanismos de alas batientes. [F10]
¿Y las libélulas robóticas?
La libélula es una referencia recurrente porque combina cuatro alas, gran maniobrabilidad y control aerodinámico sofisticado. Pero conviene evitar una trampa: que un prototipo tenga cuatro alas o una silueta parecida no demuestra que replique la biomecánica completa de una libélula.
En este campo es más preciso hablar de principios inspirados en insectos —cinemática de alas, acoplamientos aerodinámicos, control de actitud, flexibilidad estructural— que asignar a cada robot una especie concreta cuando sus autores no lo hacen. DelFly, por ejemplo, ha servido para estudiar maniobras de moscas aunque visualmente pueda recordar a otros insectos alados. [F8]
MIT: más duración y agilidad, pero todavía laboratorio
En 2025 MIT mostró una nueva generación de robots aéreos de alas batientes inspirados en insectos. Una versión pudo mantenerse en vuelo experimental durante más de 1.000 segundos —casi 17 minutos— y ejecutar maniobras acrobáticas. Es un avance importante en durabilidad mecánica y precisión. [F11]
Pero el propio equipo explicaba que incorporar baterías diminutas, sensores y computación para volar y navegar de forma independiente fuera del laboratorio era una prioridad para los siguientes años. Es decir: la demostración de duración no equivale a 17 minutos de misión autónoma con toda la aviónica necesaria. [F11]
En diciembre de 2025 MIT presentó además un marco de control que permitió velocidades y aceleraciones mucho mayores y diez volteretas consecutivas en once segundos. La demostración seguía utilizando captura de movimiento externa, computación fuera del robot y un tether de potencia. El equipo identificaba precisamente sensores y cámaras a bordo y vuelo exterior como trabajo futuro. [F12]
Clasificación editorial: PROTOTIPO DE INVESTIGACIÓN con prestaciones de vuelo demostradas en condiciones experimentales; no producto operativo autónomo.
Bioinspiración no es solo batir alas
Los insectos ofrecen soluciones a problemas muy distintos. Harvard ha estudiado patas de típula para amortiguar aterrizajes. EPFL desarrolló alas plegables inspiradas en coleópteros para hacer más compacto un dron. TU Delft investiga mecanismos complacientes inspirados en el tórax de insectos. [F4][F10][F13]
También hay bioinspiración en percepción y control: flujo óptico, respuestas rápidas a perturbaciones, estrategias de giro y uso inteligente de la mecánica pasiva. Copiar una solución biológica no requiere reproducir toda la anatomía del animal.
Esta distinción evita otro tipo de exageración: un cuadricóptero con una carcasa de abeja no es necesariamente bioinspirado en sentido funcional; un robot que no parece un insecto puede incorporar principios biomecánicos profundamente bioinspirados.
El muro de la energía
A escala insecto, almacenar energía suficiente sin destruir la relación entre masa y sustentación sigue siendo uno de los problemas centrales. Las alas necesitan potencia; los actuadores pueden requerir tensiones elevadas; y todo sensor, procesador o radio añade masa y consumo.
Los distintos proyectos muestran estrategias parciales: alimentación por cable, transferencia óptica de energía, células solares, reducción extrema del consumo o diseño de espacio para futuras microbaterías. Ninguna de ellas convierte por sí sola el robot en un insecto artificial autónomo de larga duración. [F2][F5][F6][F11]
Por eso autonomía debe especificarse con cuidado. “Vuelo sin cable”, “vuelo sostenido”, “control autónomo” y “misión autónoma” son logros diferentes.
Sensores, cerebro y navegación
Un insecto real integra visión, mecanorrecepción, control, energía y comportamiento en una masa diminuta. Replicar una fracción de esa integración es extraordinariamente difícil.
Un microrrobot puede demostrar control estable usando cámaras externas que miden su posición. Eso prueba la aeronave y el algoritmo bajo esa infraestructura, pero no prueba navegación autónoma en un edificio o en un campo. Llevar el sensado y el cálculo a bordo exige reducir masa y consumo y soportar incertidumbre, vibraciones y luz cambiante.
TinySense de Washington y los planes declarados por Harvard y MIT son indicadores claros del estado del arte: la autonomía sensorial y computacional está avanzando, pero sigue siendo una frontera de investigación en las plataformas más pequeñas. [F4][F7][F12]
Viento y mundo real: el laboratorio es más amable
A menor masa, las perturbaciones aerodinámicas adquieren enorme importancia. Corrientes, ráfagas, turbulencia alrededor de objetos y contacto con vegetación pueden alterar una plataforma diminuta de forma que un dron convencional apenas notaría.
Los laboratorios pueden usar captura de movimiento, iluminación controlada, espacios despejados y sistemas de seguridad. Sacar un microrrobot al exterior exige percepción robusta, control frente a viento, comunicaciones, localización, tolerancia a impactos, recuperación ante fallos y una fuente energética compatible.
Por ello una frase como “puede volar” debe acompañarse de las condiciones de la demostración. El contexto experimental forma parte del resultado.
Carga útil: cada miligramo cuenta
Las aplicaciones imaginadas para microdrones suelen incluir cámaras, sensores químicos, comunicaciones o herramientas de polinización. Todas añaden masa. En escala insecto, la carga útil no es un detalle posterior: puede obligar a rediseñar el vehículo.
La miniaturización de sensores ayuda, pero el sistema completo necesita alimentación, adquisición, procesamiento y, a menudo, transmisión de datos. Un sensor que cabe físicamente puede seguir siendo demasiado pesado o consumir demasiado para una misión útil.
Por eso las aplicaciones deben expresarse como demostradas solo cuando la carga útil y la función han sido probadas conjuntamente en vuelo, no cuando cada componente existe por separado.
¿Enjambres de abejas robóticas?
El concepto de enjambre resulta atractivo porque muchos robots pequeños podrían repartirse una tarea y tolerar la pérdida de unidades. Sin embargo, un enjambre operativo requiere mucho más que fabricar muchos robots: localización, coordinación, comunicaciones, prevención de colisiones, asignación de tareas, energía, recuperación y supervisión.
En las plataformas de escala insecto más exigentes, todavía se trabaja para integrar autonomía individual. Por tanto, las visiones de cientos o miles de microdrones autónomos deben presentarse como líneas futuras de investigación, salvo que una publicación concreta haya demostrado el comportamiento colectivo reclamado.
No debe confundirse un experimento con varios robots controlados por infraestructura externa con un enjambre autónomo desplegable.
Polinización artificial: una aplicación propuesta, no un sustituto actual de las abejas
La polinización aparece repetidamente como posible aplicación. MIT ha descrito sus robots como una vía futura hacia polinización asistida, especialmente en agricultura de interior, pero el propio equipo sitúa todavía por delante la integración de baterías, sensores y navegación autónoma. [F11]
Eso impide afirmar que las “abejas robóticas” ya polinizan cultivos comercialmente o que puedan sustituir a los polinizadores naturales. Además de volar, una solución agrícola tendría que localizar flores, aproximarse sin dañarlas, transferir polen de forma eficaz, operar durante periodos económicamente útiles y mantener miles de ciclos con fiabilidad.
La investigación puede ser valiosa sin convertirla en una narrativa de reemplazo de ecosistemas. Una tecnología experimental de polinización y la conservación de polinizadores son problemas distintos.
Búsqueda y rescate, inspección y sensores ambientales
Los microdrones podrían ser atractivos en espacios estrechos, estructuras colapsadas o lugares donde un vehículo mayor no entra. También se han propuesto detección de gases, monitorización ambiental e inspección distribuida. Harvard, Washington y MIT mencionan aplicaciones de este tipo como motivaciones o posibilidades futuras. [F4][F5][F12]
La palabra clave es “podrían”. Para convertir la idea en capacidad operacional se necesitan sensores útiles, autonomía energética, navegación sin infraestructura de laboratorio, enlace de datos, resistencia ambiental y procedimientos de recuperación. No basta con demostrar vuelo.
En interiores, además, la ausencia o degradación de GNSS hace que la percepción y localización a bordo sean especialmente importantes.
Fabricación: hacer uno no es fabricar diez mil
Los mecanismos de alas batientes de escala milimétrica requieren materiales, articulaciones y procesos de fabricación extremadamente precisos. Tolerancias pequeñas pueden alterar cinemática y control. MIT ha señalado expresamente cómo errores mínimos de alineación en las bisagras afectan el movimiento de las alas. [F11]
Una demostración científica puede construirse con procesos especializados y ajuste manual. Un producto necesitaría repetibilidad, pruebas, mantenimiento, cadena de suministro, coste aceptable y comportamiento consistente entre unidades.
La escalabilidad industrial es por tanto una pregunta independiente de la viabilidad física.
Tres niveles para leer cualquier noticia sobre 'insectos robóticos'
- DEMOSTRADO EN INVESTIGACIÓN: existe evidencia experimental de una capacidad concreta —por ejemplo, vuelo controlado, aterrizaje, una maniobra o un sensor— bajo condiciones descritas.
- PROTOTIPO FUNCIONAL EN CONDICIONES CONCRETAS: varias capacidades están integradas y el sistema puede ejecutar una tarea limitada, pero depende de infraestructura, restricciones ambientales, energía externa o preparación especializada.
- SISTEMA O PRODUCTO OPERATIVO: además de funcionar, ofrece autonomía, fiabilidad, procedimientos, fabricación repetible, soporte y capacidad de ejecutar su misión en el entorno previsto. No debe atribuirse este nivel sin evidencia directa.
- Esta clasificación evita convertir “podría utilizarse para búsqueda y rescate” en “se utiliza en rescates”, o “diseñado para futura polinización” en “poliniza cultivos”.
Qué está demostrado y qué sigue pendiente
Está demostrado que robots diminutos de alas batientes pueden generar sustentación, estabilizarse y ejecutar vuelo controlado; que algunas plataformas han eliminado el cable de alimentación bajo condiciones específicas; que pueden estudiarse maniobras inspiradas en insectos; que actuadores blandos y estructuras complacientes mejoran determinadas propiedades; y que la miniaturización de sensores continúa avanzando. [F1][F2][F3][F5][F7][F8][F10][F11][F12]
Sigue siendo especialmente difícil reunir simultáneamente energía, sensado, computación, comunicación, control, carga útil y robustez en los robots de menor escala. Las propias instituciones que lideran el campo describen varios de esos elementos como trabajo en curso. [F4][F6][F11][F12]
La conclusión no es que los microdrones bioinspirados sean ciencia ficción. Al contrario: son investigación experimental real y extraordinariamente sofisticada. Lo que sería ficción es borrar las condiciones de laboratorio y presentarlos como productos autónomos maduros.
Conclusión
Los insectos llevan millones de años resolviendo problemas de vuelo con masas y escalas que ponen en aprietos a la ingeniería moderna. De ellos se están tomando ideas para alas, actuadores, estructuras, aterrizajes, percepción y control.
RoboBee, RoboFly, DelFly y los microrrobots de MIT demuestran que la robótica aérea bioinspirada ha superado hace tiempo la etapa del mero concepto. Pero sus resultados no son intercambiables: unos prueban vuelo, otros energía sin cable, otros agilidad, aterrizaje o sensado ultraligero.
La forma rigurosa de contar este campo es precisamente la más interesante: explicar qué se ha conseguido, bajo qué condiciones y cuál es el siguiente obstáculo. No hace falta futurismo barato. La realidad del laboratorio ya es suficientemente sorprendente.
Fuentes primarias y académicas
- F1 — Harvard SEAS. Robotic insects make first controlled flight (2013). https://seas.harvard.edu/news/robotic-insects-make-first-controlled-flight
- F2 — Harvard SEAS. The RoboBee flies solo (2019). https://seas.harvard.edu/news/robobee-flies-solo
- F3 — Harvard SEAS. RoboBee powered by soft muscles (2019). https://seas.harvard.edu/news/robobee-powered-soft-muscles
- F4 — Harvard SEAS. RoboBee comes in for a landing (2025). https://seas.harvard.edu/news/robobee-comes-landing
- F5 — University of Washington. The first wireless flying robotic insect takes off (2018). https://www.washington.edu/news/2018/05/15/robofly/
- F6 — UW Autonomous Insect Robotics Laboratory. Research (consultado 2026). https://depts.washington.edu/airlab/research/
- F7 — University of Washington Mechanical Engineering. A new sensor system for insect-sized robots (2025). https://www.me.washington.edu/news/article/2025-07-14/new-sensor-system-insect-robots
- F8 — TU Delft MAVLab. DelFly Nimble (2018). https://mavlab.tudelft.nl/delfly-nimble/
- F9 — DelFly / TU Delft. DelFly Nimble (consultado 2026). https://www.delfly.nl/
- F10 — TU Delft Repository. DelFly Flex: a flapping wing micro air vehicle with a bio-inspired unibody composed of compliant joints (2026). https://repository.tudelft.nl/record/uuid%3A0c9d0a1c-b007-4829-a132-29d93c06bfa6
- F11 — MIT News. This fast and agile robotic insect could someday aid in mechanical pollination (2025). https://news.mit.edu/2025/fast-agile-robotic-insect-could-someday-aid-mechanical-pollination-0115
- F12 — MIT News. MIT engineers design an aerial microrobot that can fly as fast as a bumblebee (2025). https://news.mit.edu/2025/mit-engineers-design-aerial-microrobot-fly-like-bumblebee-1203
- F13 — EPFL. A Drone with Insect-Inspired Folding Wings (2016). https://actu.epfl.ch/news/a-drone-with-insect-inspired-folding-wings/
0 comentarios