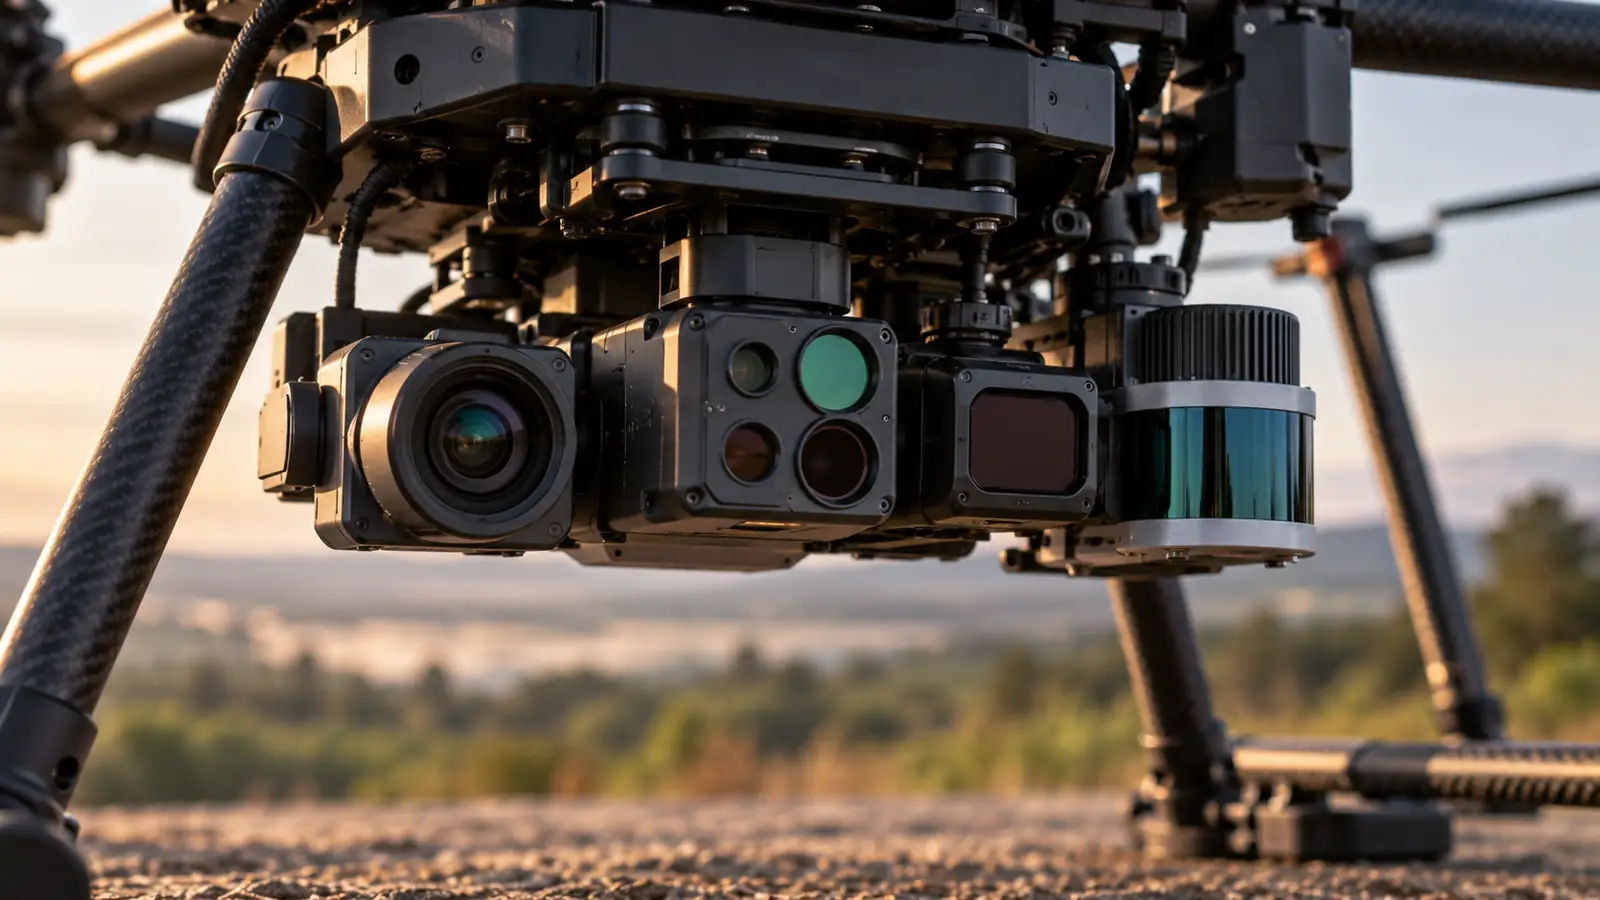
Ilustración generada con IA (ChatGPT) para El Blog del Dron; representación editorial de una plataforma profesional con carga sensórica modular, no documenta un equipo comercial real concreto.
Qué encontrarás aquí: esta guía se centra en qué mide cada sensor y qué se puede (y no) concluir de su dato. Si buscas qué trabajos hacen los drones y cómo se aplican, consulta Aplicaciones y tecnología de drones: del sensor al dato útil.
La pregunta correcta no es «qué sensor es mejor», sino «qué variable necesito medir»
El sensor correcto no es el que produce la imagen más espectacular, sino el que mide la variable necesaria con suficiente calidad para la decisión. La cadena útil es: pregunta → fenómeno/variable → sensor → dato → procesamiento → interpretación → validación → decisión.
Esta jerarquía evita un error frecuente: confundir lo que el sensor registra directamente con lo que el software o el especialista infiere después. Una cámara RGB no «mide grietas» por el mero hecho de fotografiarlas; un multiespectral no «diagnostica estrés» porque calcule NDVI; un LiDAR no «entrega topografía certificada» por producir una nube de puntos.
Dos familias distintas: sensores de navegación y cargas útiles de misión
Un dron ya necesita sensores para volar: GNSS, IMU, barómetro, magnetómetro, cámaras de posicionamiento u otros sistemas según diseño. Esos sensores ayudan a estimar posición, velocidad, actitud y entorno inmediato de la aeronave.
Una carga útil de misión responde a otra pregunta: documentar una fachada, mapear un cultivo, medir temperatura aparente, reconstruir geometría, detectar gases o estudiar un fenómeno. En algunos sistemas, navegación y misión comparten datos —por ejemplo GNSS/IMU para georreferenciar LiDAR o imágenes—, pero su función conceptual sigue siendo distinta. [F11][F13]
Separar ambas capas es importante porque una mejora de navegación no implica automáticamente una mejora equivalente en el producto final. RTK puede mejorar la trayectoria/posición de cámara; la precisión del mapa o modelo sigue necesitando metodología y validación. [F12]
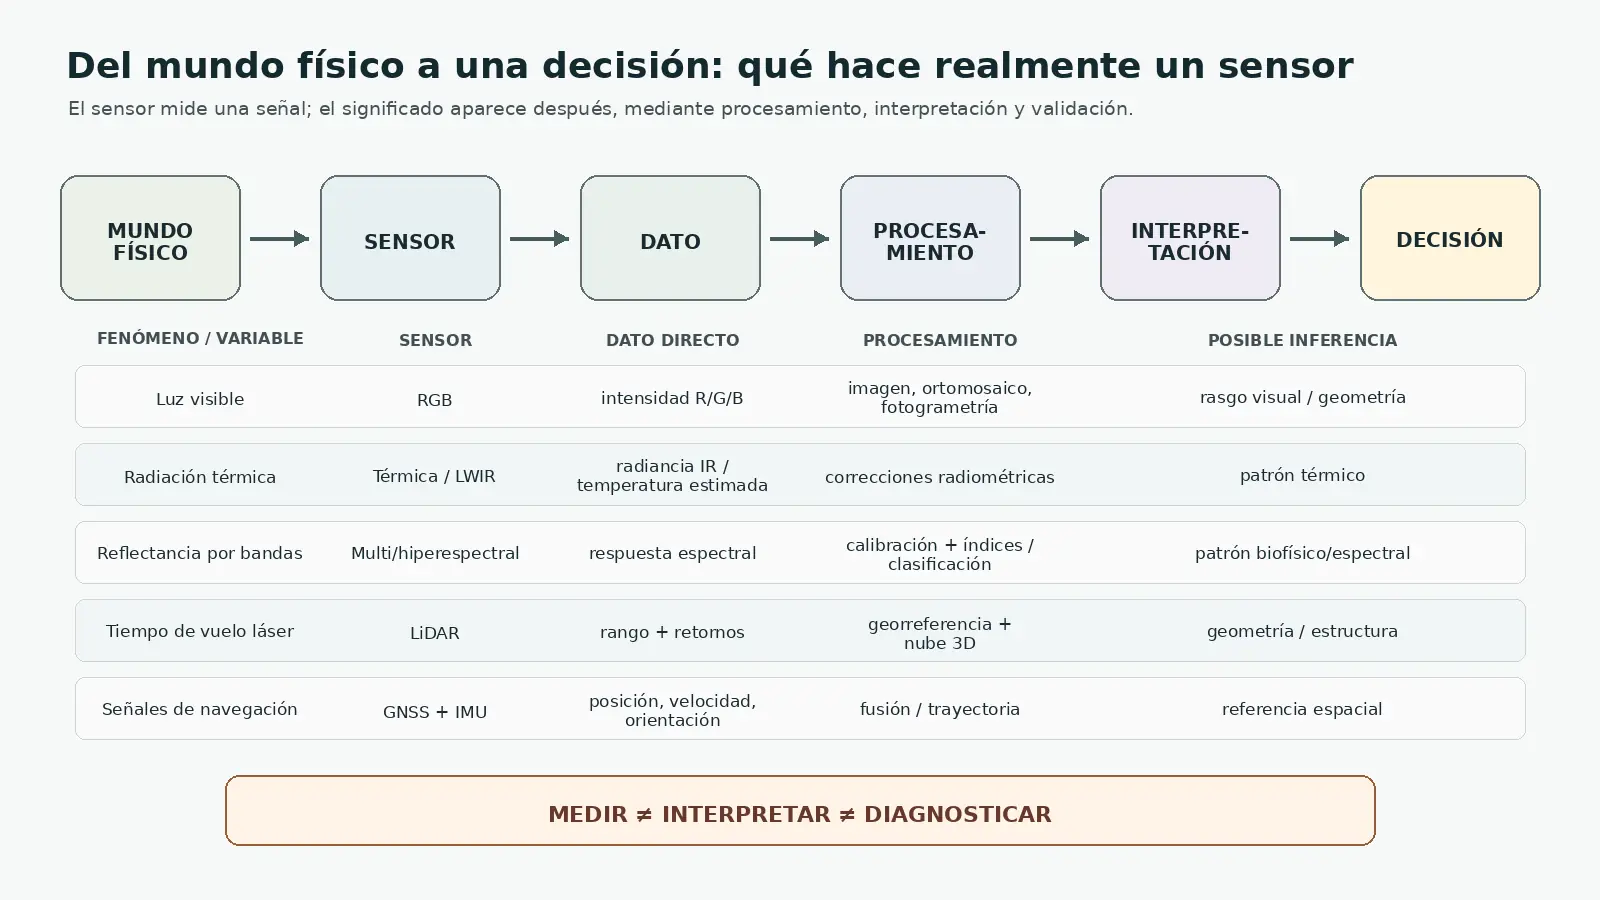
Infografía generada con IA (ChatGPT) para El Blog del Dron a partir de documentación técnica de NASA, USGS, NIST y EPA; no representa una interfaz de software concreta.
RGB: ver en color no significa medir automáticamente
Una cámara RGB registra luz visible en tres canales amplios —rojo, verde y azul— definidos por la respuesta espectral del sensor y sus filtros. El dato directo es intensidad de luz por píxel; el significado posterior depende de exposición, óptica, calibración, geometría y procesamiento. [F1][F2]
Con RGB pueden documentarse tejas, corrosión visible, vegetación, obra, patrimonio o cambios temporales. También puede alimentarse fotogrametría para derivar ortomosaicos, nubes de puntos y modelos 3D. Pero esos productos son inferencias geométricas calculadas a partir de muchas imágenes, no una propiedad que mida directamente cada fotografía.
Térmica/LWIR: radiación infrarroja y patrones, no diagnóstico automático
Una cámara térmica registra radiación infrarroja en su banda de trabajo. En sistemas radiométricos, la señal puede convertirse en una estimación de temperatura mediante calibración y parámetros como emisividad y radiación reflejada. NIST muestra por qué emisividad, respuesta óptica y procedimiento forman parte de la incertidumbre de medida. [F7][F8]
El dato térmico puede revelar contrastes útiles en edificios, industria, energía, agricultura o búsqueda. Pero un patrón térmico no demuestra por sí solo humedad, fuga, aislamiento defectuoso, avería eléctrica o causa concreta.
Multiespectral: medir varias bandas para construir indicadores
Un sensor multiespectral mide radiación en varias bandas definidas del espectro. Bandas visibles, red-edge, NIR o SWIR responden de forma diferente a pigmentos, agua, estructura vegetal y materiales. NASA/USGS utilizan estas diferencias en teledetección porque la reflectancia cambia con longitud de onda. [F1][F4]
Índices como NDVI son productos calculados, no mediciones directas de «salud». USGS explica que se derivan de la relación entre rojo y NIR y funcionan como indicadores de verdor/estado de la cubierta vegetal. Pueden correlacionarse con variables agronómicas, pero también responden a densidad, suelo, fase fenológica, iluminación, variedad y otros factores. [F3][F4]
Por eso NDVI ≠ diagnóstico automático del cultivo. La interpretación puede requerir parcelas de referencia, mediciones agronómicas, meteorología, calibración radiométrica y conocimiento del problema.
Hiperespectral: más detalle espectral, también más exigencia
El hiperespectral o imaging spectroscopy registra muchas bandas estrechas y contiguas o casi contiguas, permitiendo describir con mayor detalle la firma espectral de una superficie. USGS documenta aplicaciones para clorofila, agua, especies vegetales y propiedades bioquímicas mediante modelos. [F5][F6]
Esa riqueza no significa que un píxel identifique automáticamente una especie, mineral o concentración. La señal depende de calibración, iluminación, atmósfera/entorno, mezcla de materiales, resolución espacial y modelo de interpretación. Más bandas también implican más datos, calibración y procesamiento.
En drones pequeños, peso, estabilización, almacenamiento y coste pueden ser determinantes; por eso hiperespectral aparece cuando la pregunta justifica esa complejidad, no como sustituto universal del multiespectral.
LiDAR: distancia y retornos para reconstruir geometría
LiDAR es un sensor activo: emite pulsos láser y mide el tiempo/rango asociado a los retornos. Combinado con GNSS e IMU, esos rangos se transforman en puntos 3D georreferenciados. [F9][F11]
En vegetación, algunos pulsos pueden alcanzar ramas inferiores o suelo a través de huecos del dosel y producir varios retornos. Eso no significa que el láser atraviese hojas o troncos. La cantidad de información de suelo depende de densidad de pulsos, geometría, vegetación, longitud de onda y condiciones. [F10]
LiDAR y fotogrametría no son lo mismo. La fotogrametría infiere geometría desde correspondencias de imágenes; LiDAR mide rangos directamente. Pueden producir nubes 3D y ser complementarios: RGB aporta textura, LiDAR estructura/rango y ambos pueden compartir posicionamiento.
GNSS, RTK, PPK e IMU: referencia espacial, no cámaras de misión
GNSS estima posición/velocidad. RTK aplica correcciones en tiempo real; PPK las aplica después. La IMU mide aceleraciones y velocidades angulares para estimar actitud/orientación, normalmente fusionadas con GNSS en un INS. NASA describe sistemas inerciales/GPS que entregan actitud, posición, velocidad y aceleración. [F13]
En cargas como LiDAR, conocer con precisión trayectoria y orientación es esencial para situar cada retorno. USGS documenta un sistema UAS donde LiDAR, IMU, GNSS y RGB se integran, y las posiciones se corrigen mediante PPK. [F11]
Pero RTK ≠ precisión garantizada del producto final. USGS insiste en checkpoints/validación independiente para evaluar precisión. El posicionamiento ayuda a georreferenciar; la validación responde a otra pregunta. [F12]
Radar: existe en UAS, pero su función depende del radar concreto
Radar utiliza ondas de radio/microondas y puede medir rango, velocidad Doppler, reflectividad o formar imágenes según frecuencia, antena, geometría y procesamiento. No es LiDAR y no es cámara.
Hay aplicaciones UAS civiles documentadas. USGS integró un radar Doppler QCam en un sUAS para medir velocidad superficial y caudal de río; en 2026 publicó pruebas de un radar definido por software montado en UAS para batimetría de agua dulce. NASA también ha financiado radares compactos de detect-and-avoid para small UAS. [F14][F15][F16]
Estos ejemplos demuestran que radar puede ser una carga útil real, no que cualquier dron pueda «ver» a través de cualquier material o producir imágenes de alta resolución. Las capacidades deben atribuirse al radar y misión concretos.
Gases, partículas y microclima: la carga útil no valida por sí sola la medición
Un dron puede transportar sensores de gases, partículas, temperatura, humedad y otras variables cuando peso, energía, flujo y seguridad lo permiten. EPA documenta UAS con sensores para H2S, SO2, NO/NO2, VOC, CO, NH3, formaldehído, partículas y otras sustancias en misiones ambientales. [F17]
Pero sensor presente ≠ medición válida automáticamente. Los sensores de aire pueden verse afectados por calibración, deriva, humedad, temperatura, interferencias, respuesta temporal y posición respecto al flujo generado por hélices/estructura. El diseño de muestreo importa tanto como el transductor.
EPA recomienda planificar pregunta, estudio, montaje, recolección y evaluación, y emplea collocation con instrumentos de referencia para comprender exactitud y corregir sesgos cuando corresponde. [F18][F19]
Por tanto, un mapa de gas o partículas solo es defendible si el método de muestreo, calibración, flujo, tiempo de respuesta, sincronización y QA son adecuados para la decisión.
Qué sensor necesito: empezar por la variable, no por el catálogo
| Pregunta | Sensor que podría ayudar | Qué mide directamente | Qué puede inferirse | Qué NO demuestra por sí solo |
|---|---|---|---|---|
| ¿Quiero documentar color, forma o estado visible? | RGB | Intensidad en bandas roja, verde y azul (según respuesta de la cámara) | Rasgos visuales, textura, clasificación, geometría mediante fotogrametría | Causa de una anomalía, dimensión exacta o diagnóstico sin metodología/escala/validación |
| ¿Quiero observar patrones térmicos? | Térmico/LWIR | Radiancia infrarroja; en cámara radiométrica, temperatura estimada bajo un modelo/calibración | Zonas con comportamiento térmico diferente; tendencias/contrastes | Temperatura real perfecta, humedad, avería o diagnóstico automático |
| ¿Quiero comparar respuesta de vegetación/materiales en bandas concretas? | Multiespectral | Radiancia/reflectancia en varias bandas separadas | Índices, clasificación, diferencias de vigor/estrés compatibles con un modelo | Salud, enfermedad, deficiencia o causa agronómica inequívoca |
| ¿Necesito firma espectral más detallada? | Hiperespectral | Espectro en muchas bandas estrechas | Identificación/clasificación/modelos bioquímicos más específicos en estudios validados | Identidad o concentración exacta sin calibración, modelo y referencia |
| ¿Necesito geometría/rango 3D activo? | LiDAR | Distancia/rango de pulsos láser y retornos, junto con posición/orientación | Nube 3D, alturas, estructura, superficie/terreno tras clasificación | Que atraviese vegetación/materia; precisión final sin trayectoria/calibración/control |
| ¿Necesito posición/orientación del sistema o georreferencia? | GNSS + RTK/PPK + IMU | Posición, velocidad, aceleración y actitud/orientación | Trayectoria, georreferencia, estabilización, apoyo a reconstrucción | Precisión garantizada del producto final o validación independiente |
| ¿Necesito velocidad/distancia con microondas o una variable radar específica? | Radar | Retardo/Doppler/amplitud de ondas de radio según sistema | Velocidad superficial, rango, imagen radar o detección según diseño | Las capacidades de cualquier radar; detalle óptico o equivalencia con LiDAR/cámara |
| ¿Quiero medir gases, partículas o microclima? | Sensor ambiental específico | Concentración/señal de gas, partículas, temperatura, humedad u otra variable según instrumento | Mapas/perfiles de exposición o variación espacial/temporal | Dato válido automáticamente: requiere calibración, flujo, posición, respuesta temporal y QA |
Fusión de sensores: combinar evidencia, no multiplicar certezas
Muchas misiones se benefician de varias fuentes. RGB + térmica puede unir contexto visual con patrón térmico; RGB + LiDAR puede combinar textura y geometría; multiespectral + GNSS/IMU añade contexto espacial; hiperespectral + LiDAR puede integrar firma espectral y estructura.
USGS ha documentado investigación donde la fusión UAV de multiespectral/fotogrametría e hiperespectral/LiDAR mejoró clasificaciones concretas frente a combinaciones más simples. Ese resultado pertenece a un estudio y un conjunto de clases/verdad de campo específicos; no significa que fusionar sensores mejore cualquier proyecto. [F20]
Más sensores también significan más peso, consumo, integración mecánica, sincronización temporal, calibración entre sensores, almacenamiento, ancho de banda, procesamiento y coste. Si una sola variable responde la pregunta, un sistema más simple puede ser mejor.
Medir, procesar, inferir y diagnosticar: una jerarquía que evita errores
Conviene etiquetar cada resultado. Medición directa: lo que el transductor registra dentro de su modelo físico. Producto procesado: ortomosaico, temperatura corregida, índice espectral, nube 3D o concentración corregida. Inferencia: clasificación, estrés probable, anomalía, volumen o tipo de superficie. Diagnóstico/decisión: conclusión que puede necesitar especialista, inspección adicional o estándar de validación.
Esta jerarquía es la defensa contra el marketing tecnológico. Una imagen falsa-color atractiva puede ser útil y seguir necesitando calibración; una nube LiDAR densa puede ser geométricamente impresionante y no cumplir una tolerancia; un NDVI bajo puede señalar una diferencia y no explicar su causa.
Antes de comprar o integrar un sensor, pregunta: ¿qué variable mide directamente?, ¿con qué resolución/sensibilidad/incertidumbre?, ¿qué procesamiento se aplicará?, ¿qué evidencia convierte el resultado en una inferencia válida?, ¿cómo se validará antes de decidir?
Conclusión: el mejor sensor depende de la pregunta
No existe «el mejor sensor para un dron» sin definir misión, variable, escala, precisión necesaria, ambiente, plataforma y decisión final. El mismo activo puede requerir RGB para documentación, térmica para patrones superficiales, LiDAR para geometría y un sensor de gas para una variable ambiental concreta.
El criterio central permanece: el sensor correcto no es el que produce la imagen más espectacular, sino el que mide la variable necesaria con suficiente calidad para la decisión.
Si el lector distingue lo que el sensor mide, el producto que se procesa, la inferencia que hacemos y la validación que exige la decisión, puede comparar tecnologías sin convertirlas en promesas.
Preguntas frecuentes
¿Qué sensores puede llevar un dron?
Puede llevar cámaras RGB, térmicas, multiespectrales o hiperespectrales, LiDAR, radar y sensores ambientales, además de GNSS/IMU y otros sensores de navegación. La compatibilidad depende de la plataforma, peso, potencia, interfaces y misión.
¿Qué mide una cámara RGB?
Mide intensidad de luz visible en canales rojo, verde y azul definidos por su respuesta espectral. Fotografías, ortomosaicos, modelos o clasificaciones son productos procesados o inferencias posteriores.
¿Qué mide una cámara térmica?
Mide radiación infrarroja en su banda; una cámara radiométrica puede estimar temperatura bajo calibración y parámetros como emisividad. No diagnostica automáticamente una avería o humedad.
¿Qué es un sensor multiespectral?
Un sensor que mide varias bandas espectrales separadas, por ejemplo visible, red-edge y NIR. Esas bandas pueden combinarse en índices o modelos, pero un índice no equivale por sí solo a un diagnóstico.
¿Qué diferencia hay entre LiDAR y fotogrametría?
LiDAR mide rangos con pulsos láser; la fotogrametría reconstruye geometría comparando fotografías desde distintos puntos de vista. Ambos pueden generar datos 3D y ser complementarios.
¿Para qué sirven RTK y PPK?
Mejoran la estimación de posición GNSS de la aeronave o sensor mediante correcciones en tiempo real o posprocesadas. Ayudan a georreferenciar, pero no garantizan por sí solos la precisión del producto final.
¿Puede un dron medir gases?
Sí, si transporta un sensor adecuado y el muestreo está bien diseñado. La validez depende de calibración, interferencias, flujo de aire, ubicación del sensor, respuesta temporal y control de calidad.
¿Qué sensor sirve para agricultura?
Depende de la pregunta. RGB puede documentar cobertura; multiespectral puede aportar reflectancia/índices; térmica, temperatura de dosel; LiDAR, estructura/altura; hiperespectral, firmas más detalladas. Ninguno diagnostica por sí solo todo el estado del cultivo.
¿Más sensores significa mejores datos?
No necesariamente. La fusión puede aportar información complementaria, pero también añade peso, consumo, sincronización, calibración, procesamiento y coste. Más fuentes no compensan una pregunta mal definida.
¿Cuál es el mejor sensor para un dron?
No existe uno sin definir misión, variable, resolución o precisión necesaria, condiciones y decisión. El mejor es el que mide la variable pertinente con calidad suficiente y un método de validación adecuado.
Sigue leyendo
- Usos profesionales de drones: del vuelo al entregable que realmente sirve
- Aplicaciones y tecnología de drones: del sensor al dato útil
- Dron ligero vs. dron profesional: diferencias reales antes de comprar
- Drones en agricultura: usos reales y beneficios principales
Fuentes verificadas
- F1 — NASA Science. Spectral Bands and Applications. actualizado 2025; consultado 2026-09-11. https://science.nasa.gov/mission/landsat/spectral-bands-and-applications/. Consulta: 2026-09-11. Bandas visible, NIR y SWIR: los sensores miden radiación/reflexión en rangos espectrales diferentes; base para RGB/multiespectral.
- F2 — NASA Science. Operational Land Imager (OLI). actualizado 2025; consultado 2026-09-11. https://science.nasa.gov/mission/landsat/oli/. Consulta: 2026-09-11. Ejemplo institucional de sensor multibanda con respuestas espectrales definidas; cada banda mide un rango de longitudes de onda.
- F3 — USGS. Vegetation Indices. consultado 2026-09-11. https://www.usgs.gov/special-topics/remote-sensing-phenology/science/vegetation-indices. Consulta: 2026-09-11. Índices como NDVI derivan de medidas de reflectancia; son productos procesados, no diagnósticos directos.
- F4 — USGS. NDVI, the Foundation for Remote Sensing Phenology. 2018-11-27; consultado 2026-09-11. https://www.usgs.gov/special-topics/remote-sensing-phenology/science/ndvi-foundation-remote-sensing-phenology. Consulta: 2026-09-11. Vegetación absorbe rojo y refleja NIR; NDVI se calcula mediante algoritmo a partir de bandas y actúa como indicador.
- F5 — USGS. Hyperspectral remote sensing of vegetation. 2011. https://www.usgs.gov/publications/hyperspectral-remote-sensing-vegetation. Consulta: 2026-09-11. Imaging spectroscopy/hiperespectral usa bandas estrechas para modelar propiedades vegetales; mayor riqueza espectral no elimina necesidad de modelos/validación.
- F6 — USGS. Global Hyperspectral Imaging Spectral-library of Agricultural-Crops & Vegetation (GHISA). consultado 2026-09-11. https://www.usgs.gov/centers/western-geographic-science-center/science/global-hyperspectral-imaging-spectral-library. Consulta: 2026-09-11. Índices hiperespectrales y bandas estrechas como proxies/modelos de variables biofísicas; apoya distinción medida espectral vs inferencia.
- F7 — NIST. Calibration and Measurement Procedures for a High Magnification Thermal Camera. 2016-01-08. https://www.nist.gov/publications/calibration-and-measurement-procedures-high-magnification-thermal-camera. Consulta: 2026-09-11. Termografía: calibración, emisividad, óptica y procedimiento condicionan una medición de temperatura defendible.
- F8 — NIST. Uncertainty in Measurement of the Maximum Cutting Tool Temperature by Infrared Thermography. 2014-06-13. https://www.nist.gov/publications/uncertainty-measurement-maximum-cutting-tool-temperature-infrared-thermography. Consulta: 2026-09-11. Termografía tiene incertidumbre; emisividad y respuesta espacial pueden dominar error en un caso concreto.
- F9 — USGS. Volumetric visualization of multiple-return LIDAR data: Using voxels. 2009. https://www.usgs.gov/publications/volumetric-visualization-multiple-return-lidar-data-using-voxels. Consulta: 2026-09-11. LiDAR mide distancia/rango mediante láser y genera retornos 3D que pueden clasificarse como terreno, vegetación o estructuras.
- F10 — USGS. Evaluating a small footprint, waveform-resolving lidar over coastal vegetation communities. 2006. https://www.usgs.gov/publications/evaluating-a-small-footprint-waveform-resolving-lidar-over-coastal-vegetation. Consulta: 2026-09-11. Múltiples retornos describen estructura de dosel y terreno donde pulsos alcanzan niveles inferiores; evita decir que LiDAR atraviesa materia.
- F11 — USGS. Topographic data, aerial imagery, and GPS data collected during UAS operations at Sesuit Marsh, Massachusetts, August 12, 2024. 2025; consultado 2026-09-11. https://cmgds.marine.usgs.gov/catalog/whcmsc/SB_data_release/DR_P1EPMT7Y/2024021FA_Sesuit_Aug2024_Metadata.faq.html. Consulta: 2026-09-11. Ejemplo real de payload UAS con LiDAR, IMU, GNSS y RGB; RTK/PPK corrige trayectoria y checkpoints evalúan precisión final.
- F12 — USGS. Guidelines for calibration of uncrewed aircraft systems imagery. 2023. https://pubs.usgs.gov/publication/ofr20231033/full. Consulta: 2026-09-11. GCP/checkpoints y validación independiente; RTK no equivale automáticamente a precisión de producto final.
- F13 — NASA. Meteorological Measurement System — Instruments. actualizado 2023; consultado 2026-09-11. https://www.nasa.gov/meteorological-measurement-system-instruments/. Consulta: 2026-09-11. INS/GPS aportan actitud, posición, velocidad y aceleración; distingue navegación/referencia espacial de sensor de misión.
- F14 — USGS. QCam: sUAS-based doppler radar for measuring river discharge. 2020-10-12. https://www.usgs.gov/publications/qcam-suas-based-doppler-radar-measuring-river-discharge. Consulta: 2026-09-11. Ejemplo documentado de radar Doppler montado en sUAS para velocidad superficial de río; radar en drones existe, pero es misión específica.
- F15 — USGS. Development and field testing of a UAS-based software-defined radar for measuring freshwater bathymetry. 2026-01-12. https://www.usgs.gov/publications/development-and-field-testing-a-uas-based-software-defined-radar-measuring-freshwater. Consulta: 2026-09-11. Ejemplo reciente de radar UAS para una variable geofísica concreta; no atribuir radar genérico capacidades universales.
- F16 — NASA TechPort. Low SWAP-C Imaging Radar for Small Air Vehicle Sense and Avoid. actualizado 2026-01-22. https://techport.nasa.gov/projects/154774. Consulta: 2026-09-11. Ejemplo de radar compacto desarrollado para small UAS y detección/evitación; documenta existencia de payloads radar de navegación/safety.
- F17 — US EPA. EPA Unmanned Aircraft Systems (UAS) Program. actualizado 2026-04-24. https://www.epa.gov/geospatial/epa-unmanned-aircraft-systems-uas-program. Consulta: 2026-09-11. Uso institucional de UAS con sensores de gases/partículas para investigación de liberaciones y eventos ambientales.
- F18 — US EPA. How to Use Air Sensors: Air Sensor Guidebook. actualizado 2026-04-20. https://www.epa.gov/air-sensor-toolbox/how-use-air-sensors-air-sensor-guidebook. Consulta: 2026-09-11. Diseño de estudio, selección de sensor, interpretación y evaluación de desempeño; sensor presente no garantiza datos válidos.
- F19 — US EPA. Air Sensor Collocation. actualizado 2026-02-26. https://www.epa.gov/air-sensor-toolbox/air-sensor-collocation. Consulta: 2026-09-11. Calidad de datos ambientales requiere comparar/corregir frente a referencia en muchos casos; calibración/collocation importan.
- F20 — USGS. Quantifying plant-soil-nutrient dynamics in rangelands: Fusion of UAV hyperspectral-LiDAR, UAV multispectral-photogrammetry, and ground-based LiDAR-digital photography. 2020-12-08. https://www.usgs.gov/publications/quantifying-plant-soil-nutrient-dynamics-rangelands-fusion-uav-hyperspectral-lidar-uav. Consulta: 2026-09-11. Ejemplo científico de fusión multisensor: combinar sensores puede mejorar una tarea definida, pero el resultado depende de modelos y verdad de campo.
0 comentarios