Publicado originalmente: 31/08/2026
Última revisión técnica: 10/09/2026
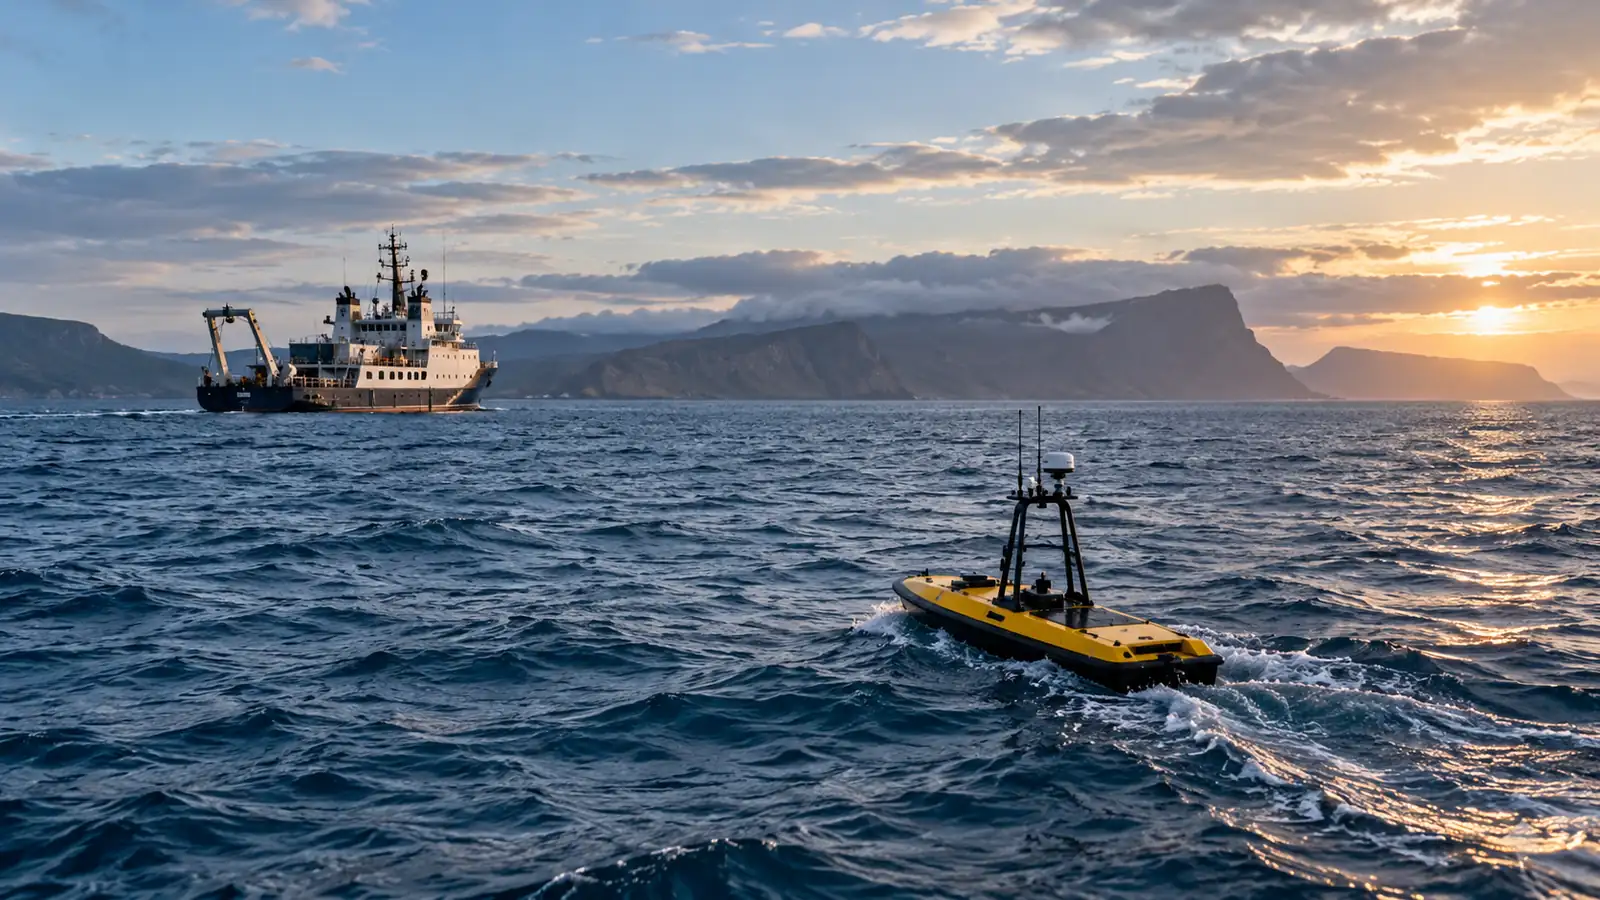
Ilustración generada con IA (ChatGPT) para El Blog del Dron; representación editorial, no documenta una misión oceanográfica real concreta.
Respuesta corta: ¿qué es un dron acuático?
«Dron acuático» es un término popular, no una categoría técnica única. Puede referirse a una embarcación de superficie sin tripulación (USV/ASV), a un robot submarino operado remotamente mediante cable (ROV), a un vehículo submarino que ejecuta una misión con autonomía a bordo (AUV) o a sistemas híbridos que combinan modos.
Lo importante no es la etiqueta comercial, sino dónde trabaja la plataforma, cómo recibe energía y órdenes, cómo navega, qué sensores transporta, cómo recupera los datos y qué ocurre si pierde comunicaciones.
ROV, AUV y USV: la diferencia esencial sin convertir esto en un manual de siglas
ROV (Remotely Operated Vehicle): vehículo submarino controlado desde superficie, normalmente unido por un tether que transporta comunicaciones y, según el sistema, también energía. Es fuerte en inspección cercana, vídeo en tiempo real, manipulación y trabajos donde una persona debe decidir durante la inmersión.
AUV (Autonomous Underwater Vehicle): vehículo submarino sin tether que ejecuta una misión programada mediante control a bordo. Puede recibir actualizaciones acústicas en algunos sistemas, pero no necesita un piloto guiando cada movimiento en tiempo real. Suele ser fuerte en cobertura sistemática, cartografía y adquisición de datos sobre áreas.
USV o ASV: vehículo o embarcación sin tripulación que opera en la superficie. Puede ser teleoperado, supervisado o seguir rutas programadas. Al estar en superficie puede usar GNSS y enlaces de radio/satélite de formas que un vehículo sumergido no puede reproducir normalmente.
Sistemas híbridos: algunas plataformas pueden alternar entre modos autónomos y teleoperados, o combinar un USV de superficie con un AUV/ROV submarino para navegación, comunicaciones, despliegue o recuperación. «Híbrido» describe la arquitectura concreta, no una garantía de autonomía total.
Para una comparación técnica más profunda de arquitecturas y términos, consulta ROV, USV y AUV: diferencias entre los principales drones acuáticos.
Tabla central: tipos de plataformas acuáticas
| Tipo de plataforma | Dónde trabaja | Conexión/autonomía típica | Fortaleza | Limitación | Usos frecuentes |
|---|---|---|---|---|---|
| ROV | Bajo el agua, desde poca profundidad hasta sistemas de gran profundidad según diseño | Tether; control humano continuo o supervisado, con automatismos de estabilización | Vídeo/datos en tiempo real, maniobra cercana y posibilidad de manipulación | Cable: arrastre, enganche y logística; alcance condicionado por sistema | Inspección de cascos/puertos/offshore, ciencia, muestreo, búsqueda e intervención |
| AUV | Bajo el agua; columna de agua o cerca del fondo | Sin tether; misión preprogramada con autonomía a bordo; comunicaciones limitadas/ocasionales según sistema | Cobertura sistemática sin cable y adquisición repetible sobre áreas | Energía, deriva de navegación, comunicaciones y recuperación | Cartografía, batimetría, oceanografía, hábitat, búsqueda y ciencia |
| USV / ASV | Superficie | Teleoperado, supervisado o rutas preprogramadas; GNSS y enlaces de superficie disponibles según sistema | Cobertura prolongada, sensores por encima/debajo del agua y relay para sistemas submarinos | Estado de mar, tráfico, comunicaciones, energía y reglas marítimas | Hidrografía, oceanografía, pesquerías, calidad del agua, meteorología, apoyo a AUV/ROV |
| Glider submarino (familia AUV) | Columna de agua | Sin tether; ciclos programados de inmersión/ascenso, normalmente con comunicaciones al emerger | Gran autonomía energética para perfiles repetidos | Baja velocidad, control limitado frente a corrientes y menor capacidad de intervención | Temperatura, salinidad y perfiles oceanográficos de larga duración |
| Sistema híbrido / HROV | Bajo el agua; configuración dependiente del sistema | Puede alternar modo tethered y free-swimming o combinar plataformas | Flexibilidad entre cobertura autónoma e intervención/telepresencia | Mayor complejidad técnica, operativa y logística | Investigación especializada, exploración y misiones que requieren modos distintos |
El agua cambia las reglas de navegación y comunicación
En superficie, un USV puede obtener posición GNSS y usar comunicaciones por radio, celular o satélite según cobertura y diseño. Al sumergirse, el escenario cambia: las señales GNSS procedentes de satélites no proporcionan normalmente posicionamiento directo al vehículo bajo el agua, y el agua de mar atenúa fuertemente las radiofrecuencias utilizadas por sistemas terrestres convencionales.
Por eso los vehículos submarinos combinan otras referencias: profundidad, rumbo, velocidad, navegación inercial y acústica. Un AUV puede emerger para actualizar su posición GNSS y después navegar sumergido estimando su trayectoria. Sistemas como USBL o LBL usan acústica para ayudar a localizar el vehículo respecto a transductores conocidos.
Las comunicaciones inalámbricas submarinas tampoco son equivalentes a Wi‑Fi. La acústica puede cubrir distancias mayores, pero con menor ancho de banda, retardo y sensibilidad al canal; la óptica puede ofrecer alta velocidad a distancias menores y exige condiciones favorables de agua/alineación. Existen soluciones electromagnéticas especializadas, pero no convierten el océano en un medio radioeléctrico equivalente al aire.
Un ROV evita parte de este problema mediante el tether: el enlace físico puede transportar órdenes y vídeo/datos de alta capacidad, a cambio de arrastre, gestión del cable, riesgo de enganche y logística de superficie.
Qué miden realmente los sensores
Cámara óptica: registra luz visible. Sirve para documentación, identificación visual e inspección cuando hay iluminación y visibilidad suficientes. Bajo el agua, absorción y dispersión reducen contraste y color con la distancia; más luz no elimina necesariamente la turbidez.
Sonar: emite sonido y analiza los ecos. Un multihaz mide tiempos de viaje y direcciones de múltiples haces para estimar profundidad/batimetría y backscatter. No es una cámara que «ve a través del agua»: produce datos acústicos cuya interpretación depende de geometría, velocidad del sonido, frecuencia, resolución y objetivo.
DVL (Doppler Velocity Log): usa acústica Doppler para estimar velocidad relativa al fondo o, según modo/condiciones, a la columna de agua. Integrado con navegación inercial ayuda a reducir la deriva de posición.
INS/IMU: acelerómetros y giróscopos estiman movimiento y actitud. Sin referencias externas, los errores se acumulan; por eso se fusionan con DVL, profundidad, acústica, GNSS al emerger u otras ayudas.
Sensor de profundidad: normalmente deriva profundidad de la presión hidrostática. Es fundamental para control vertical, pero no proporciona por sí solo posición horizontal.
Posicionamiento acústico: USBL/LBL y arquitecturas relacionadas estiman posición o distancia usando tiempos/ángulos acústicos respecto a transductores. Requieren geometría, calibración y condiciones acústicas adecuadas.
GNSS en superficie: da una referencia global al USV o al AUV cuando está en superficie y tiene visibilidad de satélites; no debe describirse como un sensor de posición submarina directa.
Sensores ambientales: CTD mide conductividad, temperatura y profundidad, de las que pueden derivarse propiedades como salinidad; ADCP mide velocidades de corrientes en la columna de agua; otros sensores pueden medir oxígeno disuelto, pH, turbidez, fluorescencia, hidrocarburos u otras variables según misión.
Aplicaciones consolidadas: inspección submarina e infraestructura
Los ROV llevan décadas utilizándose en inspección industrial y exploración. Su vídeo en tiempo real, luces, sonar y posibilidad de incorporar manipuladores los hacen adecuados para revisar cascos, pilotes, muelles, tuberías, estructuras offshore y zonas donde interesa mantener al operador dentro del bucle.
El entregable puede ser vídeo/fotografía trazable, observaciones georreferenciadas o referenciadas al activo, mediciones sonar, muestras o un informe elaborado por el profesional competente. El vehículo facilita acceso; no convierte automáticamente las imágenes en un diagnóstico estructural.
Puertos, cascos de barcos y búsqueda/inspección
En puertos y cascos, la proximidad a estructuras, tráfico, corrientes, sedimento en suspensión y riesgo de enganche condicionan la elección. Un ROV pequeño puede ser útil para inspección visual cercana; sonar puede mantener capacidad de detección cuando la visibilidad óptica cae.
En búsqueda de objetos o patrimonio sumergido, AUV y USV pueden cubrir áreas con sonar; un ROV puede utilizarse después para identificación visual o intervención. Esta secuencia —búsqueda amplia y después inspección cercana— muestra por qué no existe una plataforma universal.
Oceanografía, medioambiente y calidad del agua
NOAA utiliza USV y gliders/AUV para medir temperatura, salinidad, viento, oleaje y otras variables, incluso en entornos remotos y tormentas. En investigación, la ventaja es repetir transectos, ampliar cobertura y mantener sensores donde un buque tripulado sería más costoso o arriesgado.
Los sensores ambientales necesitan calibración, control de deriva y mantenimiento. Biofouling —crecimiento de organismos sobre superficies— puede degradar la calidad del dato y acortar despliegues; la salinidad favorece corrosión y exige materiales, sellado y mantenimiento adecuados.
Una plataforma que recoge pH, oxígeno o turbidez no «diagnostica» por sí sola la salud de un ecosistema: entrega mediciones que deben contextualizarse espacial, temporal y metodológicamente.
Batimetría y cartografía: plataforma + sonar + posicionamiento
USV equipados con ecosondas pueden cartografiar aguas someras o complementar buques hidrográficos. AUV pueden acercar el sonar al fondo para obtener mayor detalle en profundidad. NOAA utiliza sistemas no tripulados en levantamientos hidrográficos y cartografía del fondo.
El resultado depende de sonar, posición, actitud, velocidad del sonido en el agua, geometría del levantamiento, calibración y procesamiento. «Llevar multihaz» no convierte automáticamente una misión en levantamiento hidrográfico válido para cualquier finalidad.
Pesca, investigación pesquera y acuicultura
USV y plataformas submarinas se emplean para observar condiciones oceanográficas, biomasa, hábitats y distribución de recursos. NOAA Fisheries documenta misiones recientes de USV para investigación en el Atlántico noroccidental; PMEL integra mediciones biológicas relevantes para gestión pesquera en campañas de observación.
En acuicultura, ROV y sensores pueden apoyar inspección de redes, estructuras, fondos y condiciones del agua. La aplicación concreta depende de instalación, corriente, biofouling, visibilidad y requisitos de sanidad/bioseguridad; no debe confundirse una posibilidad técnica con una práctica universal del sector.
Energía offshore y ciencia profunda
En offshore, ROV son herramientas consolidadas para inspección e intervención submarina. AUV pueden complementar con levantamientos de corredores, fondo y activos, mientras USV pueden actuar como plataformas de superficie para sensores, comunicaciones o apoyo.
En ciencia profunda, WHOI y NOAA utilizan ROV/AUV para cartografía, fotografía, muestreo y caracterización de fenómenos geológicos y biológicos. Algunas técnicas —como configuraciones multisonar experimentales o comunicaciones ópticas avanzadas— deben presentarse como investigación/demostración cuando todavía no son una solución general.
¿Funcionan los drones submarinos sin cable?
Sí, algunos. Un AUV está diseñado precisamente para operar sin tether durante la misión. Pero «sin cable» no significa «sin supervisión», «con vídeo HD permanente» ni «autonomía total». La misión suele programarse, los datos pueden almacenarse a bordo y las comunicaciones submarinas disponibles tienen límites.
Un ROV convencional usa tether porque permite control continuo y transmisión de datos/vídeo con alta capacidad; quitar el cable cambia la arquitectura y las capacidades. Existen vehículos híbridos y demostraciones de comunicación acústica/óptica que permiten modos distintos, pero no justifican afirmar que cualquier ROV puede funcionar igual sin cable.
Para profundizar en esta cuestión, consulta Por qué muchos drones acuáticos usan cable: qué hace realmente el tether y Drones acuáticos sin cable: realidad, límites y falsas promesas.
No empieces preguntando qué dron comprar; empieza preguntando qué necesitas medir o inspeccionar
Profundidad: determina presión, diseño del vehículo, tether, iluminación, lanzamiento/recuperación y coste.
Área: para cubrir grandes superficies puede interesar AUV/USV; para inspección localizada y maniobra cercana, un ROV puede ser más lógico.
Duración: energía, propulsión, hotel load de sensores y comunicaciones condicionan autonomía real.
Corriente y oleaje: afectan control, consumo, tether, estabilidad del sensor y recuperación.
Visibilidad: si el agua es turbia, una cámara puede perder utilidad antes que un sonar; eso no significa que el sonar produzca el mismo tipo de información.
Datos necesarios: vídeo, geometría, batimetría, corrientes, temperatura, salinidad, muestras o manipulación requieren payloads y procedimientos distintos.
Precisión: determina qué combinación de GNSS superficial, INS, DVL, USBL/LBL, calibración y control necesita la misión.
Comunicaciones: decide si necesitas control/vídeo en tiempo real o puedes aceptar almacenamiento a bordo y telemetría limitada.
Recuperación y logística: una misión no termina hasta recuperar plataforma y datos. Barco de apoyo, grúa, tether, estado de mar, redundancias y procedimientos de emergencia pueden dominar el coste.
Presupuesto: compara sistema completo —vehículo, sensores, navegación, software, soporte, embarcación, personal, mantenimiento y riesgo de pérdida—, no solo el precio del robot.
Para una guía de decisión más profunda, consulta Cómo elegir un dron acuático, ROV o USV: empieza por la misión.
Limitaciones que el marketing suele esconder
El agua impone arrastre, presión y corrosión; la visibilidad óptica puede cambiar en minutos; las corrientes alteran navegación y consumo; el biofouling degrada sensores; y la recuperación puede ser más difícil que la propia adquisición.
La autonomía declarada depende de velocidad, corriente, payload, profundidad y perfil de misión. El alcance acústico y la calidad del enlace dependen del canal. Una profundidad máxima de diseño no dice qué corriente puede vencer el vehículo ni qué calidad de datos producirá allí.
También hay una diferencia entre automatización y autonomía: mantener profundidad, rumbo o posición automáticamente no convierte a un ROV teleoperado en AUV. Del mismo modo, un USV que sigue waypoints puede seguir requiriendo supervisión humana.
Conclusión
Un «dron acuático» puede ser una embarcación robótica en superficie, un ROV unido por cable, un AUV que navega sumergido sin tether o una arquitectura híbrida. Compartir la palabra dron no hace que compartan navegación, comunicaciones, autonomía ni aplicaciones.
La elección empieza por el entorno y el dato: qué hay que medir, dónde, durante cuánto tiempo, con qué precisión y cómo se recuperará la información. En el agua, esas preguntas importan más que la etiqueta del producto.
Preguntas frecuentes
¿Qué es un dron acuático?
Es un término popular para sistemas robóticos que trabajan sobre o bajo el agua. Puede incluir USV/ASV de superficie, ROV con cable, AUV sin tether y sistemas híbridos. No es una clasificación técnica única.
¿Qué diferencia hay entre ROV, AUV y USV?
Un ROV trabaja bajo el agua y normalmente está unido por tether a la superficie; un AUV trabaja sumergido sin tether y ejecuta una misión mediante control a bordo; un USV opera en la superficie y puede usar GNSS y enlaces de superficie.
¿Para qué se utilizan los drones acuáticos?
Para inspección submarina, puertos y cascos, cartografía y batimetría, oceanografía, medioambiente, calidad del agua, investigación pesquera, acuicultura, búsqueda, energía offshore, documentación y ciencia.
¿Funcionan los drones submarinos sin cable?
Algunos sí: los AUV están diseñados para misiones sin tether. Eso no implica comunicación continua, vídeo en tiempo real ni autonomía total. Los ROV convencionales usan cable porque proporciona un enlace robusto para control y datos, y a veces potencia.
¿Cómo se comunican bajo el agua?
Según misión pueden usar tether, acústica, óptica submarina o sistemas electromagnéticos especializados. La acústica suele favorecer mayor alcance con menor ancho de banda; la óptica puede ofrecer más velocidad a menor alcance y con requisitos de visibilidad/alineación.
¿Funciona el GPS/GNSS bajo el agua?
Las señales GNSS de satélite no proporcionan normalmente posicionamiento directo a un vehículo sumergido. Un AUV puede actualizar GNSS en superficie y, bajo el agua, combinar INS/IMU, DVL, profundidad y posicionamiento acústico.
¿Qué sensores utilizan?
Cámaras, sonar mono/multihaz, DVL, IMU/INS, presión/profundidad, USBL/LBL y sensores ambientales como CTD, oxígeno, pH, turbidez o ADCP, según la misión.
¿El sonar es una cámara submarina?
No. El sonar emite sonido y mide ecos. Puede producir perfiles, imágenes acústicas, batimetría o backscatter, pero la física y la interpretación son distintas de una cámara óptica.
¿Qué tipo conviene para inspeccionar un casco?
A menudo un ROV es una opción lógica porque permite maniobra cercana y vídeo en tiempo real, pero corriente, visibilidad, geometría, tamaño del casco y necesidad de sonar o medición pueden cambiar la elección.
¿Qué tipo conviene para cartografiar grandes áreas?
AUV y USV suelen ser adecuados para cobertura sistemática, pero profundidad, resolución, posicionamiento, sonar, estado de mar y requisitos hidrográficos determinan la plataforma y el método.
Sigue leyendo
- ROV, USV y AUV: diferencias entre los principales drones acuáticos
- Por qué muchos drones acuáticos usan cable: qué hace realmente el tether
- Drones acuáticos sin cable: realidad, límites y falsas promesas
- Cómo elegir un dron acuático, ROV o USV: empieza por la misión
- Usos profesionales de drones: del vuelo al entregable que realmente sirve
- Drones vs. ROV: qué cambia realmente cuando pasamos del aire al agua
- Dron aéreo o dron acuático: elige según dónde está el dato
- Drones acuáticos para pesca: cuándo pueden ayudar y cuándo no
- Cómo se usan los ROV para revisar barcos, cascos y zonas sumergidas
Fuentes y trazabilidad
- NOAA Ocean Exploration — Uncrewed Surface Vessels. Página vigente consultada en 2026. Consulta: 2026-09-10. Definición y diversidad de USV; control remoto, misiones preprogramadas, sensores, usos oceanográficos y cooperación con AUV/ROV.
- NOAA Ocean Exploration — Remotely Operated Vehicles (ROVs). Actualizado 09/05/2023; consultado en 2026. Consulta: 2026-09-10. ROV como robot submarino conectado por tether, control desde superficie, vídeo/datos en tiempo real, sensores y manipuladores.
- NOAA Ocean Exploration — Autonomous Underwater Vehicles. Actualizado 25/04/2022; consultado en 2026. Consulta: 2026-09-10. AUV sin tether, misión preplanificada, almacenamiento de datos a bordo, cámaras/sonar y actualización de posición al emerger.
- NOAA National Ocean Service — What is the difference between an AUV and a ROV?. Página vigente consultada en 2026. Consulta: 2026-09-10. Diferencia básica AUV/ROV sin convertirla en clasificación exhaustiva.
- NOAA Office of Coast Survey — Uncrewed Systems for Hydrographic Surveying. Página vigente consultada en 2026. Consulta: 2026-09-10. Uso consolidado de AUV/USV en levantamientos hidrográficos, cartografía del fondo y respuesta.
- NOAA Ocean Exploration — Multibeam Sonar. Actualizado 28/06/2023; consultado en 2026. Consulta: 2026-09-10. Sonar como medición acústica: pulsos, ecos, tiempo de viaje, batimetría y backscatter; no se describe como cámara.
- NOAA Fisheries — Beyond Ocean Mapping: Using Uncrewed Vehicles to Advance Ocean Research. 20/08/2026. Consulta: 2026-09-10. Ejemplo reciente de USV en investigación oceanográfica y pesquera, con transectos y sensores ambientales.
- NOAA AOML — Hurricane Observation Instruments — Uncrewed Surface Vehicles / Gliders. Página vigente consultada en 2026. Consulta: 2026-09-10. USV y gliders/AUV en observación de huracanes; temperatura, salinidad, viento, oleaje y perfiles del océano.
- NOAA PMEL — TPOS Uncrewed Surface Vehicles. Misión 2026 en curso; consultada en 2026. Consulta: 2026-09-10. USV semiautónomos en observación aire-mar, datos físicos/biogeoquímicos y mediciones relevantes para pesquerías.
- NOAA Ocean Exploration — Acoustic Mapping and Characterization of Seafloor Hydrothermal Discharge With Multibeam Echosounders on Uncrewed Underwater Vehicles. Misión 20–23/08/2025. Consulta: 2026-09-10. Ejemplo de AUV/ROV con multihaz para batimetría y backscatter; distingue investigación/demostración de uso rutinario.
- Woods Hole Oceanographic Institution (WHOI) — Sentry. Página vigente consultada en 2026. Consulta: 2026-09-10. Navegación AUV con DVL + INS y ayuda acústica USBL/LBL; comunicaciones acústicas para estado y retarea.
- National Deep Submergence Facility / WHOI — Specifications — Sentry. Página vigente consultada en 2026. Consulta: 2026-09-10. Ejemplo técnico primario de integración DVL, INS, USBL/LBL y comunicaciones acústicas; no se generalizan sus prestaciones.
- Woods Hole Oceanographic Institution (WHOI) — Sensors & Samplers. Página vigente consultada en 2026. Consulta: 2026-09-10. Qué miden CTD, ADCP, transmisómetros y otros sensores ambientales usados en oceanografía.
- Woods Hole Oceanographic Institution (WHOI) — Sensors to Make Sense of the Sea. 01/06/2005; consultado en 2026. Consulta: 2026-09-10. Corrosión, oleaje, limitación energética y biofouling como problemas físicos reales de instrumentación marina.
- Woods Hole Oceanographic Institution (WHOI) — Turning motion into power: Wave energy converters for sustainable ocean monitoring. 28/05/2026. Consulta: 2026-09-10. Biofouling como problema actual que degrada calidad de datos y aumenta mantenimiento de sensores marinos.
- IEEE — Underwater communication system technologies. Conferencia EEITE 2025; publicado 22/09/2025. Consulta: 2026-09-10. Comunicaciones submarinas: acústica, electromagnética y óptica; limitaciones de ancho de banda, retardo, errores y atenuación.
- Woods Hole Oceanographic Institution (WHOI) — Underwater acoustic/optical communications and data connectivity. Documento técnico del Center for Marine Robotics; consultado en 2026. Consulta: 2026-09-10. El agua de mar atenúa RF de telemetría a distancias cortas; acústica y óptica se usan según alcance/ancho de banda.
- Teledyne Marine — Doppler Velocity Logs — What is a DVL?. Documentación técnica de fabricante consultada en 2026. Consulta: 2026-09-10. Definición de DVL: mide velocidad relativa al fondo o a la columna de agua mediante señales acústicas. Solo se usa para explicar el principio del sensor.
- Woods Hole Oceanographic Institution (WHOI) — Nereus optical modem / hybrid ROV-AUV demonstration. 14/11/2012; consultado en 2026. Consulta: 2026-09-10. Ejemplo de sistema híbrido y comunicación óptica/acústica sin tether; se presenta como demostración tecnológica, no como comportamiento universal.
0 comentarios