Publicado originalmente: 25/08/2026 20:00
Última revisión técnica: 2026-09-10
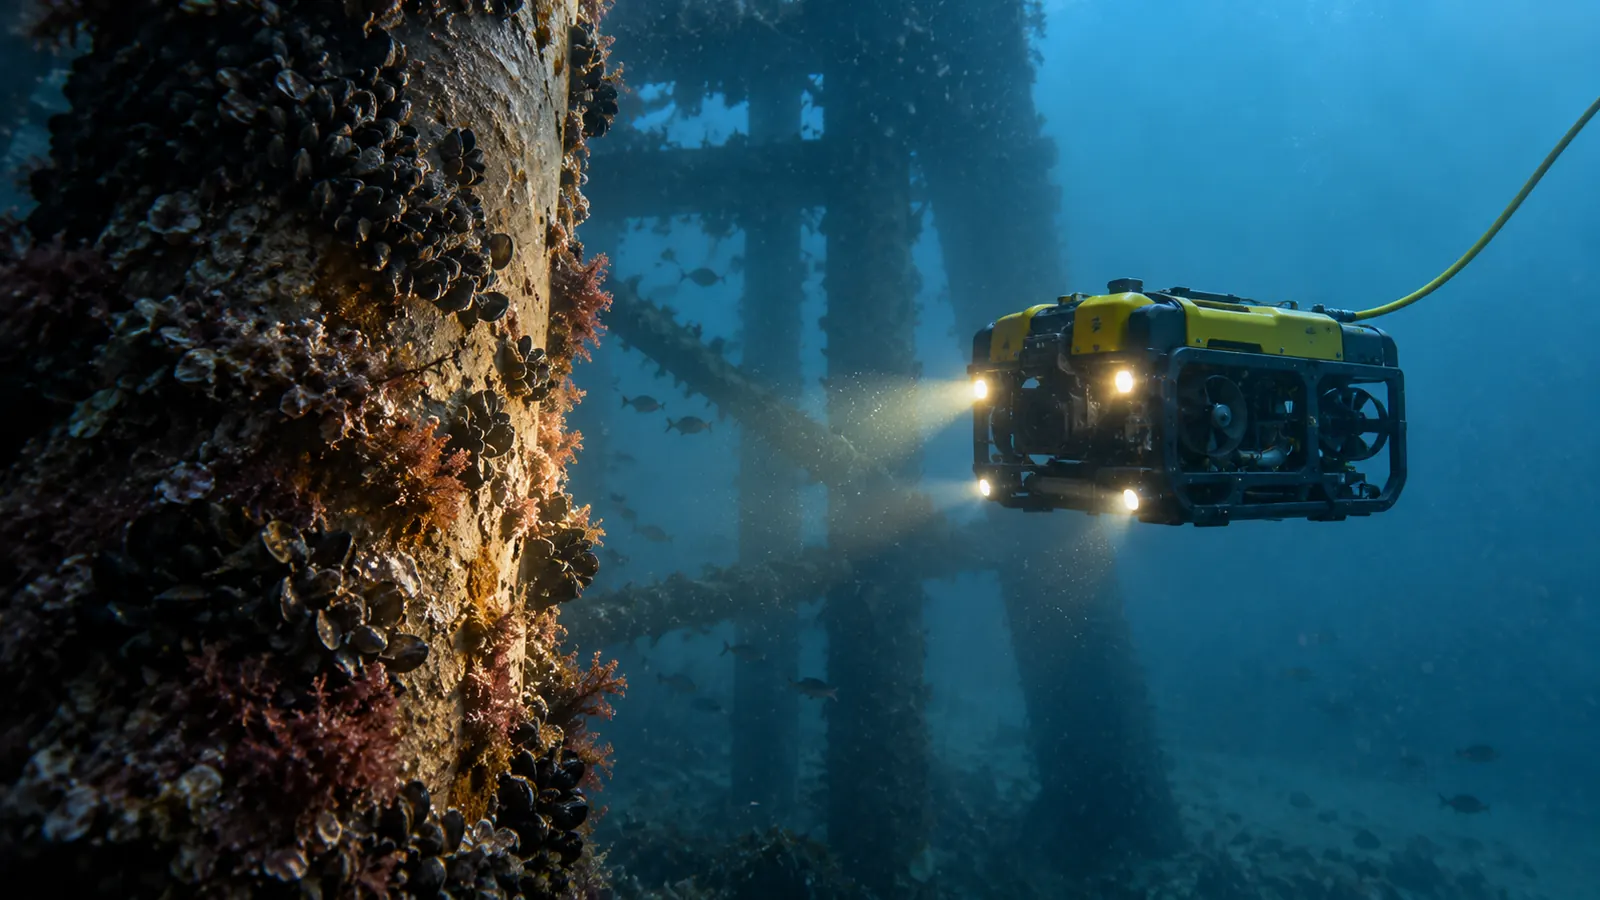
Ilustración generada con IA (ChatGPT) para El Blog del Dron; representación editorial de una inspección submarina, no documenta una operación real concreta.
¿Un ROV es un dron?
En lenguaje coloquial, sí puede llamarse «dron submarino» porque es un vehículo no tripulado. Técnicamente, ROV significa Remotely Operated Vehicle: un robot sumergible controlado desde la superficie y normalmente conectado mediante un tether. No es un UAV impermeabilizado ni debe confundirse con un AUV autónomo.
El término «dron» describe una familia amplia en el uso popular; la arquitectura concreta importa más. Para clasificar ROV, AUV y USV con detalle, el artículo adecuado es ROV, USV y AUV: diferencias entre los principales drones acuáticos.
La diferencia fundamental no es la forma: es el medio físico
El aire y el agua cambian las fuerzas que dominan el vehículo. Un multirrotor necesita generar empuje para sostener su peso; un ROV se diseña para equilibrar peso y flotabilidad y usa thrusters para trasladarse, girar, mantener profundidad o vencer corriente.
El agua es mucho más densa que el aire: aumenta el arrastre, hace crítica la forma hidrodinámica y convierte corriente y tether en fuerzas operativas. A mayor profundidad aparece además la presión hidrostática, que obliga a diseñar carcasas, conectores, flotación y componentes para ese entorno.
Por eso no existe una conversión simple «añadir estanqueidad y sumergir». Cambian estructura, propulsión, energía, comunicaciones, navegación, sensores y recuperación.
Tabla central: aire frente a agua
| Aspecto | Dron aéreo/UAV | ROV submarino | Consecuencia práctica |
|---|---|---|---|
| Medio físico | Aire: baja densidad; el vehículo debe generar sustentación continuamente. | Agua: mucha mayor densidad; se diseña alrededor de flotabilidad, trim y presión. | La misma forma, hélice o estrategia energética no se traslada directamente de un medio al otro. |
| Sustentación / flotabilidad | Multirrotor: empuje mantiene peso y controla actitud/altura. | ROV: busca flotabilidad aproximadamente neutra o ligeramente positiva y usa thrusters para maniobrar. | Un ROV puede sostener profundidad con menor demanda que un multirrotor en estacionario, pero debe vencer arrastre y corrientes. |
| Propulsión | Hélices/rotores aceleran aire; respuesta rápida y gran dependencia de batería. | Thrusters aceleran agua; mayor resistencia hidrodinámica, corriente y tether influyen. | Velocidad y consumo dependen mucho del entorno y del cable. |
| Navegación | GNSS suele aportar posición global al aire libre; se combina con IMU, barómetro y visión según plataforma. | GNSS no posiciona normalmente al vehículo sumergido; se combinan profundidad, INS/IMU, DVL y acústica USBL/LBL. | La posición submarina suele ser más difícil, cara y propensa a deriva si faltan referencias. |
| Comunicaciones | C2 y vídeo pueden usar enlaces RF, celular o satélite según sistema/operación. | El agua de mar atenúa fuertemente RF convencionales; el ROV típico usa tether. Acústica/óptica sirven en nichos con compromisos. | El tether no es solo una desventaja: ofrece control y gran caudal de datos, y a veces potencia. |
| Energía | Batería a bordo; masa energética penaliza sustentación. | Puede llevar batería o recibir potencia por tether; iluminación y thrusters son cargas importantes. | Un ROV tethered puede trabajar mucho tiempo, pero traslada parte de la complejidad a superficie. |
| Sensores | RGB, térmico, multiespectral, LiDAR y otros según misión. | Cámara + luces, sonar, profundidad, DVL, INS, sensores ambientales/manipuladores. | La turbidez puede degradar cámara y hacer más importante el sonar; los datos no son equivalentes. |
| Visibilidad | Luz y atmósfera suelen permitir observación a distancia, aunque niebla/lluvia reducen calidad. | Absorción, dispersión, partículas y falta de luz reducen contraste/color; luces generan backscatter. | Acercarse, iluminar y elegir sensor forman parte del plan submarino. |
| Presión | La presión atmosférica cambia poco en operaciones UAS ordinarias. | La presión hidrostática aumenta con profundidad y condiciona carcasas, conectores, flotación y componentes. | La profundidad de diseño es una restricción estructural central del ROV. |
| Recuperación | Normalmente aterriza en zona preparada o ejecuta contingencia según plataforma. | Hay que izar/recoger el vehículo y gestionar tether, buque, corriente y estado de mar. | La logística de recuperación puede dominar una misión submarina. |
| Riesgos | Personas, obstáculos, espacio aéreo, meteorología, C2 y energía. | Enganche del tether, corriente, pérdida de visibilidad, inundación, colisión, presión y recuperación. | No hay un ganador: cambian los peligros y los procedimientos. |
Radio en el aire, tether y acústica bajo el agua
En un UAV, el enlace de mando y control y la transmisión de datos pueden usar radiofrecuencia y, según la arquitectura y operación, redes celulares o satélite. FAA enumera precisamente esos tipos de C2 y EASA exige considerar interferencias que puedan afectar el enlace.
Bajo el agua, la frase «la radio no funciona» es demasiado absoluta. Lo correcto es que el agua de mar atenúa fuertemente muchas frecuencias electromagnéticas utilizadas para telemetría terrestre, reduciendo drásticamente alcance y/o ancho de banda. Existen comunicaciones electromagnéticas especializadas, pero no ofrecen una equivalencia simple al enlace RF aéreo.
El ROV clásico resuelve el problema con un tether: un enlace físico que lleva órdenes y devuelve vídeo/datos; en sistemas grandes también puede transportar potencia. Esto aporta baja latencia y gran capacidad, pero introduce arrastre, riesgo de enganche y necesidad de gestionar cable y buque.
La acústica permite transmitir información sin cable a mayor distancia que muchos enlaces ópticos submarinos, pero con menor caudal y mayor latencia. La óptica puede ofrecer mucho ancho de banda a distancias menores y depende de absorción, dispersión, visibilidad y alineación. Las demostraciones de WHOI prueban que hay alternativas, no que el tether haya dejado de ser útil.
GNSS: normal en superficie, no una referencia directa bajo el agua
Un UAV al aire libre puede combinar GNSS con IMU, barómetro, magnetómetro y visión. Eso no significa que dependa siempre de GNSS, pero disponer de una referencia global satelital simplifica muchas operaciones.
Un ROV sumergido no recibe normalmente una solución GNSS directa de los satélites. Puede conocer la posición del buque o de un elemento superficial mediante GNSS y relacionarse con él usando posicionamiento acústico.
USBL y LBL estiman posición/distancias acústicamente respecto a transductores conocidos. Un DVL mide velocidad relativa al fondo o a la masa de agua mediante efecto Doppler; una INS/IMU integra movimiento y actitud. Al combinarse reducen incertidumbre, pero la navegación inercial acumula error y exige calibración/fusión adecuada.
El sensor de presión aporta profundidad, no coordenadas horizontales. Tener «profundidad 12 m» no dice dónde está el ROV en planta.
Cámara y sonar no ven lo mismo
En aire, una cámara puede observar una estructura desde decenas de metros si resolución, óptica, luz y atmósfera lo permiten. Bajo el agua, la absorción y dispersión reducen alcance visual; partículas iluminadas pueden producir backscatter y la pérdida de contraste aumenta con la distancia.
Por eso un ROV suele llevar iluminación propia y trabajar más cerca del objetivo. En agua turbia, añadir más luz puede iluminar también las partículas y empeorar la imagen.
El sonar no es una cámara que «ve a través del agua». Emite pulsos acústicos y mide los ecos. NOAA explica que el tiempo de viaje y la intensidad del retorno permiten estimar distancia, profundidad y backscatter. Puede detectar geometría u objetos cuando la cámara rinde mal, pero produce información acústica que requiere interpretación.
Energía: dos problemas distintos
En un multirrotor, la batería debe elevarse junto con el vehículo y alimentar propulsión, aviónica y payload. El vuelo estacionario consume energía de forma continua para sostener el peso.
Un ROV puede diseñarse con flotabilidad casi neutra y usar thrusters para maniobra y control, pero debe vencer arrastre y corriente. Luces potentes, sonar, manipuladores y electrónica también consumen energía.
El tether puede transportar potencia desde superficie en algunos ROV y permitir inmersiones prolongadas. Eso evita cargar toda la energía a bordo, pero exige infraestructura de superficie y cable. No es correcto comparar autonomía de UAV y ROV solo por minutos de batería.
Corriente, tether y buque forman parte del sistema
En vuelo, el viento modifica trayectoria, consumo y control del UAV. Bajo el agua, la corriente actúa sobre el vehículo y también sobre metros o kilómetros de cable.
NOAA documenta configuraciones de dos cuerpos y sistemas de posicionamiento dinámico precisamente para desacoplar movimiento del buque y gestionar el tether. Un ROV no debe analizarse aislado: embarcación, winch, cable, equipo de cubierta y procedimientos de lanzamiento/recuperación pueden ser parte esencial del sistema.
El tether puede limitar movilidad y engancharse, pero también es la vía que hace posible control humano continuo, vídeo de alta capacidad y, en ciertos diseños, alimentación eléctrica.
Caso práctico: estructura elevada con UAV vs estructura sumergida con ROV
Supongamos dos encargos hipotéticos, no realizados por El Blog del Dron. En el primero hay que documentar visualmente una zona elevada de una torre. En el segundo, revisar un pilote sumergido.
Con UAV, la planificación se centra en espacio aéreo, personas, obstáculos, viento, iluminación, distancia al activo, resolución y enlace C2. El vehículo puede posicionarse con GNSS/visión/IMU según plataforma y transmitir vídeo por radio. Al terminar, aterriza en una zona prevista.
Con ROV, primero hay que conocer profundidad, corriente, acceso al agua, geometría de la estructura, visibilidad y riesgo de enganche. El sistema necesita flotabilidad/trim correctos, tether gestionado, iluminación y quizá sonar. La posición puede depender de profundidad, DVL/INS y/o acústica en vez de GNSS directo.
Si el agua se enturbia, el ROV puede perder rápidamente calidad óptica y necesitar acercarse o usar sonar para orientación/detección. Al terminar no «aterriza»: hay que recuperar físicamente vehículo y cable, coordinando corriente, embarcación y equipo de izado cuando corresponda.
El resultado profesional tampoco es idéntico: ambos pueden producir imágenes, pero la trazabilidad, cobertura, geometría y limitaciones del medio deben documentarse antes de convertirlas en conclusiones de inspección.
Recuperar la plataforma es parte de la misión
Un UAV dispone normalmente de procedimientos de aterrizaje, retorno o contingencia definidos por su sistema y operación. En un ROV, la recuperación puede requerir winch, A-frame, grúa o manipulación manual según tamaño, además de controlar tensión del tether y posición del buque.
NOAA incluye lanzamiento y recuperación en las comprobaciones pre-dive y usa posicionamiento dinámico del buque para facilitar operaciones sensibles. En sistemas submarinos, una misión técnicamente exitosa que termina con un vehículo atrapado sigue siendo un problema operacional serio.
No hay ganador: hay herramientas adaptadas a medios diferentes
El UAV domina cuando la misión está en el aire y puede aprovechar comunicaciones RF, GNSS y acceso visual desde arriba. El ROV domina cuando hay que acercar cámara, sonar, sensores o manipuladores a un objetivo sumergido manteniendo a una persona en el bucle.
Compararlos por velocidad, autonomía o alcance sin contexto produce conclusiones falsas. Cada plataforma está optimizada para fuerzas, comunicaciones y riesgos distintos.
Para tipos y aplicaciones acuáticas, consulta Drones acuáticos: tipos, usos y cómo elegir la plataforma adecuada; para el papel del cable, Por qué muchos drones acuáticos usan cable: qué hace realmente el tether; para soluciones sin tether, Drones acuáticos sin cable: realidad, límites y falsas promesas; y para selección, Cómo elegir un dron acuático, ROV o USV: empieza por la misión. El pilar Aplicaciones y tecnología de drones: del sensor al dato útil cubre sensores y aplicaciones generales.
Conclusión
Pasar del aire al agua no cambia solo el escenario: cambia la física del vehículo y con ella casi toda la arquitectura. El UAV se apoya normalmente en sustentación activa, GNSS y enlaces radio; el ROV se diseña alrededor de flotabilidad, presión, tether o comunicaciones submarinas, navegación acústica/inercial, iluminación y recuperación.
Por eso un ROV puede llamarse coloquialmente dron, pero entenderlo exige dejar de pensar en «un dron que se moja» y empezar a pensar en un sistema robótico submarino completo.
Preguntas frecuentes
¿Un ROV es un dron?
En uso coloquial puede llamarse dron submarino porque es un vehículo no tripulado. Técnicamente es un Remotely Operated Vehicle: un robot sumergible controlado desde superficie y normalmente unido por tether.
¿Cuál es la diferencia entre un dron aéreo y un ROV?
El medio. El UAV debe generar sustentación en aire y suele aprovechar GNSS y radio; el ROV trabaja con flotabilidad, presión, corrientes, tether, navegación acústica/inercial e iluminación submarina.
¿Por qué muchos ROV llevan cable?
Porque el tether proporciona un enlace robusto para órdenes y vídeo/datos de alta capacidad y, en algunos sistemas, potencia. A cambio añade arrastre, riesgo de enganche y logística.
¿Funciona GPS/GNSS debajo del agua?
No proporciona normalmente una solución directa al vehículo sumergido. Se usa GNSS en superficie y bajo el agua se combinan profundidad, INS/IMU, DVL y posicionamiento acústico según sistema.
¿Cómo se comunica un ROV?
Lo habitual es un tether eléctrico/fibra. Existen comunicaciones acústicas, ópticas y electromagnéticas especializadas, cada una con compromisos de alcance, ancho de banda, latencia y condiciones del agua.
¿Qué ve un ROV cuando el agua está turbia?
La cámara pierde contraste y alcance por absorción y dispersión; las luces pueden generar backscatter en partículas. El sonar puede aportar detección/geometría acústica, pero no produce una fotografía óptica.
¿Un ROV es autónomo?
No por definición. Puede tener automatismos de profundidad, rumbo o posición, pero sigue siendo un vehículo remotamente operado. Un AUV es una arquitectura distinta.
¿El cable es siempre una desventaja?
No. Limita movilidad y requiere gestión, pero permite control continuo, gran caudal de datos y, según diseño, alimentación desde superficie.
Sigue leyendo
- Drones acuáticos: tipos, usos y cómo elegir la plataforma adecuada
- ROV, USV y AUV: diferencias entre los principales drones acuáticos
- Por qué muchos drones acuáticos usan cable: qué hace realmente el tether
- Drones acuáticos sin cable: realidad, límites y falsas promesas
- Cómo elegir un dron acuático, ROV o USV: empieza por la misión
- Aplicaciones y tecnología de drones: del sensor al dato útil
Fuentes y referencias
- NOAA Ocean Exploration — Remotely Operated Vehicles (ROVs). Consulta: 2026-09-10. ROV tethered, control desde superficie, vídeo/datos, luces, sonar, flotabilidad y recuperación.
- NOAA Ocean Exploration — What is an ROV? Fact Sheet. Consulta: 2026-09-10. Tether, espuma sintáctica, thrusters, control room y equipo de lanzamiento/recuperación.
- NOAA Ocean Exploration — Multibeam Sonar. Consulta: 2026-09-10. Sonar activo: pulsos acústicos, ecos, tiempo de viaje, batimetría y backscatter.
- NOAA Ocean Exploration — Dynamic Positioning System. Consulta: 2026-09-10. Importancia de mantener posición del buque durante operaciones con ROV tethered.
- NOAA Ocean Exploration — 2026 ROV Shakedown. Consulta: 2026-09-10. Ejemplo operativo 2026 de despliegue, tether y pruebas progresivas de profundidad.
- WHOI / NDSF — mROV. Consulta: 2026-09-10. Ejemplo técnico de navegación ROV con INS, DVL, USBL, profundidad, sonar e iluminación.
- WHOI — ROV Jason interactive. Consulta: 2026-09-10. Flotabilidad mediante espuma sintáctica, thrusters y navegación DVL/USBL.
- WHOI — Underwater acoustic/optical communications and data connectivity. Consulta: 2026-09-10. Atenuación de RF en agua de mar y uso de acústica/óptica para comunicaciones submarinas.
- WHOI — Engineers Develop and Test New Underwater High-Speed Wireless Communication System. Consulta: 2026-09-10. Ejemplo experimental de comunicación acústica + óptica; sus límites no se generalizan.
- WHOI — Navigation and State Estimation. Consulta: 2026-09-10. Fusión/alineación DVL e INS y acumulación de error en navegación submarina.
- FAA — Instructions for Certificate of Waiver or Authorization. Consulta: 2026-09-10. Ejemplos de C2 aéreo por radio/celular/satélite y navegación GNSS/óptica/inercial.
- EASA — Responsibilities in the open category. Consulta: 2026-09-10. El C2 del UAS puede verse afectado por interferencia radio; contexto operacional aéreo.
- MBARI — Deep Particle Image Velocimetry. Consulta: 2026-09-10. Ejemplo de cámara/iluminación y partículas suspendidas como parte del entorno de imagen submarina.
0 comentarios