Publicado originalmente: 03/09/2026 09:00
Última revisión técnica: 2026-09-11
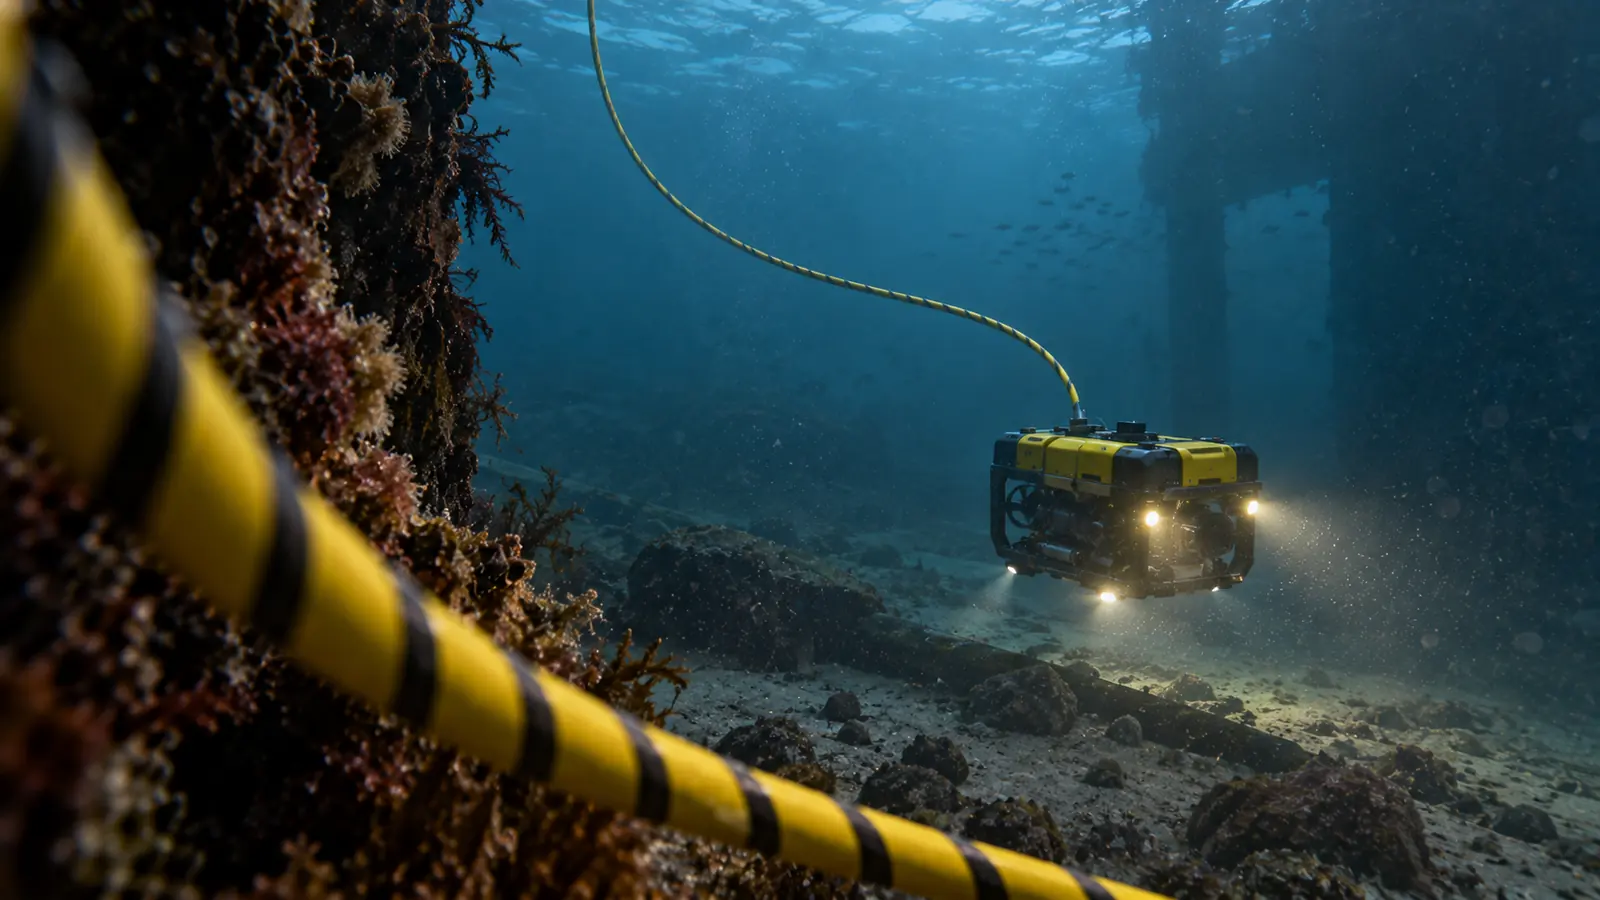
Ilustración generada con IA (ChatGPT) para El Blog del Dron; representación editorial, no documenta una operación submarina real concreta.
El cable no es un anacronismo: resuelve un problema físico
En un ROV, el cable o tether no está ahí porque la robótica submarina se haya quedado atrás. Está ahí porque el agua cambia profundamente las comunicaciones, la navegación y la gestión de energía frente al aire.
NOAA define los ROV como robots submarinos conectados a la superficie mediante un tether que transporta órdenes hacia el vehículo y devuelve datos —incluido vídeo en directo—. En sistemas como Jason/Medea de WHOI, el cable también puede transportar alimentación eléctrica. Eso no significa que todos los ROV usen el mismo tipo de umbilical ni que todos sus cables cumplan todas esas funciones.
La tesis correcta es sencilla: el tether es una solución de ingeniería a unos requisitos concretos. Aporta capacidades muy valiosas, pero a cambio introduce arrastre, límites geométricos, riesgo de enganche y logística de cubierta.
1. Radio bajo el agua: el problema es la atenuación, no un «apagado» absoluto
En aire, Wi‑Fi, enlaces de mando y otras radiofrecuencias pueden cubrir distancias útiles. Bajo el agua —especialmente en agua salada, que es conductora— las ondas electromagnéticas de frecuencia alta se atenúan con mucha rapidez.
Por eso es incorrecto decir simplemente «la radio no funciona bajo el agua». Existen comunicaciones electromagnéticas submarinas especializadas, sobre todo a frecuencias muy bajas, pero el compromiso es severo: menor tasa de datos, antenas y potencias poco prácticas para un ROV pequeño, o alcance limitado.
La literatura técnica reciente confirma el patrón general: la radiofrecuencia submarina tiene fuertes limitaciones de propagación; la acústica se usa ampliamente porque alcanza mayores distancias, aunque con ancho de banda mucho menor, propagación lenta y un canal afectado por multitrayecto y Doppler.
2. Qué puede llevar un tether
Control: permite enviar órdenes de pilotaje y comandos de sistema desde la superficie al ROV con un enlace físico directo.
Vídeo y datos: puede transportar telemetría, cámaras, sonar y otros flujos. El caudal real depende del cable, de la electrónica y del protocolo; no existe una cifra universal de Mbps o de latencia válida para todos los ROV.
Alimentación: algunas arquitecturas reciben potencia desde superficie a través del umbilical. NOAA documenta esta función en Deep Discoverer/Seirios y WHOI en Jason/Medea. Otros ROV compactos llevan batería a bordo y usan el tether principalmente para comunicaciones.
Elemento mecánico: algunos tethers incorporan miembros de resistencia y pueden ayudar en la gestión, el lanzamiento o una recuperación de contingencia, pero no debe asumirse que cualquier cable esté autorizado para izar el vehículo. Esa función depende de la especificación del sistema y del procedimiento del fabricante.
3. Por qué el tether permite teleoperación continua
Un ROV es, por definición práctica, un vehículo operado remotamente. Para que el piloto tome decisiones en tiempo real necesita recibir información y enviar órdenes con suficiente continuidad.
NOAA explica que el tether de un ROV transporta comandos desde la superficie y devuelve datos, incluido vídeo en directo. WHOI describe el sistema Jason/Medea con fibra óptica reforzada que lleva potencia y órdenes y devuelve datos e imágenes en vivo.
Eso no significa «latencia cero», «4K garantizado» ni «flujo sin interrupciones». El rendimiento depende de la arquitectura, la codificación, la longitud del enlace, los equipos y el estado del sistema. Lo importante es que un enlace físico puede ofrecer mucha más capacidad y previsibilidad que la mayoría de enlaces inalámbricos submarinos para teleoperación visual.
4. Alimentación por cable: posible, no universal
Algunos ROV industriales y científicos reciben energía desde superficie. Esto permite sostener operaciones prolongadas sin depender exclusivamente de la energía almacenada a bordo, y puede alimentar propulsores, iluminación e instrumentación.
Pero no todos los tethers llevan potencia. Blue Robotics, por ejemplo, comercializa Fathom Tether con pares trenzados destinados a comunicaciones; además ofrece un tether de alta potencia para una arquitectura específica con alimentación desde superficie. Es un buen ejemplo de por qué no se debe generalizar una característica de un cable concreto a todos los ROV.
Por tanto, «ROV con cable» no equivale automáticamente a «autonomía energética ilimitada». Hay que comprobar la arquitectura eléctrica real, límites de tensión/corriente, longitud, pérdidas, seguridad y capacidad del sistema de superficie.
5. El cable también crea problemas
Arrastre hidrodinámico: la corriente ejerce fuerza sobre el vehículo y sobre toda la longitud de cable expuesta. En inmersiones largas o con corriente, el tether puede convertirse en una parte dominante de la carga que debe vencer el ROV.
Gestión física: hace falta desplegar, recoger y mantener el cable sin torsiones, bucles, cortes ni roces excesivos. Algunos sistemas necesitan carrete, winch o tether management system.
Riesgo de enganche: pilotes, hélices, redes, vegetación, restos y estructuras pueden atrapar el tether. La ruta de entrada y salida forma parte de la planificación de misión.
Radio de operación: el alcance geométrico está condicionado por la longitud disponible y por cómo se gestiona el cable; más longitud no equivale automáticamente a más libertad.
Efecto de corriente: un cable grueso, pesado o con flotabilidad inadecuada puede aumentar mucho el esfuerzo de los propulsores. Por eso existen tethers delgados y de flotabilidad aproximadamente neutra o ligeramente positiva según diseño.
Tabla de decisión: qué aporta el tether y qué compromete
| Aspecto | Qué hace | Ventaja | Compromiso / validación |
|---|---|---|---|
| Control en tiempo real | Enlace físico directo entre superficie y ROV | Teleoperación continua y predecible | Cable limita geometría y debe gestionarse |
| Vídeo / datos | Cobre, fibra u otras arquitecturas según sistema | Puede soportar flujos altos y múltiples sensores | Capacidad y latencia dependen del sistema; no hay cifra universal |
| Alimentación | Disponible en algunas arquitecturas | Reduce dependencia de batería a bordo | No todos los tethers llevan potencia; exige diseño eléctrico específico |
| Gestión / recuperación | Miembros de resistencia y sistemas de cubierta según diseño | Puede ayudar a gestionar y, en ciertos sistemas, a contingencias | No asumir que el tether sirve para izar el ROV |
| Arrastre | Área de cable expuesta a corriente | — | Aumenta carga sobre propulsores y puede dominar inmersiones largas |
| Enganche | Cable atraviesa entorno físico | — | Pilotes, redes, vegetación y estructuras condicionan ruta y maniobra |
| Alternativas sin cable | Acústica, óptica, RF especializada, autonomía AUV | Mayor libertad geométrica en ciertos usos | Ancho de banda, alcance, latencia, alineación o autonomía cambian el tipo de misión |
6. Un ejemplo concreto: Fathom Tether, sin convertirlo en estándar universal
Blue Robotics documenta dos variantes Fathom para aplicaciones ROV: una estándar de 7,6 mm con cuatro pares trenzados y una Slim de 4,0 mm con un par. El fabricante declara flotabilidad neutra en agua dulce, ligeramente positiva en agua salada, resistencia de trabajo de 35 kgf y resistencia de rotura de 155 kgf.
Estas cifras son útiles para entender cómo un fabricante equilibra diámetro, resistencia y arrastre. No deben transformarse en «los cables ROV miden 4–8 mm» ni en una regla de recuperación: WHOI, por ejemplo, opera tethers y umbilicales de dimensiones y cargas muy diferentes en Jason/Medea.
Las especificaciones del tether deben leerse siempre junto con el vehículo, la misión y el procedimiento de lanzamiento/recuperación.
7. Cable, acústica y vehículos sin cable no son tecnologías rivales simples
Un AUV puede trabajar sin tether porque ejecuta una misión con autonomía a bordo. NOAA señala que los AUV almacenan datos y pueden completar misiones preplanificadas sin control directo continuo desde superficie.
Las comunicaciones acústicas permiten telemetría y comandos sin cable en determinados sistemas, pero con compromisos de ancho de banda, latencia y fiabilidad de canal. La comunicación óptica submarina puede aportar tasas altas a distancias más cortas y en condiciones favorables de agua y alineación.
Por eso la pregunta no es «¿por qué seguimos usando cable si existe inalámbrico?», sino «¿qué necesita esta misión: teleoperación continua, vídeo, alta tasa de datos, energía desde superficie, movilidad sin tether o autonomía?».
8. ¿El tether sirve para recuperar el ROV?
A veces puede contribuir, pero no debe presentarse como una recuperación garantizada. Algunos tethers incluyen miembros de resistencia y puntos de alivio de tensión; determinados sistemas contemplan cargas mecánicas concretas.
Sin embargo, un cable de comunicaciones no es automáticamente una eslinga de izado. Tirar de un tether fuera de sus límites puede dañar conductores, conectores, penetradores o el propio vehículo.
En sistemas grandes, la recuperación puede depender de umbilicales armados, winches, A‑frames, vehículos intermedios o procedimientos específicos. WHOI distingue, por ejemplo, entre el cable armado hacia Medea y el tether neutro que conecta Medea con Jason.
9. Qué comprobar en un tether antes de operar
Función: ¿lleva solo datos, datos y potencia, fibra óptica, pares de cobre u otra combinación?
Longitud y arrastre: ¿qué corriente y distancia están previstas, y cómo cambia el drag con el cable desplegado?
Flotabilidad: ¿neutral, positiva o negativa en el tipo de agua donde operará?
Resistencia y bend radius: ¿qué cargas y radios de curvatura permite el fabricante?
Gestión: ¿se maneja a mano, con carrete, winch o TMS? ¿qué procedimiento evita enganches?
Recuperación: ¿el fabricante autoriza una carga mecánica de contingencia o existe un punto dedicado de recuperación?
Conectores y penetradores: ¿son compatibles con profundidad, ciclos y arquitectura eléctrica?
Mantenimiento: ¿cómo se inspeccionan abrasión, cortes, aplastamientos, entrada de agua y terminales?
10. Qué artículo leer después
Para clasificación profunda entre ROV, USV y AUV: `rov-usv-auv-diferencias-drones-acuaticos`.
Para entender tipos y usos del ecosistema: `drones-acuaticos-tipos-usos`.
Para límites reales de sistemas sin cable: `drones-acuaticos-sin-cable-realidad-limites`.
Para decidir plataforma por misión: `como-elegir-dron-acuatico-rov-usv`.
Para comparar el salto físico aire ↔ agua: `drones-vs-rovs-diferencias`.
Conclusión
El cable de un ROV no es simplemente una desventaja ni una reliquia. Puede ser el elemento que hace posible el control continuo, el vídeo y los datos en tiempo real y, en algunas arquitecturas, la alimentación desde superficie.
Su precio técnico es real: arrastre, gestión física, radio de trabajo, riesgo de enganche y logística. La ingeniería del tether consiste precisamente en equilibrar esas ventajas y compromisos para la misión concreta.
Preguntas frecuentes
¿Por qué muchos ROV llevan cable?
Porque el tether permite enviar órdenes y devolver datos de forma continua; en algunas arquitecturas también transporta potencia. A cambio introduce arrastre, gestión física y riesgo de enganche.
¿El cable alimenta siempre al ROV?
No. Algunos sistemas reciben potencia desde superficie y otros llevan batería a bordo. Hay que verificar la arquitectura concreta.
¿Puede un ROV funcionar sin cable?
Existen vehículos híbridos y soluciones inalámbricas especializadas, pero quitar el tether cambia comunicaciones, energía, control y autonomía. Un AUV sin tether es una arquitectura distinta.
¿La radio funciona bajo el agua?
Puede usarse en sistemas especializados, pero el agua —especialmente la salada— atenúa fuertemente muchas radiofrecuencias habituales. Por eso acústica, óptica o cable son más adecuados según el caso.
¿El sonar sustituye al tether?
No. Sonar es un sensor acústico; el tether es un enlace físico de comunicaciones/gestión y, a veces, potencia. Resuelven problemas diferentes.
¿Se puede recuperar un ROV tirando del cable?
Solo si el sistema y el fabricante contemplan esa carga y procedimiento. Un tether no debe tratarse universalmente como cable de izado.
¿Un cable más fino siempre es mejor?
No. Reduce arrastre, pero puede ofrecer menos conductores, potencia o margen mecánico. El diámetro forma parte de un compromiso de diseño.
¿Qué ventaja tiene la fibra óptica?
Puede transportar gran cantidad de datos a larga distancia con baja pérdida, pero forma parte de una arquitectura completa que también debe resolver potencia, resistencia mecánica, conectores y manejo.
Sigue leyendo
- ROV, USV y AUV: diferencias entre los principales drones acuáticos
- Drones acuáticos sin cable: realidad, límites y falsas promesas
- Drones acuáticos: tipos, usos y cómo elegir la plataforma adecuada
- Cómo elegir un dron acuático, ROV o USV: empieza por la misión
- Drones vs. ROV: qué cambia realmente cuando pasamos del aire al agua
Fuentes verificadas
- NOAA Ocean Exploration — Remotely Operated Vehicles (ROVs). Consulta: 2026-09-11. Definición de ROV tethered; comandos desde superficie, retorno de datos/vídeo y ejemplo de cable con potencia y señales.
- NOAA Ocean Exploration — Remotely Operated Vehicle Seirios. Consulta: 2026-09-11. Ejemplo de arquitectura donde el cable proporciona potencia y transferencia de datos; estabilización de sistema de dos cuerpos.
- NOAA Ocean Exploration — Autonomous Underwater Vehicles. Consulta: 2026-09-11. Diferencia conceptual con AUV sin tether y misión preplanificada.
- WHOI / NDSF — ROV Jason/Medea. Consulta: 2026-09-11. Cable reforzado de fibra óptica que lleva potencia/comandos y devuelve datos/vídeo; arquitectura de dos cuerpos.
- WHOI / NDSF — Jason Capabilities / Specifications. Consulta: 2026-09-11. Ejemplos documentados de tether neutro y umbilical armado; demuestra que no existe una geometría universal.
- WHOI — Underwater Fiber Optics — Jason. Consulta: 2026-09-11. Ejemplo histórico/primario de fibra para comandos/datos y cobre para potencia; diferencia entre cable armado y tether ligero.
- Nature Reviews Electrical Engineering — Underwater acoustic communications. Consulta: 2026-09-11. Limitaciones de RF submarina y compromisos del canal acústico: ancho de banda, propagación lenta, multitrayecto y Doppler.
- Telecommunication Systems — Underwater communication technologies: a review. Consulta: 2026-09-11. Contexto técnico de RF, acústica y óptica submarina; evita absolutos sobre 'radio imposible'.
- Blue Robotics — Fathom ROV Tether — specifications. Consulta: 2026-09-11. Solo especificaciones propias: 4.0/7.6 mm, flotabilidad, resistencia y pares trenzados.
- Blue Robotics — High-Power Tether for BlueROV2 / OTPS. Consulta: 2026-09-11. Ejemplo de tether de alta potencia específico; demuestra que alimentación por cable depende de arquitectura concreta.
0 comentarios