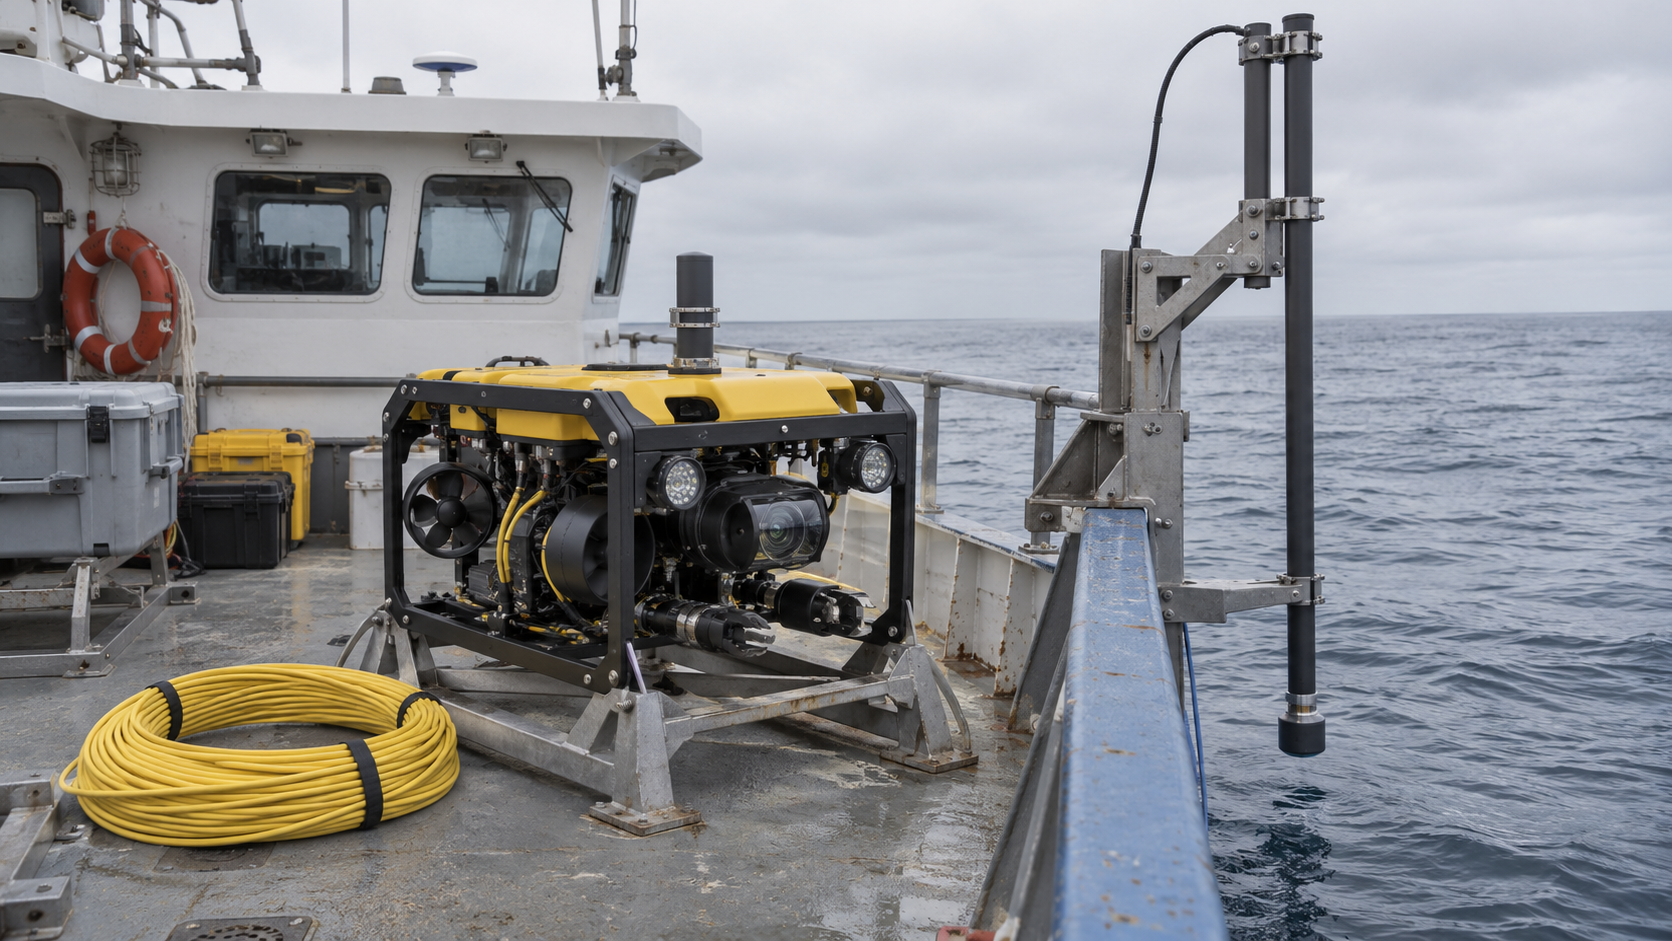
Ilustración generada con IA (ChatGPT) para El Blog del Dron. No representa un equipo comercial concreto.
La embarcación puede aparecer bien situada en el mapa mientras el ROV se desplaza varios metros por debajo y hacia un lado. El GPS de superficie marca dónde está su antena. Las señales de los satélites no permiten al receptor convencional fijar su posición bajo el agua. Para poner al vehículo sumergido en el mapa hace falta otra medición. [F1]
Lo que sabes con un cable y un sensor de profundidad
El cable permite controlar el ROV y recibir vídeo o telemetría, según el equipo. Su longitud desplegada no indica la distancia en línea recta ni la dirección del vehículo. El cable puede curvarse, quedar flojo o desviarse con la corriente. Del mismo modo, un sensor de presión puede dar una estimación de la profundidad, pero no dice si el vehículo se ha desplazado al este o al oeste. [F2]
Eso puede bastar para seguir visualmente una estructura conocida. Si el objetivo es volver otro día al mismo punto, saber cómo de profundo estaba el ROV resulta insuficiente.
Cómo funciona el posicionamiento acústico USBL
Un sistema USBL (ultra-short baseline) suele llevar un cabezal acústico bajo la embarcación y un transpondedor en el vehículo. En una configuración habitual, el cabezal emite una señal y el transpondedor responde. El sistema estima la distancia a partir del tiempo de viaje de la señal y calcula la dirección a partir de cómo llega la respuesta a los receptores del cabezal. [F3]
El resultado inicial es una posición relativa al cabezal, no unas coordenadas del mapa. Para convertirla en coordenadas hace falta saber dónde está el cabezal y hacia dónde apunta la embarcación, y el software debe incorporar esos datos.
Si la señal acústica se interrumpe, queda un hueco en la trayectoria. Unir los puntos a ambos lados con una línea no demuestra que el ROV siguiera ese camino.
Qué aporta un DVL y qué no
Un DVL, o corredera Doppler, puede estimar la velocidad del vehículo respecto al fondo cuando mantiene una referencia acústica válida sobre él. Combinada con información de orientación, esa velocidad permite estimar cuánto se ha desplazado el ROV desde una posición anterior. El DVL mide velocidad, no posición. Al integrar esa velocidad durante un recorrido, el error de la estimación puede acumularse si no se corrige con una referencia externa. Si pierde la referencia al fondo, deja de proporcionar esa medición de velocidad respecto al fondo. [F4]
| Dato disponible | Qué permite saber | Qué no da por sí solo |
|---|---|---|
| GPS en superficie | Posición de la antena | Posición del ROV sumergido |
| Sensor de presión | Profundidad estimada | Posición horizontal |
| USBL | Posición del ROV respecto al cabezal acústico | Coordenadas en el mapa sin una referencia de superficie |
| DVL con referencia al fondo | Velocidad respecto al fondo | Latitud y longitud |
Cómo dejar constancia de un hallazgo
En una inspección ilustrativa, el piloto encuentra una marca en una estructura sumergida. Para facilitar que otra persona vuelva al lugar, el registro puede reunir la hora del vídeo, la profundidad, la posición estimada del ROV y una referencia visible, como el lado de la estructura que se grabó. Si en ese tramo se perdió el seguimiento acústico, se indica en lugar de sustituirlo por las coordenadas de la embarcación.
La distinción que conviene conservar en el informe es «posición del vehículo» frente a «posición de la plataforma de superficie». Si solo conoces la segunda, nómbrala como tal.
Para distinguir las funciones de comunicación y posicionamiento, consulta para qué sirve el cable de un ROV.
Sigue leyendo
- Por qué muchos drones acuáticos usan cable: qué hace realmente el tether
- Sonar en ROV y drones acuáticos: qué muestra realmente
- Cómo se usan los ROV para revisar barcos, cascos y zonas sumergidas
Fuentes y referencias
- F1 — NOAA Institutional Repository. Scientific Challenges and Present Capabilities in Underwater Robotic Vehicle Design and Navigation for Oceanographic Exploration Under-Ice. 2020, Remote Sensing; autores no verificados. https://repository.library.noaa.gov/view/noaa/65510/noaa_65510_DS1.pdf. Consulta: 2026-11-16. Verificado en el texto del PDF (Barker et al., Remote Sensing 2020, 12(16):2588; sección 3, «Under Ice Navigation»): afirma que el GPS no funciona bajo el agua, por lo que hacen falta métodos de navegación alternativos, como balizas acústicas, estima por navegación (dead reckoning) y DVL con seguimiento del fondo. No explica el motivo físico de que las señales de los satélites no lleguen bajo el agua; es una revisión centrada en vehículos bajo hielo.
- F2 — NOAA National Ocean Service. What is the difference between an AUV and a ROV?. fecha de actualización no visible en la página. https://oceanservice.noaa.gov/facts/auv-rov.html. Consulta: 2026-11-16. Verificado: un ROV está conectado a un operador en el barco por cables que transmiten señales de mando y control, y puede llevar cámara, focos y sonar. No dice expresamente que el cable transmita vídeo o telemetría. Lo que se afirma sobre el cable curvado o flojo y el sensor de presión es razonamiento del autor, no figura en esta fuente.
- F3 — Sonardyne. What is a USBL and how does it work?. fecha no verificada. https://www.sonardyne.com/products-knowledge-base/what-is-a-usbl-and-how-does-it-work/. Consulta: 2026-11-16. Verificado en la página: un USBL consta de un transceptor, normalmente en un mástil bajo el barco, y un transpondedor o respondedor en el fondo o en un ROV, AUV o UUV; el transceptor emite un pulso, el transpondedor responde, el tiempo hasta detectar la respuesta se convierte en distancia y los ángulos los mide una matriz de transductores del transceptor; para calcular la posición hacen falta distancia y ángulo. Es información de un fabricante. Las frases sobre convertir esa posición en coordenadas del mapa son explicación del artículo y no se atribuyen a esta página.
- F4 — Teledyne Marine (RD Instruments). Pioneer Doppler Velocity Log (DVL) Guide, 150, 300 and 600 kHz. julio de 2025 (P/N 95B-6104-00). https://www.teledynemarine.com/en-us/support/SiteAssets/RDI/Manuals%20and%20Guides/Pioneer/Pioneer_DVL_Guide.pdf. Consulta: 2026-11-16. Verificado en el texto del PDF: el DVL mide su velocidad sobre el fondo (bottom track) además de la velocidad respecto al agua y de las corrientes; al usar esas velocidades para navegar, los errores de sesgo se acumulan y el error total crece con el tiempo; si pierde el fondo hay que volver a adquirirlo. No verificado: la formulación exacta de que la medición de velocidad respecto al fondo «deja de proporcionarse» sin referencia.
0 comentarios