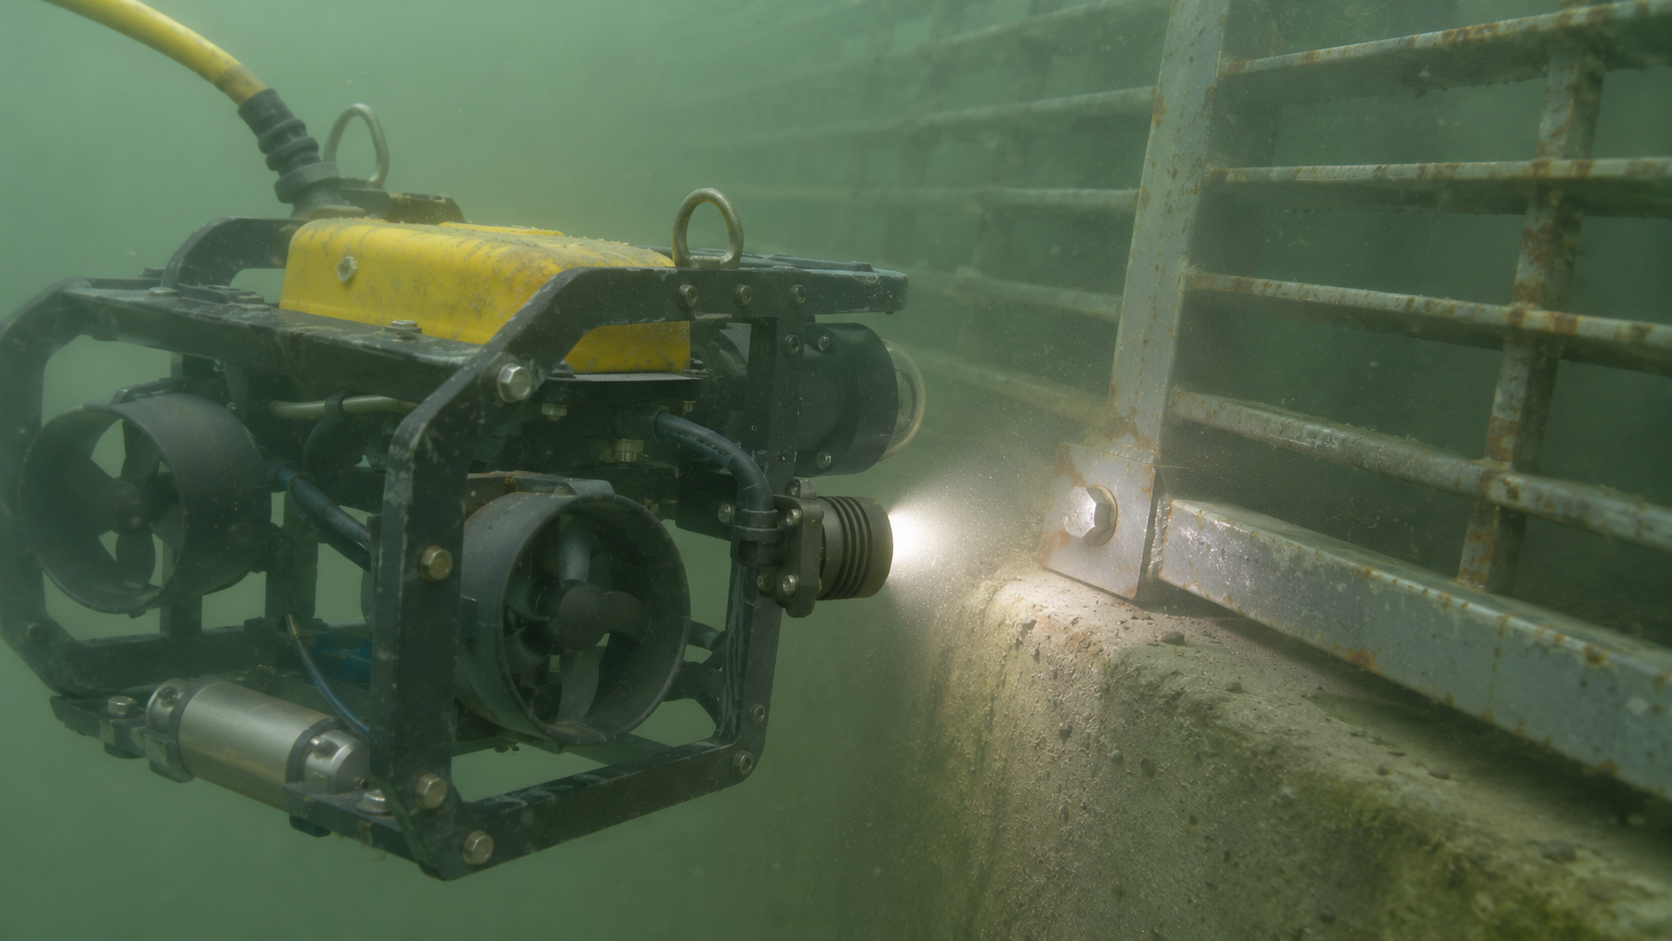
Ilustración generada con IA (ChatGPT) para El Blog del Dron. No documenta una inspección real.
Una cámara 4K puede grabar con mucho detalle las partículas que flotan delante de un ROV y, en el mismo plano, no permitir distinguir el borde de una junta. Para una inspección, la pregunta es qué detalle puede verificar otra persona al revisar la grabación.
La resolución del archivo no es la nitidez de la escena
Bajo el agua, la luz del foco tiene que llegar hasta el objeto y parte de la luz reflejada debe volver a la cámara. En ese recorrido, el agua absorbe y dispersa luz. Además, una parte de la iluminación se dispersa hacia el objetivo antes de llegar al objeto. Esa retrodispersión, también llamada backscatter, puede verse como puntos brillantes o como un velo que reduce el contraste. Si los bordes de una pieza apenas se distinguen, aumentar la resolución de grabación no recupera por sí solo ese contraste. [F1][F2]
Esto tampoco vuelve irrelevante al 4K. Si el agua permite ver el objeto, la imagen está enfocada y el movimiento no borra el detalle, la resolución adicional puede dar margen para ampliar una zona al revisar el vídeo. Pero un plano cercano y estable a menor resolución puede servir mejor para responder a una pregunta concreta que un plano general en 4K.
Qué cambiar antes de subir la potencia de los focos
- Reduce la distancia cuando sea viable. Un plano más cercano acorta el recorrido de la luz y hace que la pieza ocupe más encuadre. Conserva también un plano general que permita situarla.
- Prueba otra posición de luz. Con el foco junto al objetivo, parte de la luz puede iluminar las partículas que aparecen justo delante de la cámara. Separar el foco del objetivo u orientarlo de otra manera puede reducir esa iluminación directa de la columna de agua. El resultado depende de la geometría y de las condiciones. [F1][F2]
- Comprueba el plano antes de marcharte. Detén el movimiento cuando puedas, deja unos segundos de imagen estable y revisa si el detalle buscado se distingue a tamaño de revisión. Si no se ve, anota la limitación.
Un ejemplo de lo que sí puede decir el vídeo
Imagina que el encargo consiste en comprobar si una de las fijaciones de una rejilla está presente. Una primera pasada muestra la rejilla entera, pero el agua turbia no deja distinguir las fijaciones. Una segunda pasada combina un plano general con uno cercano y estable de la esquina inferior. Si en ese segundo plano se distingue la cabeza de la fijación, puedes documentar que es visible en ese punto. No puedes concluir solo por esa imagen que esté bien apretada.
Si una fijación queda oculta, la conclusión es «no verificable en esta grabación», no «falta la fijación». Si además se pide medir una abertura, hace falta una referencia de escala en una geometría adecuada o un sistema de medición calibrado. El tamaño en píxeles no equivale a milímetros por sí solo.
Un vídeo útil deja claro qué se inspeccionó, dónde está el elemento y qué quedó sin verificar. La resolución es un dato más, no el criterio de aceptación.
Si quieres saber qué otras evidencias puede recoger un vehículo durante una inspección, consulta cómo se usan los ROV para revisar barcos y estructuras sumergidas y qué muestra realmente el sonar de un ROV.
Sigue leyendo
- Cómo se usan los ROV para revisar barcos, cascos y zonas sumergidas
- Sonar en ROV y drones acuáticos: qué muestra realmente
- Por qué muchos drones acuáticos usan cable: qué hace realmente el tether
Fuentes y referencias
- F1 — Jules S. Jaffe (Scripps Institution of Oceanography) / The Oceanography Society. Underwater Optical Imaging: The Design of Optimal Systems. Oceanography, vol. 1, n.º 2, pp. 40-41, DOI 10.5670/oceanog.1988.09; publicado en línea el 2 de octubre de 2015 (sección «Review and Comment»). Datos bibliográficos comprobados en la página. https://tos.org/oceanography/article/underwater-optical-imaging-the-design-of-optimal-systems. Consulta: 2026-11-16. Datos bibliográficos comprobados (Oceanography, vol. 1, n.º 2, pp. 40-41). En la página solo se lee el primer párrafo: la dispersión de la luz en el volumen de agua común al campo de visión de la cámara y a la iluminación suele limitar el contraste, y en otros casos la potencia que llega al sensor puede ser demasiado pequeña para detectarse (sistema limitado por potencia). El texto completo (PDF) no se ha leído.
- F2 — Hao, Y.; Yuan, Y.; Zhang, H.; Zhang, Z. / Remote Sensing (MDPI). Underwater Optical Imaging: Methods, Applications and Perspectives. 2024-10-11, Remote Sens. 16(20), 3773, DOI 10.3390/rs16203773. https://www.mdpi.com/2072-4292/16/20/3773. Consulta: 2026-11-16. Verificado en la página (resumen): la revisión clasifica dieciocho métodos de imagen óptica submarina en dos grupos, basados en hardware y basados en software, con la teoría, las características y las aplicaciones de cada uno, y trata los retos actuales. El texto completo no se pudo abrir: no se ha comprobado en él el modelo de formación de imagen (componente directa, dispersión hacia delante y retrodispersión) ni una clasificación por iluminación activa o pasiva.
0 comentarios