Ilustración generada con IA (ChatGPT) para El Blog del Dron; representación editorial de un entorno submarino de baja visibilidad, no documenta una misión real ni una pantalla de sonar real.
Respuesta corta: qué es un sonar submarino
Un sonar activo emite energía acústica, recibe los ecos que regresan desde objetos, fondo o interfaces y transforma propiedades como tiempo de viaje, intensidad y dirección en datos. La representación puede parecer una imagen, un perfil, una nube o una batimetría, pero no es una fotografía tomada con luz. [F1][F2]
El principio central de esta guía es: un sonar no es una cámara que funciona en agua turbia. Produce evidencia acústica que debe interpretarse. El paso correcto es retorno acústico → posible objetivo → interpretación → confirmación → acción.
Del pulso al dato: qué está midiendo realmente
En un sistema activo, el transductor emite un pulso. El sonido se propaga por el agua, interactúa con el fondo o un objeto y una parte de la energía vuelve como eco. El tiempo de ida y vuelta permite estimar rango cuando se conoce adecuadamente la velocidad del sonido; la intensidad y la geometría del haz aportan información adicional. [F1][F4]
La velocidad y trayectoria del sonido no son constantes universales: temperatura, salinidad y presión influyen en la velocidad, y gradientes como una termoclina pueden refractar o degradar el dato. NOAA muestra incluso ejemplos de side-scan corrompidos por una termoclina. [F9][F10]
El fondo también importa. Pendiente, rugosidad, material y orientación cambian cuánto sonido vuelve al sensor. Por eso dos zonas con tonos distintos pueden reflejar diferencias de geometría, sedimento, ángulo o procesamiento, no necesariamente dos materiales inequívocamente identificados. [F7][F8]
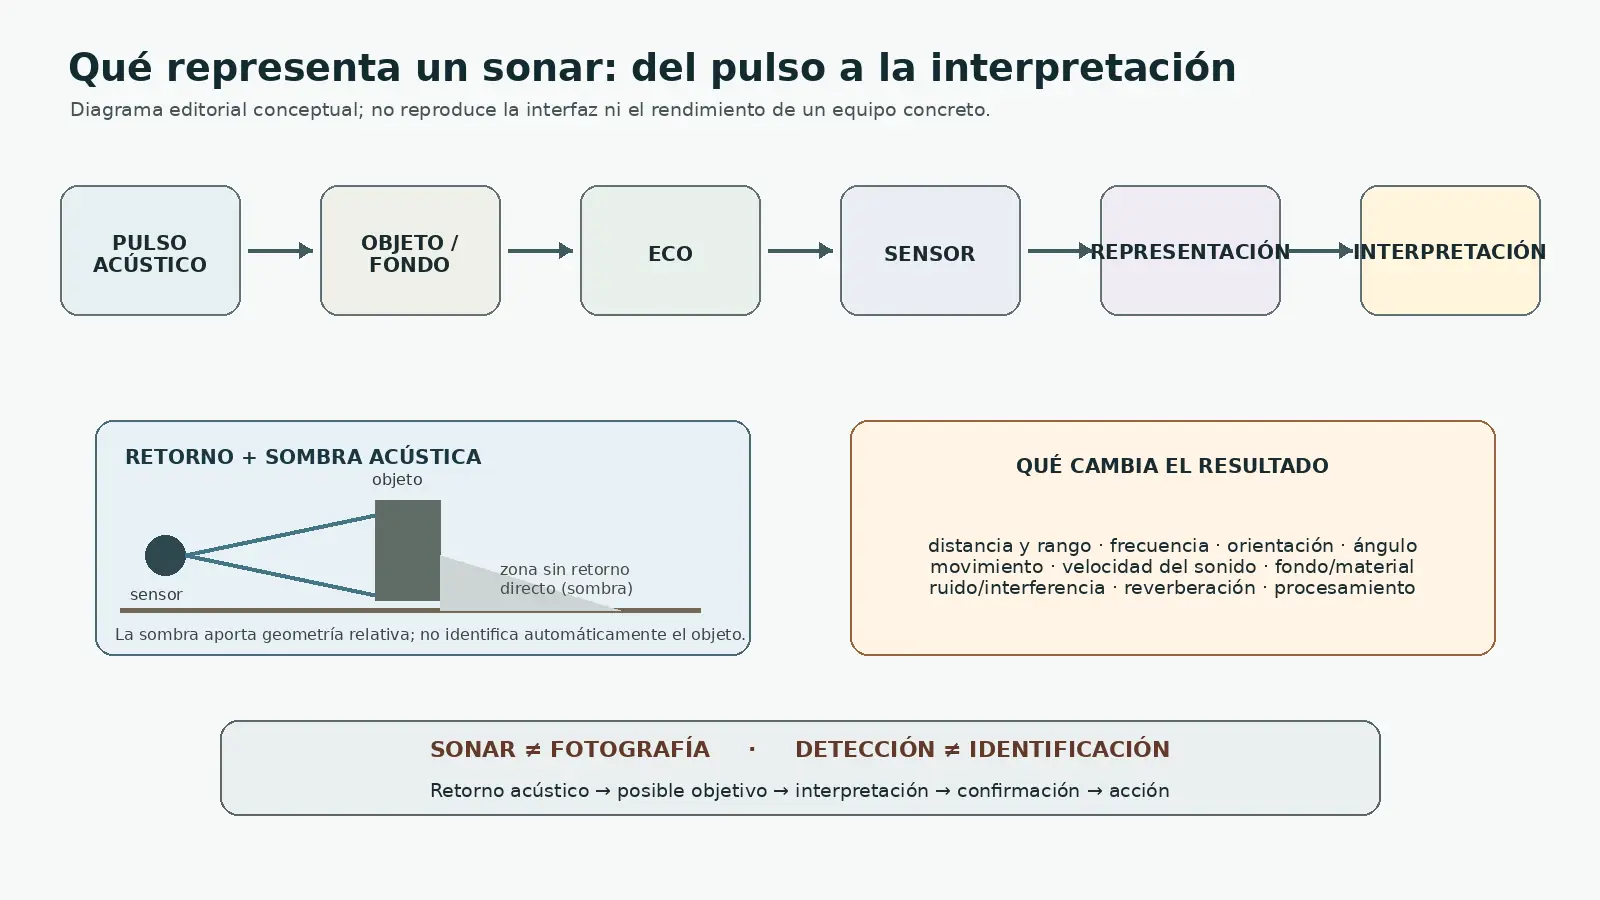
Infografía generada con IA (ChatGPT) para El Blog del Dron a partir de documentación de NOAA, USGS y WHOI; no simula una interfaz comercial ni un sonograma real.
Sonar no es una sola tecnología
| Tecnología | Dato principal | Puede ayudar a | Límite clave |
|---|---|---|---|
| Ecosonda / single-beam | Uno o pocos haces, normalmente orientados hacia fondo/columna | Profundidad bajo la plataforma, perfiles, detección acústica según sistema | No produce por sí sola una imagen lateral detallada del fondo; cobertura estrecha |
| Multibeam echosounder | Muchos haces en abanico; tiempos de viaje + backscatter | Batimetría 3D, relieve, obstáculos, objetos y a veces columna de agua | Resolución/cobertura dependen de profundidad, frecuencia, geometría, movimiento y velocidad del sonido |
| Side-scan sonar | Backscatter lateral de franjas del fondo; retorno y sombra | Buscar objetos, caracterizar textura/relieve aparente, cubrir áreas | La mayoría no da batimetría directa; imagen depende de dirección, rango, altura y sombras |
| Forward-looking / imaging sonar | Ecos multihaz hacia delante con actualización rápida | Conciencia situacional, obstáculos, aproximación, inspección en baja visibilidad | Aspecto 'video-like' no lo convierte en cámara; identificación sigue condicionada por geometría/resolución/operador |
| Scanning / profiling sonar | Barridos mecánicos o sectoriales desde una posición/plataforma | Geometría de estructuras, perfiles, modelos/mediciones según sistema | Requiere estabilidad, posicionamiento y metodología adecuados; no todos los ROV lo llevan |
Frecuencia, alcance y resolución: un compromiso, no una regla mágica
En términos generales, sistemas y configuraciones de mayor frecuencia pueden ofrecer más detalle a distancias menores, mientras frecuencias menores pueden favorecer alcance. Pero el resultado real depende de potencia, apertura, ancho de banda, procesamiento, absorción, fondo, agua y geometría; «más frecuencia siempre es mejor» es una simplificación falsa. [F3][F6]
NOAA ilustra ese compromiso en side-scan: cita 50–100 kHz para franjas grandes con menor resolución y 500 kHz–1 MHz para áreas menores con más detalle. Esa relación pertenece al contexto explicado por NOAA, no es una tabla universal para cualquier imaging sonar. [F3]
Los fabricantes confirman que incluso dentro de una familia el compromiso cambia. Tritech ofrece un Gemini dual en el que 720 kHz se orienta a mayor alcance y 1200 kHz a inspección detallada a menor rango; Kongsberg permite elegir frecuencia según profundidad y modo en el EM 2040C MKII. Son especificaciones de esos equipos, no leyes de rendimiento para todos los sonares. [F21][F22]
Sonar y cámara responden preguntas diferentes
Una cámara registra radiación óptica. Su utilidad submarina cae con poca luz, turbidez, partículas, backscatter óptico y distancia. El sonar utiliza sonido, que se propaga mucho más lejos que la luz en el agua, y puede seguir aportando rango y geometría cuando la imagen óptica pierde contraste. [F10]
Esa ventaja no elimina los problemas: el sonar tiene resolución finita, lóbulos/haz, sombras, reverberación, ruido, dependencia del ángulo y de la propagación. Un imaging sonar puede ofrecer una representación de actualización rápida que un fabricante denomine «video-like», pero sigue siendo información acústica. [F23]
Por eso son complementarios. El sonar puede encontrar o guiar hacia un contacto en baja visibilidad; una cámara puede aportar color, textura y rasgos ópticos cuando la distancia/visibilidad lo permiten. En inspecciones importantes, ambos pueden formar parte de una cadena que termina en medición o verificación especializada.
Qué significan retorno y sombra acústica
Un objeto que sobresale puede producir un retorno fuerte en la cara iluminada acústicamente y una zona detrás a la que el pulso no llega directamente: la sombra acústica. La relación entre retorno y sombra puede ayudar a interpretar relieve, forma y altura relativa. [F5][F8]
Pero una sombra no es una silueta fotográfica perfecta. Cambia con dirección de observación, altura del sensor y geometría. USGS advierte que el aspecto de las formas depende de la dirección de mirada y que cañones o pendientes pueden quedar ocultos o producir cambios tonales ambiguos. [F7]
Además, los mosaicos y sonogramas pueden contener artefactos de rango, ganancia, líneas de navegación, mar, agua y procesamiento. En trabajo hidrográfico profesional se aplican controles y correcciones precisamente porque una imagen cruda no equivale a una representación neutra del fondo. [F6]
Plataforma y sensor: ROV, AUV y USV no significan lo mismo
Un sonar puede ir en un buque, towfish, ROV, AUV, USV u otra plataforma, pero la plataforma condiciona altura, estabilidad, navegación, cobertura, proximidad y logística. NOAA enumera explícitamente ROV y AUV entre las plataformas posibles. [F2]
MBARI ofrece un ejemplo claro de especialización: su AUV de cartografía lleva simultáneamente multibeam, dos side-scan y un sub-bottom profiler. El multibeam produce batimetría; los side-scan, imágenes de intensidad de reflexión; el sub-bottom, estructura bajo el sedimento. Que todos sean acústicos no los hace intercambiables. [F11]
Un ROV pequeño puede montar imaging sonar si carga útil, potencia, interfaces y geometría lo permiten; no debe asumirse que cualquier ROV admite cualquier sonar. Fabricantes como Blueprint, Tritech y Teledyne publican compatibilidades y especificaciones propias que varían por modelo. [F20][F21][F23]
Pregunta de misión → evidencia acústica → verificación
| Pregunta de misión | Dato acústico que podría ayudar | Qué puede indicar | Qué NO demuestra | Verificación posterior |
|---|---|---|---|---|
| ¿Hay un objeto o relieve sobre el fondo? | Side-scan, multibeam o imaging sonar según escala/geometría | Retorno, sombra, altura/forma relativa, posición aproximada o batimetría | Que el objeto sea exactamente lo que parece o cuál sea su estado | Repetir pasada/ángulo; multibeam; cámara/ROV; inspección o muestreo si procede |
| ¿Cómo es el fondo? | Multibeam + backscatter; side-scan para textura acústica | Profundidad, pendiente, rugosidad relativa y cambios de backscatter | Composición material inequívoca solo por tono/intensidad | Ground-truth: vídeo, muestras, datos geológicos u otros sensores |
| ¿Hay un obstáculo delante de un ROV/AUV/USV? | Forward-looking/imaging sonar | Contacto/rango/dirección compatible con obstáculo | Identidad, material o seguridad absoluta de la ruta | Maniobra/procedimiento del sistema, nuevos ángulos, navegación y cámara si es útil |
| ¿Qué ocurre en un casco, pilote o estructura? | Imaging/scanning/multibeam cercano | Geometría, presencia de objetos, pérdida de sección aparente o relieve según sensor | Causa, gravedad estructural o diagnóstico de corrosión por imagen acústica sola | Inspección visual/táctil, medición específica, NDT y técnico competente |
| ¿Dónde está un objeto sumergido? | Side-scan para cobertura; multibeam/imaging para desarrollo del contacto | Posible objetivo y localización de interés | Identificación inequívoca o recuperabilidad | ROV/cámara/buzo u otro sensor; confirmar coordenadas y planificar acceso |
| ¿Hay una persona/objeto compatible en una búsqueda subacuática? | Side-scan/imaging sonar según entorno y fase | Contacto acústico compatible que merece investigación | Que sea la persona buscada; estado; identidad; posibilidad de recuperación | Confirmación por equipo SAR/forense con ROV, buzos u otros medios; recuperación como fase separada |
| ¿Puede verse algo con agua ópticamente turbia? | Imaging/forward-looking sonar puede seguir aportando ecos | Rango y geometría acústica aunque la cámara pierda contraste | Resultado perfecto, fotografía equivalente o identificación automática | Interpretación entrenada + cámara cuando mejore visibilidad + segundo ángulo/sensor |
Búsqueda subacuática y SAR: localizar, confirmar y recuperar son fases distintas
Primero hay que separar dos problemas. Una persona en superficie pertenece a una búsqueda superficial/aérea/marítima, donde pueden intervenir observación visual, cámaras, embarcaciones y otros medios. Una persona u objeto sumergido plantea una búsqueda subacuática, con propagación acústica, fondo, corrientes, profundidad y acceso como variables específicas.
Una cámara térmica aérea no debe presentarse como método para localizar directamente a una persona sumergida bajo el agua. La termografía remota sobre masas de agua se utiliza para temperatura de la superficie; no aporta una base técnica para prometer visión térmica a través del agua hacia un objetivo sumergido. [F25]
Side-scan y otros sonares sí se utilizan en búsquedas subacuáticas. Una revisión forense documenta su integración con buzos y ROV y advierte que vegetación excesiva o fondo irregular pueden impedir discernir un cuerpo. Un estudio controlado con proxies encontró que terreno, tamaño, frecuencia, ancho de barrido y estado del objetivo influyen en la detectabilidad. [F14][F15]
Los casos operacionales también muestran la cadena correcta. Cambridge Fire documentó una búsqueda coordinada con side-sonar en agua de visibilidad casi nula. Chattanooga describió puntos de interés obtenidos con side-scan antes de nuevas inmersiones. En agosto de 2026, Mercer Island Police informó de una búsqueda en la que datos de teléfono redujeron el área, side-scan y ROV ayudaron a localizar, y la recuperación fue posterior. [F17][F18][F19]
Estos casos demuestran uso operacional, no una tasa universal de éxito. Un contacto compatible con una persona no identifica inequívocamente a esa persona. Localizar un posible objetivo ≠ confirmar identidad ≠ acceder ≠ recuperar o rescatar. La interpretación, la seguridad de buzos/ROV, el posicionamiento y el procedimiento de la autoridad responsable siguen siendo decisivos.
Infraestructura, arqueología y ciencia: el sonar como evidencia, no diagnóstico
En infraestructura, imaging/scanning sonar puede documentar geometría de pilotes, muros, túneles o cascos cuando la visibilidad óptica es pobre. Sin embargo, una discontinuidad o relieve acústico no determina por sí solo la causa, gravedad o integridad estructural. La conclusión puede requerir cámara, medición, ensayo no destructivo o especialista.
En arqueología y patrimonio sumergido, NOAA documenta el uso combinado de side-scan, multibeam y magnetómetro para localizar y caracterizar naufragios. La detección remota orienta la investigación; la interpretación histórica y la identificación requieren contexto y, a menudo, verificación adicional. [F13]
En ciencia y cartografía, multibeam puede producir batimetría y backscatter; side-scan aporta textura acústica; AUV cercanos al fondo pueden aumentar el detalle respecto a sistemas montados en superficie. [F4][F11][F12]
Artefactos, ruido y movimiento: por qué el operador importa
El sonar recibe ecos de una escena física compleja. Movimiento de la plataforma, cabeceo/rolido, altura, orientación, cambios de ganancia, interferencias, fauna, sedimento suspendido, prop wash, termoclinas y reverberación pueden alterar la representación. NOAA exige reducir el rango efectivo cuando las condiciones degradan parte de la franja de side-scan. [F6]
El procesamiento puede mejorar legibilidad, pero también introduce decisiones. USGS documenta correcciones por patrón de haz, variación con rango y artefactos entre líneas. Una imagen sonar limpia no debe confundirse con dato sin procesar ni con una fotografía objetiva. [F7][F8]
Por eso la formación del operador y el procedimiento importan: seleccionar rango/frecuencia, mantener geometría de adquisición, reconocer artefactos, repetir desde otro ángulo y decidir cuándo un contacto merece verificación son parte del trabajo.
Conclusión: de «ver algo» a saber qué demuestra el dato
El sonar es especialmente valioso cuando la pregunta es acústica: ¿a qué rango hay un obstáculo?, ¿qué relieve tiene el fondo?, ¿dónde aparece un contacto?, ¿qué geometría puede inferirse?, ¿qué zonas merecen una inspección más cercana?
Su límite aparece cuando la pregunta exige identidad, material, causa, estado o diagnóstico que el eco no contiene de forma inequívoca. En esos casos, la salida del sonar es evidencia para interpretar y priorizar, no la conclusión final.
El criterio práctico es mantener la cadena completa: retorno acústico → posible objetivo → interpretación → confirmación → acción. En SAR subacuático, esa disciplina evita confundir búsqueda con localización, localización con identificación y localización con recuperación.
Preguntas frecuentes
¿Qué es un sonar submarino?
Un sistema que utiliza sonido para obtener información bajo el agua. En sonar activo, un transductor emite pulsos y analiza los ecos para estimar rango y representar propiedades del fondo, objetos o columna de agua.
¿Qué «ve» un sonar?
En sentido estricto, no ve con luz: mide ecos acústicos. Según el sistema puede representar distancia, dirección, intensidad de backscatter, profundidad, geometría o cambios en la columna de agua.
¿Sonar es lo mismo que una cámara?
No. La cámara registra información óptica; el sonar registra energía acústica reflejada. Sus imágenes pueden parecer visuales, pero contienen información y artefactos diferentes.
¿Funciona en agua turbia?
Puede seguir siendo útil cuando la turbidez reduce mucho la visión óptica porque usa sonido, no luz. Eso no garantiza un resultado perfecto: propagación, fondo, rango, orientación, ruido y resolución siguen limitándolo.
¿Qué diferencia hay entre side-scan y multibeam?
Side-scan se orienta principalmente a representar intensidad de backscatter lateral y objetos/textura del fondo; la mayoría de sistemas side-scan no proporciona batimetría directa. Multibeam emite muchos haces y se usa para medir batimetría y backscatter. Existen variantes y sistemas híbridos, por lo que hay que revisar el equipo concreto.
¿Puede un ROV llevar sonar?
Sí, muchos ROV pueden integrar imaging, scanning u otros sonares si el diseño, carga útil, potencia, comunicaciones y software lo permiten. No todos los ROV admiten todos los sistemas.
¿Puede un sonar encontrar una persona bajo el agua?
Puede detectar un contacto compatible en determinadas condiciones y se utiliza profesionalmente en búsquedas subacuáticas, pero no existe garantía universal. Fondo irregular, vegetación, orientación, tamaño, frecuencia y otros factores pueden ocultar o confundir el objetivo.
¿Puede utilizarse para buscar buceadores desaparecidos?
Sí, el sonar forma parte del conjunto de herramientas de algunas unidades de búsqueda subacuática, junto con ROV, cámaras, navegación y buzos. Detectar un contacto no confirma automáticamente que sea el buceador buscado.
¿Sonar permite identificar un objeto?
A veces la forma, sombra y contexto permiten una interpretación fuerte, pero detección y reconocimiento no equivalen siempre a identificación inequívoca. Para decisiones críticas puede requerirse otro ángulo, multibeam, cámara, ROV, buzo o inspección física.
¿Por qué aparecen sombras en una imagen sonar?
Porque un objeto puede bloquear el pulso y dejar detrás una zona sin retorno directo. La sombra aporta pistas sobre relieve y geometría, pero cambia con el ángulo y no debe interpretarse como una silueta fotográfica exacta.
Sigue leyendo
- Cómo se usan los ROV para revisar barcos, cascos y zonas sumergidas
- Por qué muchos drones acuáticos usan cable: qué hace realmente el tether
- Cómo elegir un dron acuático, ROV o USV: empieza por la misión
- ROV, USV y AUV: diferencias entre los principales drones acuáticos
- Drones acuáticos: tipos, usos y cómo elegir la plataforma adecuada
Fuentes y referencias
- F1 — NOAA Ocean Service. What is sonar?. actualizado 2024-06-16. https://oceanservice.noaa.gov/facts/sonar.html. Consulta: 2026-09-11. Fundamento de sonar activo/pasivo: emisión, eco, intensidad, tiempo de vuelo, rango/orientación.
- F2 — NOAA Ocean Exploration. Sonar. actualizado 2023-07-11. https://oceanexplorer.noaa.gov/technology/sonar/. Consulta: 2026-09-11. Tipos de sonar, plataformas posibles (ROV, AUV, buque, towfish/glider) y selección según objetivo.
- F3 — NOAA Ocean Exploration. Side-Scan Sonar. actualizado 2023-06-28. https://oceanexplorer.noaa.gov/technology/sonar-side-scan/. Consulta: 2026-09-11. Side-scan, backscatter, frecuencia/alcance/resolución como compromiso específico y limitación para batimetría.
- F4 — NOAA Ocean Exploration. Multibeam Sonar. actualizado 2023-06-28. https://oceanexplorer.noaa.gov/technology/sonar-multibeam/. Consulta: 2026-09-11. Multibeam: batimetría, backscatter, columna de agua, dependencia de velocidad del sonido y resolución/distancia.
- F5 — NOAA Office of Coast Survey. Hydrographic Survey Equipment — Side Scan Sonars. consultado 2026-09-11. https://nauticalcharts.noaa.gov/learn/hydrographic-survey-equipment.html. Consulta: 2026-09-11. Side-scan para búsqueda/detección de objetos, sombras y uso complementario con single/multibeam.
- F6 — NOAA Office of Coast Survey. Hydrographic Surveys Specifications and Deliverables 2022 — Side Scan Sonar. 2022. https://nauticalcharts.noaa.gov/publications/docs/standards-and-requirements/specs/HSSD_2022.pdf. Consulta: 2026-09-11. El rango efectivo depende de condiciones, fondo, escala, altura y sistema; influencias ambientales pueden degradar retornos; contactos se desarrollan/verifican con otros datos.
- F7 — USGS. U.S. Geological Survey Open-File Report 94-152 — GLORIA mosaic interpretation. 1994; página consultada 2026-09-11. https://pubs.usgs.gov/of/1994/of94-152/gloriamos.html. Consulta: 2026-09-11. La imagen side-scan no es fotografía; dirección de mirada, sombras y artefactos condicionan interpretación.
- F8 — USGS. Methods — Remote Sensing, OFR 2010-1332. 2010. https://pubs.usgs.gov/of/2010/1332/htmldocs/methods-rs.html. Consulta: 2026-09-11. Backscatter depende de pendiente, rugosidad y sedimento; explicación de sombras acústicas y ambigüedad tonal.
- F9 — NOAA Ocean Service. How far does sound travel in the ocean?. actualizado 2024-06-16. https://oceanservice.noaa.gov/facts/sound.html. Consulta: 2026-09-11. Propagación y refracción; temperatura y presión afectan velocidad/recorrido del sonido.
- F10 — Woods Hole Oceanographic Institution. Acoustics. consultado 2026-09-11. https://www.whoi.edu/ocean-learning-hub/ocean-topics/ocean-tech/acoustics/. Consulta: 2026-09-11. Sonido viaja mucho más lejos que luz en agua; velocidad varía con temperatura, salinidad y presión.
- F11 — MBARI. Seafloor Mapping AUV. consultado 2026-09-11. https://www.mbari.org/technology/seafloor-mapping-auv/. Consulta: 2026-09-11. Ejemplo operacional: AUV con multibeam, dos side-scan y sub-bottom profiler; cada sensor produce datos distintos.
- F12 — MBARI. Mapping Sur Ridge. consultado 2026-09-11. https://www.mbari.org/know-your-ocean/revealing-the-secrets-of-sur-ridge/mapping-sur-ridge/. Consulta: 2026-09-11. AUV de mapeo usa varios sonares y mejora resolución al operar más cerca del fondo.
- F13 — NOAA Ocean Exploration. Surveying the Seafloor, Past and Present. 2023. https://www.oceanexplorer.noaa.gov/explorations/23svyatoy-nikolai/features/surveying-seafloor/surveying-seafloor.html. Consulta: 2026-09-11. Arqueología submarina: side-scan, multibeam y magnetómetro como sensores complementarios.
- F14 — Schultz, J. J. et al. / Forensic Science International. Detecting submerged objects: The application of side scan sonar to forensic contexts. 2013-09-10. https://www.sciencedirect.com/science/article/pii/S0379073813003022 DOI: 10.1016/j.forsciint.2013.05.032. Consulta: 2026-09-11. Búsqueda forense acuática: integrar sonar con buzos/ROV; vegetación y fondo irregular pueden impedir discernir un cuerpo; localizar no equivale a recuperar.
- F15 — Healy, C. A. et al. / Journal of Forensic Sciences. Detecting submerged bodies: controlled research using side-scan sonar to detect submerged proxy cadavers. 2015-05. https://pubmed.ncbi.nlm.nih.gov/25684166/ DOI: 10.1111/1556-4029.12671. Consulta: 2026-09-11. Estudio controlado con proxies: terreno, tamaño, frecuencia, ancho de barrido y descomposición afectan detectabilidad; vegetación/terreno irregular son limitaciones.
- F16 — Santa Clara County Sheriff's Office. Underwater Search Unit. consultado 2026-09-11. https://sheriff.santaclaracounty.gov/bureaus/support-services/special-enforcement-division/underwater-search-and-rescue-team. Consulta: 2026-09-11. Uso profesional documentado de side-scan, sonar/navegación, cámaras y ROV por una unidad pública de búsqueda subacuática.
- F17 — Cambridge Fire Department. Members of the Cambridge Fire Dive Rescue Team participated in the Search for a Missing Person. 2024-02-13. https://www.cambridgema.gov/cfd/news/detail?path=%2Fsitecore%2Fcontent%2Fhome%2Fcfd%2Fnews%2F2024%2F02%2Funderwatersearchcharlesriver12feb2024. Consulta: 2026-09-11. Caso operacional público: búsqueda subacuática coordinada con side-sonar en agua de visibilidad casi nula; prioridad de seguridad de buzos.
- F18 — City of Chattanooga Fire Department. First responders locate drowning victim. 2024-04-14. https://chattanooga.gov/stay-informed/latest-news/first-responders-locate-drowning-victim. Consulta: 2026-09-11. Caso operacional: búsqueda superficial y subsuperficial separadas; side-scan generó puntos de interés antes de inmersiones y recuperación.
- F19 — Mercer Island Police Department. Missing Person Investigation on Lake Washington. 2026-08-13. https://www.mercerisland.gov/police/page/missing-person-investigation-lake-washington. Consulta: 2026-09-11. Caso reciente documentado: datos de teléfono redujeron área; side-scan + ROV localizaron; recuperación fue una etapa posterior.
- F20 — Blueprint Subsea. Oculus — Multibeam Imaging Sonar. consultado 2026-09-11. https://www.blueprintsubsea.com/oculus/. Consulta: 2026-09-11. Solo especificaciones propias: familia 375 kHz–3 MHz, rangos y resoluciones según modelo; demuestra que frecuencia/rango/resolución dependen del equipo.
- F21 — Tritech. Gemini 1200ikd Multibeam Imaging Sonar. consultado 2026-09-11. https://www.tritech.co.uk/products/gemini-1200ikd. Consulta: 2026-09-11. Solo especificaciones propias: 720 kHz para mayor alcance y 1200 kHz para detalle a menor rango en ese equipo dual.
- F22 — Kongsberg Maritime. EM 2040C MKII Multibeam echosounder. consultado 2026-09-11. https://www.kongsberg.com/what-we-do/ocean-space/seafloor-mapping/em/EM2040C-MkII/. Consulta: 2026-09-11. Solo especificaciones propias: selección de frecuencia según profundidad/resolución en ese sistema; evita universalizar 'más frecuencia = mejor'.
- F23 — Teledyne Marine. BlueView 2D & 3D Sonar. consultado 2026-09-11. https://www.teledynemarine.com/brands/blueview?ProductLineID=86. Consulta: 2026-09-11. Solo capacidades propias: imaging sonar en ROV/AUV/superficie y uso en baja o nula visibilidad; no se toma como evidencia universal de eficacia.
- F24 — Sonardyne. Vigilant — Forward Looking Sonar. consultado 2026-09-11. https://www.sonardyne.com/product/vigilant/. Consulta: 2026-09-11. Solo capacidad propia: ejemplo de forward-looking sonar para navegación/conciencia situacional en USV.
- F25 — NASA NTRS. Determination of water surface temperature based on the use of Thermal Infrared Multispectral Scanner data. 1992-09-01. https://ntrs.nasa.gov/citations/19930040054. Consulta: 2026-09-11. La termografía aérea sobre agua se usa para temperatura de la superficie del agua; no fundamenta detección directa de personas sumergidas.
0 comentarios