Publicado originalmente: 21/09/2026 · Última revisión técnica: 11/09/2026
Antes de comprar un dron acuático, define la misión y verifica el sistema completo: entorno, profundidad, comunicaciones, sensores, recuperación, mantenimiento, soporte y coste total.
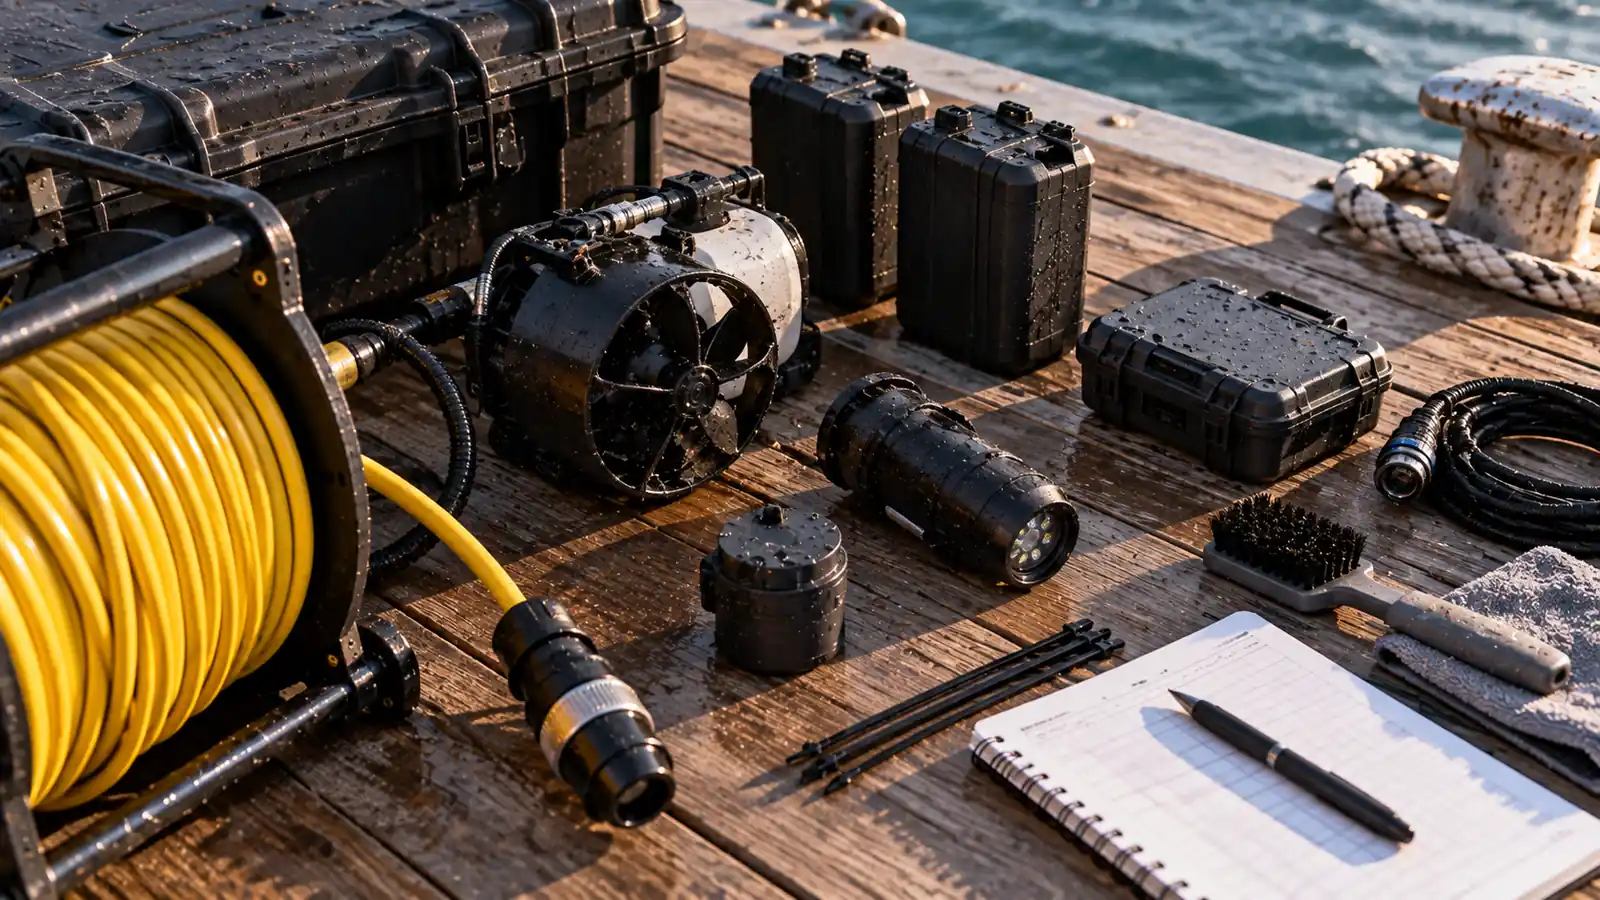
Ilustración generada con IA (ChatGPT) para El Blog del Dron; representación editorial de preparación y selección de equipamiento marino, no documenta una compra ni una operación real concreta.
La compra empieza antes de mirar modelos
La primera pregunta no es “¿qué dron acuático compro?”, sino “¿qué necesito observar, medir o hacer, y en qué entorno?”. Un vehículo con una cifra de profundidad mayor, más megapíxeles o más horas anunciadas puede ser peor compra si no resuelve la misión, no puede recuperarse con seguridad o exige accesorios que no habías presupuestado.
La secuencia útil es: qué quiero hacer → dónde → profundidad o distancia → corriente/oleaje/visibilidad → dato necesario → comunicaciones y posicionamiento → recuperación → mantenimiento y soporte → presupuesto total → familia de plataforma y configuración.
“Dron acuático” es un término paraguas coloquial. Un ROV trabaja sumergido y normalmente se controla desde superficie mediante tether; un USV/ASV trabaja en superficie y puede ser remoto o ejecutar misiones preprogramadas; un AUV realiza misiones submarinas sin control humano continuo en tiempo real. Para una clasificación más profunda, consulta ROV, USV y AUV: diferencias entre los principales drones acuáticos y Drones acuáticos: tipos, usos y cómo elegir la plataforma adecuada, porque aquí la clasificación solo sirve para comprar con criterio.
Las preguntas que deberías responder antes de mirar modelos
¿Cuál es el resultado final: vídeo de inspección, localización de un objeto, medida de profundidad, mapa, muestra, lectura ambiental o intervención física?
¿El objetivo está en superficie, suspendido en la columna de agua, en una estructura sumergida o en el fondo?
¿Qué profundidad máxima tiene realmente el lugar y qué margen operacional exige el procedimiento?
¿Qué distancia horizontal y área hay que cubrir, y desde dónde se lanzará y recuperará el sistema?
¿Hay corriente, oleaje, viento superficial, vegetación, cabos, estructuras o tráfico que compliquen tether y recuperación?
¿La visibilidad permite cámara óptica o hace falta investigar sonar? ¿Necesitas ver, medir distancia, obtener batimetría o detectar objetos?
¿Necesitas control en tiempo real, vídeo en directo o basta una misión autónoma con datos recuperados después?
¿Cómo sabrás dónde está la plataforma y cómo volverá si pierde navegación, energía o comunicación?
¿Qué accesorios son obligatorios para entregar el dato: luces, sonar, DVL, posicionamiento acústico, sonda ambiental, manipulador, reel o software?
¿Quién mantiene el equipo, qué repuestos se consiguen, cuánto tarda el soporte y qué ocurre con software/hardware legacy?
¿Qué necesitas transportar: vehículo, tether, reel, topside, baterías, cargadores, estuches, ordenador, herramientas y repuestos?
¿Cuál es el coste total de poner el sistema en el agua de forma repetible, no solo el precio de la caja principal?
Tabla de compra: del requisito a la señal de alerta
| Necesidad | Pregunta que hacer | Especificación que comprobar | Posible señal de alerta |
|---|---|---|---|
| Inspección visual sumergida | ¿A qué distancia podré trabajar del objetivo con visibilidad real? | Cámara, óptica, iluminación, control de posición, tether | Solo destaca megapíxeles y no documenta vídeo/óptica/luces |
| Trabajo en profundidad | ¿Qué profundidad exige la misión y todos los accesorios comparten rating? | Depth rating por configuración y componentes; tether; recuperación | “Profundidad máxima” sin especificar configuración o accesorios |
| Agua turbia | ¿Necesito identificar visualmente o detectar/localizar? | Tipo de sonar, rango, frecuencia, integración y dato exportado | Presenta sonar como sustituto universal de cámara |
| Corriente | ¿Puede mantener control con tether y payload reales? | Empuje/control, configuración de thrusters, tether/drag; límites documentados | Usa solo velocidad máxima para prometer trabajo con corriente |
| Área extensa / superficie | ¿Necesito recorrer superficie o trabajar bajo ella? | USV/ASV, autonomía, comunicaciones, navegación, payload | Vende un ROV por profundidad cuando el dato está en superficie |
| Navegación submarina | ¿Necesito posición repetible o solo orientación/depth hold? | IMU/INS, DVL, profundidad, USBL/LBL, integración | Llama “GPS submarino” a cualquier sensor |
| Autonomía | ¿Cuánto dura con mi payload y margen de recuperación? | Batería, consumo, swap, carga, condiciones de cifra nominal | “Hasta X horas” presentado como duración garantizada |
| Tether | ¿Qué longitud útil, drag, reel y strain relief necesito? | Longitud, diámetro, flotabilidad, radio de curvatura, conectores | Metros de cable vendidos como alcance sin compromisos |
| Agua salada | ¿Qué mantenimiento exige cada inmersión? | Manual, materiales, enjuague, conectores, juntas, consumibles | “Marino” o “waterproof” usado como “sin mantenimiento” |
| Datos profesionales | ¿Qué archivo/medida debo entregar y validar? | Formatos, timestamps, telemetría, exportación, calibración/procesamiento | Promete “mapas/mediciones” sin explicar sensor y flujo de validación |
| Operación repetida | ¿Hay repuestos y soporte dentro de mi horizonte de uso? | Spares, garantía, servicio, lead time, software/firmware | No publica manuales, repuestos o política de soporte |
| Presupuesto | ¿Qué falta para entrar al agua y producir el dato? | Configuración completa: energía, tether, topside, sensores, estuches, software | Precio atractivo que excluye elementos indispensables |
Profundidad nominal: una clasificación de diseño, no una recomendación de misión
La profundidad nominal o depth rating indica hasta qué presión/profundidad está clasificada una configuración concreta según el fabricante. No significa que cualquier misión hasta ese número sea automáticamente prudente, alcanzable o productiva.
Antes de comprar, comprueba qué componentes comparten esa clasificación: enclosure, cámara, luces, penetradores, tether, conectores, sonar, manipulador y otros payloads pueden tener límites distintos. También confirma si el depth rating cambia con opciones. Blue Robotics, por ejemplo, documenta configuraciones BlueROV2 de 100 m o 300 m según los tubos; esa especificación pertenece a esas configuraciones, no a todos los ROV.
La profundidad tampoco describe corriente, longitud de tether desplegada, capacidad de recuperación, visibilidad ni soporte de superficie. VideoRay advierte en su material de operaciones profundas que el drag del tether por corriente puede convertirse en problema incluso a profundidades menores. Compra para el entorno completo, no para ganar una cifra.
Tether: no preguntes solo cuánto mide
En un ROV, el tether suele ser parte de comunicaciones y control; según la arquitectura también puede transportar energía u otras señales. NOAA describe los ROV como robots conectados a superficie por tether que recibe comandos y devuelve datos, incluido vídeo.
La longitud máxima ofertada no equivale a “alcance útil”. Blue Robotics advierte que desplegar cable de más añade drag y aumenta oportunidades de enganche. Diámetro, flotabilidad, resistencia, radio de curvatura, conectores, strain relief, reel/TMS y corriente importan tanto como los metros.
Pregunta qué incluye el precio: tether, spool/reel, interfaz topside, extensiones y protección de conectores. Verifica también si el tether está pensado para soportar cargas de recuperación. No presupongas que cualquier cable puede utilizarse como cabo de izado.
Comunicaciones y navegación: bajo el agua no compres pensando como si fuera un dron aéreo
Para un ROV con tether, la conexión física permite control y vídeo/datos en tiempo real. Un AUV, en cambio, ejecuta una misión programada y puede utilizar comunicaciones acústicas u otros enlaces de capacidad más limitada; WHOI distingue precisamente ROV tethered de AUV free-swimming.
GNSS es extremadamente útil en superficie, pero no debe asumirse como solución de posicionamiento continuo cuando el vehículo está sumergido. Si necesitas posición submarina, investiga arquitectura de navegación: IMU/INS, DVL, sensor de profundidad, posicionamiento acústico (por ejemplo USBL/LBL) y cómo se integran.
Un DVL no es un “GPS submarino”: Teledyne lo define como sensor acústico que mide movimiento relativo al fondo o a la columna de agua. Pregunta qué ocurre cuando no hay bottom lock, qué datos registra el sistema y qué precisión/metodología exige tu entregable.
Cámara, iluminación y sonar resuelven problemas distintos
No compres una cámara por megapíxeles. Bajo el agua importan óptica, sensibilidad, rango dinámico, enfoque, compresión, estabilidad, distancia al objetivo, iluminación, partículas y turbidez. Más luz tampoco garantiza mejor imagen: iluminar partículas cercanas puede aumentar backscatter y reducir contraste.
El sonar no es una cámara que “ve a través del agua”. Emite energía acústica y analiza ecos. NOAA explica que un multibeam puede medir profundidades a partir del tiempo de viaje del sonido y producir cobertura de fondo; side-scan se usa para detectar/representar objetos y normalmente no sustituye por sí solo una medición de profundidad.
La pregunta de compra es “¿qué dato necesito?”. Si necesitas identificación visual de una grieta, cámara e iluminación pueden ser centrales. Si necesitas localizar una estructura en agua turbia, el sonar puede ser más útil. Si necesitas batimetría defendible, hay que evaluar sensor, posicionamiento, velocidad del sonido, geometría, calibración y procesamiento; comprar un sonar no produce automáticamente un levantamiento válido.
Autonomía: “hasta X horas” no es una promesa operacional
Los fabricantes suelen declarar autonomía bajo fórmulas como “up to” o distinguir uso normal y ligero. Es información útil para comparar arquitecturas, pero no debe convertirse en duración garantizada de una misión.
Consumo de thrusters frente a corriente, luces, sonar y payloads, temperatura, estado de batería, maniobras, lastre/flotabilidad, tiempo de tránsito y margen de recuperación cambian la energía disponible. Blue Robotics señala además que un ROV mal equilibrado o excesivamente flotante debe trabajar más para mantener posición/profundidad y reduce autonomía.
Pregunta por capacidad de batería, método y tiempo de cambio, cargadores, ciclos/vida útil, almacenamiento, restricciones de transporte y disponibilidad de packs de repuesto. Si el sistema admite alimentación por tether o arquitectura híbrida, verifica qué configuración concreta lo permite.
Corriente, oleaje y propulsión: la cifra de velocidad no basta
Una velocidad máxima en agua tranquila no responde a “¿podrá mantener posición junto a un pilote con corriente?”. Necesitas saber empuje, control lateral/vertical, estabilidad, flotabilidad, área frontal, drag del tether y cómo cambia todo con payloads.
No existe una regla universal que convierta una velocidad o un número de thrusters en una corriente máxima segura. Pide al fabricante documentación aplicable a tu configuración y, para trabajos críticos, valida el procedimiento en condiciones controladas antes de depender de él.
En un USV, oleaje, viento y estado de mar cambian navegación, estabilidad, sensor y recuperación. En un AUV, la energía para vencer corrientes compite directamente con alcance y duración. El entorno debe entrar en la especificación de compra.
Agua salada, mantenimiento y reparabilidad
“Waterproof” o una profundidad nominal no significan ausencia de mantenimiento. Deep Trekker prescribe limpieza después del despliegue y enjuague con agua dulce tras agua salada; Blueye hace lo mismo para vehículo y tether. Es una pista clara de que el entorno salino tiene coste operativo.
Antes de comprar, lee el manual de mantenimiento, no solo la ficha comercial. Comprueba O-rings/juntas, conectores, penetradores, thrusters, ventanas, consumibles, herramientas especiales, pruebas de estanqueidad y qué intervenciones puede hacer el usuario sin comprometer garantía.
La disponibilidad real de repuestos importa. Blue Robotics mantiene un catálogo de componentes y spares para BlueROV2; VideoRay publica soporte y avisa cuando plataformas legacy se acercan al final de soporte. El criterio general es verificable: pregunta por ciclo de soporte, lead times, reparación local/remota y compatibilidad futura, sin asumir que todas las marcas ofrecen el mismo modelo.
Software y datos: compra también el flujo de trabajo
El sistema puede depender de ordenador topside, aplicación, firmware, drivers, licencias, formatos de vídeo/datos y herramientas de exportación. Blue Robotics, por ejemplo, documenta BlueOS y Cockpit como partes del stack actual del BlueROV2 y mantiene rutas de actualización para hardware anterior.
Antes de comprar, confirma qué sistemas operativos soporta, si el software funciona sin Internet durante una misión, cómo se actualiza, qué pasa si una versión deja de soportarse, dónde se almacenan los datos y cómo se exportan. Para trabajo profesional, pregunta también por timestamps, telemetría, georreferenciación, metadatos y sincronización con sensores externos.
Un vídeo bonito que no conserva el dato que necesitas puede ser un mal entregable. Sensor, software, procesamiento y validación forman un único flujo.
Recuperación y logística: piensa en el peor final razonable
Antes de comprar define cómo lanzas, operas y recuperas el sistema desde el lugar real. Un ROV compacto puede seguir requiriendo reel, ordenador, baterías, cargadores, estuches y dos manos para gestionar tether; un sistema mayor puede exigir grúa, A-frame, embarcación o personal adicional.
Pregunta qué ocurre ante batería baja, tether enganchado, pérdida de propulsión, pérdida de enlace, corriente creciente o imposibilidad de volver al punto de lanzamiento. En AUV/USV, verifica failsafes, geofencing si existe, comportamiento ante pérdida de comunicación y método de localización/recuperación.
No confundas “transportable” con “operable por una sola persona”. El peso del vehículo es solo una parte de la logística.
Costes que no aparecen en el precio del vehículo
El precio del vehículo rara vez es el coste del sistema listo para misión. Según plataforma y objetivo, el presupuesto puede incluir tether y reel/TMS, baterías, cargadores, fuente de alimentación, ordenador/controlador topside, maletas, repuestos, herramientas, O-rings, penetradores, cables, sonar, DVL, posicionamiento acústico, sonda ambiental, manipulador, almacenamiento, software, formación, mantenimiento, transporte y servicio técnico.
También hay costes de tiempo: preparación, carga, enjuague post-sal, descarga de datos, mantenimiento, calibración, procesamiento y reparación. No hace falta inventar una cifra universal; sí hace falta pedir una lista de configuración completa y distinguir qué es obligatorio, opcional y recurrente.
Si una oferta parece barata, pregunta qué falta para realizar tu misión el primer día. El ejemplo de BlueROV2 es ilustrativo: su documentación separa opciones de tether, spool, luces, sonares, controlador y otros accesorios. VideoRay también documenta paquetes donde navegación, sonar, manipulador y tether forman configuraciones distintas. Eso no demuestra superioridad; demuestra por qué hay que comparar sistemas completos.
Cómo detectar una especificación comercial que necesita más preguntas
“300 m de profundidad”: ¿es el vehículo completo con todos los accesorios que comprarás? ¿qué procedimiento de recuperación existe a esa profundidad?
“8 horas de autonomía”: ¿bajo qué uso, batería, payload, corriente y temperatura? ¿es “hasta” y cómo cambia con luces/sonar?
“4K / muchos megapíxeles”: ¿qué aporta en turbidez, poca luz y distancia real de inspección? ¿qué bitrate, óptica y grabación existen?
“Alcance de 500 m”: ¿es tether físico, radio en superficie, enlace acústico, recorrido autónomo o distancia desde la estación? ¿qué limita la misión?
“Sonar incluido”: ¿qué tipo, frecuencia, rango, resolución, campo de visión, integración y dato exporta?
“Autónomo”: ¿qué tareas ejecuta sin intervención, qué sensores usa, qué failsafes tiene y cómo se recupera?
“Listo para trabajar”: ¿incluye batería, cargador, tether/reel, topside, software y almacenamiento? ¿qué falta para el entregable?
“Apto para agua salada”: ¿qué mantenimiento prescribe el manual, qué materiales/conectores usa y qué cobertura de garantía aplica?
Comprar más equipo del necesario también es un error
Una mayor profundidad nominal, sonar multihaz, DVL o posicionamiento acústico pueden ser imprescindibles para ciertas misiones y totalmente innecesarios para otras. Cada accesorio añade coste, integración, energía, peso, mantenimiento, formación y puntos de fallo.
Si solo necesitas inspección visual repetible a poca profundidad y buena visibilidad, quizá no necesites un stack de navegación complejo. Si debes mapear fondo en agua turbia o regresar a coordenadas con trazabilidad, una cámara por sí sola probablemente no resuelva el trabajo. El criterio es el dato y el procedimiento, no acumular tecnología.
Antes de pagar una opción, escribe qué requisito satisface, cómo verificarás que funciona y qué entregable mejora. Si no puedes responder, todavía no tienes una razón técnica para comprarla.
Conclusión: compra la misión completa, no la ficha técnica
Una compra responsable empieza por el resultado que necesitas y termina con una configuración que puedes lanzar, controlar, recuperar, mantener y soportar. Profundidad, autonomía, megapíxeles y alcance son datos de entrada, no veredictos.
Compara especificaciones del fabricante, pero pregunta por las condiciones detrás de cada número. Evalúa tether/comunicaciones, navegación, sensores, corriente/oleaje, energía, recuperación, agua salada, software, repuestos, garantía y coste total. Y si una capacidad crítica no está documentada, trátala como no verificada hasta obtener evidencia primaria.
Preguntas frecuentes
¿Qué revisar antes de comprar un ROV?
Define primero misión, profundidad, entorno, dato y recuperación. Después verifica depth rating de la configuración completa, tether, control/posicionamiento, cámara/sonar, energía, mantenimiento, repuestos, software, soporte y coste total.
¿Qué profundidad necesito?
La necesaria para tu misión con margen y con todos los componentes compatibles. No compres profundidad solo por tener una cifra mayor: la profundidad nominal no garantiza control, visibilidad, recuperación ni rendimiento en corriente.
¿Qué importancia tiene el tether?
En muchos ROV es la vía de control y datos y, según arquitectura, puede transportar energía. Longitud, diámetro, flotabilidad, drag, reel, conectores y riesgo de enganche condicionan la operación; más metros no equivalen automáticamente a más alcance útil.
¿Cámara o sonar?
Depende del dato. La cámara ofrece información óptica y puede sufrir mucho con turbidez o partículas. El sonar usa sonido y puede ayudar a detectar, medir o mapear según el tipo, pero no es una cámara ni todos los sonares producen el mismo dato.
¿Qué debo comprobar para usarlo en agua salada?
Materiales y depth rating no bastan: revisa el procedimiento de enjuague, mantenimiento de thrusters, tether, conectores y juntas, consumibles, almacenamiento y condiciones de garantía indicadas por el fabricante.
¿La autonomía anunciada es la autonomía real?
No necesariamente. Las cifras suelen depender de condiciones y carga. Corriente, propulsión, luces, sonar/payloads, temperatura, batería, equilibrio y margen de recuperación pueden reducir el tiempo útil.
¿Por qué importan repuestos y soporte?
Porque un conector, O-ring, thruster, tether o actualización de software puede detener el sistema. Comprueba disponibilidad, tiempos, documentación, reparabilidad y horizonte de soporte antes de depender del equipo.
¿Qué costes adicionales debo prever?
Según misión: tether/reel, baterías/cargadores, topside, estuches, repuestos, sensores, software, almacenamiento, formación, mantenimiento, transporte y servicio. Pide una configuración completa, no solo el precio del vehículo.
¿Cómo evito comprar más equipo del necesario?
Vincula cada accesorio a un requisito y entregable. Si no puedes explicar qué problema resuelve un sonar, DVL, USBL o manipulador y cómo validarás su resultado, todavía no hay una razón técnica suficiente para comprarlo.
Sigue leyendo
- Cómo elegir un dron acuático, ROV o USV: empieza por la misión
- Drones acuáticos: tipos, usos y cómo elegir la plataforma adecuada
- ROV, USV y AUV: diferencias entre los principales drones acuáticos
- Por qué muchos drones acuáticos usan cable: qué hace realmente el tether
- Drones acuáticos sin cable: realidad, límites y falsas promesas
- Drones vs. ROV: qué cambia realmente cuando pasamos del aire al agua
- Cómo cuidar un dron acuático después de usarlo en agua salada
- Usos profesionales de drones: del vuelo al entregable que realmente sirve
Fuentes y referencias
- NOAA Ocean Exploration — Remotely Operated Vehicles (ROVs). Consulta: 2026-09-11. Definición operacional de ROV: robot sumergible conectado por tether que transporta comandos y devuelve datos/vídeo.
- NOAA Ocean Exploration — Uncrewed Surface Vessels. Consulta: 2026-09-11. USV como plataforma de superficie; control remoto o misiones preprogramadas; autonomía no equivale a ausencia de intervención humana.
- WHOI — Underwater vehicles. Consulta: 2026-09-11. Diferencia funcional ROV/AUV/HROV: tether y control en tiempo real frente a misiones autónomas programadas.
- NOAA Ocean Service — Hydrographic Surveying. Consulta: 2026-09-11. Qué mide un multibeam y por qué el sonar/batimetría responden a necesidades distintas de una cámara.
- NOAA Office of Coast Survey — Hydrographic Survey Equipment. Consulta: 2026-09-11. Multibeam: profundidades y cobertura; side-scan: detección/imagen acústica sin asumir profundidad en todos los sistemas.
- NOAA Ocean Exploration — Multibeam Sonar. Consulta: 2026-09-11. Sonar usa pulsos acústicos y ecos; resolución/cobertura dependen de geometría y distancia, no es visión óptica.
- Blue Robotics — BlueROV2 product specifications. Consulta: 2026-09-11. Ejemplo documentado de cómo profundidad, tether, batería, luces y accesorios son opciones/configuraciones y no una única cifra de producto.
- Blue Robotics — BlueROV2 Buyer’s Guide. Consulta: 2026-09-11. Ejemplo primario de elección por profundidad, tether, iluminación, spool y accesorios; evidencia de que el sistema comprado excede al vehículo base.
- Blue Robotics — BlueROV2 User Operating Guide. Consulta: 2026-09-11. Gestión del tether: exceso de cable aumenta drag y oportunidades de enganche; la longitud nominal no equivale a alcance operacional libre de compromisos.
- Blue Robotics — Components and Spares. Consulta: 2026-09-11. Ejemplo primario de disponibilidad de repuestos, thrusters, O-rings, penetradores, tether y electrónica como criterio de propiedad.
- Blue Robotics — BlueROV2 Software Setup. Consulta: 2026-09-11. Ejemplo de dependencia de software, ordenador topside, sistema operativo y mantenimiento del stack de control.
- Deep Trekker — DTG3 Spec Sheet. Consulta: 2026-09-11. Ejemplo primario de depth rating, autonomía declarada “up to”, tether y garantía; el fabricante advierte que especificaciones pueden cambiar.
- Deep Trekker — Regular Maintenance. Consulta: 2026-09-11. Mantenimiento post-despliegue y agua salada como parte del coste/operación, no como detalle posterior a la compra.
- VideoRay — Mission Specialist Defender Product Data Sheet. Consulta: 2026-09-11. Ejemplo de plataforma configurable con cámara, sonar, DVL/GPS, USBL, manipuladores y otros accesorios; no todas las capacidades vienen implícitas en el vehículo.
- VideoRay — Mission Specialist Pro 5 Operator’s Manual. Consulta: 2026-09-11. El tether tiene tipos, diámetros y radios de curvatura específicos; su gestión y compatibilidad forman parte del sistema.
- VideoRay — Tech Support & Service Center. Consulta: 2026-09-11. Soporte, mantenimiento y disponibilidad de plataformas legacy pueden cambiar; comprobar ciclo de soporte antes de comprar.
- Teledyne Marine — DVLs (Doppler Velocity Logs). Consulta: 2026-09-11. Un DVL mide velocidad relativa al fondo o a la columna de agua mediante acústica; no es “GPS submarino”.
0 comentarios