Publicado originalmente: 28/09/2026 · Última revisión técnica: 11/09/2026
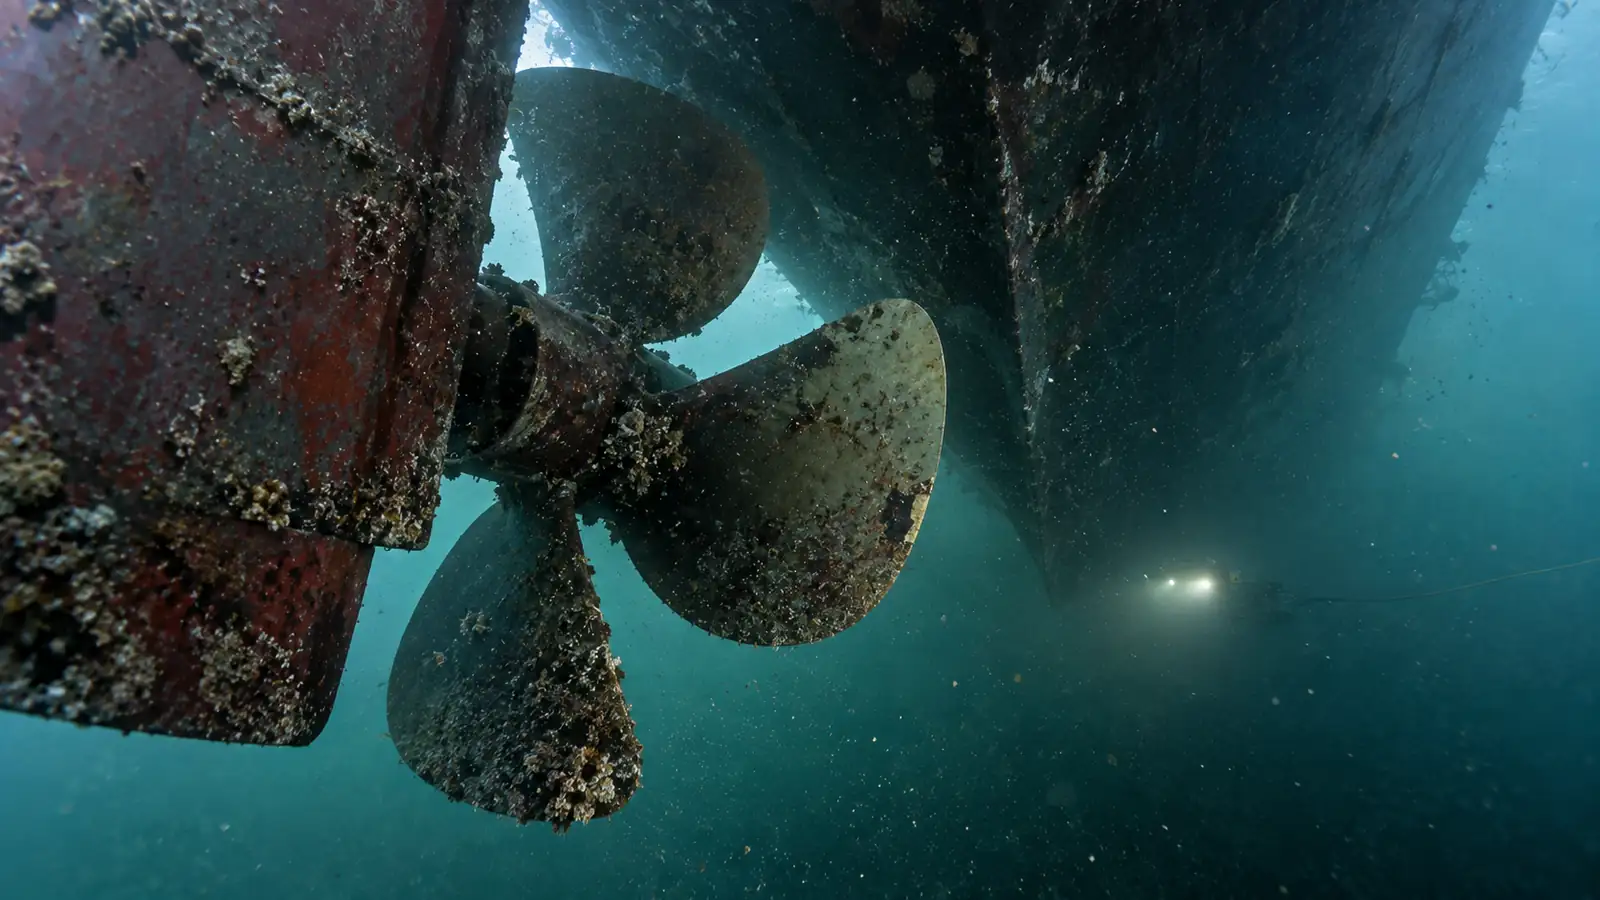
Ilustración generada con IA (ChatGPT) para El Blog del Dron; representación editorial de una inspección submarina, no documenta una operación real concreta.
Ver una anomalía no equivale a diagnosticar su causa ni certificar la estructura
Un ROV puede llevar ojos y sensores hasta un casco, una hélice, un pilote o una toma sumergida sin colocar necesariamente a una persona en ese punto. Su valor principal es adquirir evidencia: imagen, vídeo, sonar, posición y, cuando existe instrumentación adecuada, determinadas mediciones.
La cadena correcta es observación → documentación → localización de anomalía → medición cuando existe sensor y método adecuados → interpretación profesional → decisión o inspección formal cuando corresponda. Saltarse esos pasos convierte una herramienta de inspección en una fuente de falsa certeza.
Una mancha, deformación aparente o zona con biofouling puede justificar una revisión más profunda; no demuestra por sí sola corrosión estructural, espesor perdido, causa de fallo ni aptitud para servicio.
Qué puede revisar realmente un ROV
En un barco, la cámara puede documentar casco bajo la línea de flotación, recubrimientos visibles, biofouling, hélice, eje expuesto, timón, rope guards, ánodos visibles, tomas/descargas y rejillas de sea chests cuando son accesibles. Las guías de biofouling de IMO tratan precisamente muchas de estas zonas como áreas de inspección y nichos relevantes.
En infraestructura portuaria o civil puede recorrer pilotes, paramentos, rejillas, tomas, apoyos y objetos sumergidos. El objetivo no es acumular vídeo: es obtener cobertura trazable, saber qué zona se observó y conservar evidencia útil para quien debe interpretarla.
Tabla: del objetivo a la evidencia y al siguiente paso
| Objetivo | Sensor / dato | Qué puede mostrar | Qué NO demuestra por sí solo | Siguiente paso posible |
|---|---|---|---|---|
| Casco / biofouling | Cámara + iluminación; referencia de ubicación | Cobertura biológica visible, estado aparente del recubrimiento, objetos adheridos, zonas con contraste anómalo | Causa del deterioro, espesor residual, integridad estructural o especie exacta sin método adicional | Documentar posición; comparar con plan/inspecciones previas; escalar a especialista o medición si procede |
| Hélice / timón / eje visible | Cámara; sonar para orientación si visibilidad baja | Cabos/redes, biofouling, daños aparentes, piezas ausentes/deformadas visibles | Alineación, grietas internas, estado metalúrgico o aptitud para servicio solo por imagen | Parar maquinaria según procedimiento; registrar anomalía; evaluación técnica y ensayo/medición si procede |
| Tomas, descargas y sea chests | Cámara/iluminación; sonar según acceso | Obstrucciones visibles, fouling, rejilla dañada o elementos externos anómalos | Caudal interno, condición de tubería interior o funcionalidad completa | Verificar contra planos; inspección interna/funcional cuando sea necesaria |
| Pilotes / muelle | Cámara; sonar; escala o sensor de medición validado cuando aplique | Pérdida aparente de recubrimiento, fouling, objetos, geometría visible, zonas sospechosas | Capacidad portante, espesor o severidad estructural sin medición/metodología competente | Localizar y documentar; ingeniero define NDT, medición o reparación |
| Objeto perdido / cabo / red | Cámara; sonar de búsqueda/localización | Presencia y posición relativa del objeto, posible enganche y acceso | Que sea seguro retirarlo ni qué cargas/tensiones existen | Planificar recuperación separada con evaluación de riesgos |
| Agua turbia / espacio oscuro | Sonar + cámara/luces para confirmación cuando sea posible | Geometría acústica, obstáculos, distancia/rumbo relativo; óptica local cuando mejora la visibilidad | Color/textura óptica, material o diagnóstico automático a partir del eco | Usar sonar para navegar/localizar y cámara/otros ensayos para caracterizar cuando sea posible |
Caso 1: casco y biofouling
El biofouling es acumulación de organismos acuáticos sobre superficies sumergidas. IMO recomienda inspeccionar casco y nichos, registrar áreas revisadas y conservar soporte fotográfico/vídeo. NOAA también documenta inspecciones de cascos con buzos y ROV para detectar biofouling.
Una cámara puede mostrar cobertura visible y ayudar a comparar zonas. Sin embargo, el aspecto depende de iluminación, distancia, turbidez, color y orientación. La imagen no determina automáticamente la especie, el estado del sistema antiincrustante ni la consecuencia hidrodinámica exacta.
Si el propósito es un programa formal de biofouling, deben seguirse los criterios de inspección, clasificación, documentación y normativa aplicables, no una valoración improvisada a partir de capturas.
Caso 2: hélice y timón
Una aproximación visual puede detectar cabos, redes, objetos atrapados, fouling, bordes dañados o deformaciones aparentes. También puede documentar el estado visible de timón, eje y elementos próximos.
La seguridad domina esta misión. No se debe operar un ROV alrededor de hélices, thrusters, timones móviles, tomas activas u otra maquinaria con riesgo de movimiento o succión sin aislamiento, coordinación y procedimiento adecuados. Este artículo no sustituye el plan de seguridad del buque o instalación.
Una hélice que «parece bien» en vídeo no queda certificada. Vibraciones, alineación, grietas, cavitación previa, daño interno o tolerancias pueden exigir inspección y ensayos específicos.
Caso 3: pilotes, muelles y estructuras
En un pilote, el ROV puede recorrer la zona sumergida y documentar fouling, pérdida aparente de recubrimiento, objetos, juntas visibles y geometría superficial. Sonar puede ayudar a mantener conciencia espacial cuando el agua es turbia o la estructura produce sombras ópticas.
Si hace falta medir pérdida de sección, espesor, tamaño de grieta o desplazamiento, una imagen sin escala no basta. Se necesita un sensor o referencia de medición apropiada, calibración, geometría conocida y un procedimiento capaz de producir la incertidumbre requerida.
La interpretación estructural corresponde al profesional competente. El ROV aporta evidencia; no convierte automáticamente al operador en ingeniero ni al vídeo en informe estructural.
Caso 4: tomas de agua, descargas y zonas confinadas
Rejillas, sea chests, tomas y descargas son nichos relevantes porque pueden acumular fouling u obstrucciones y su geometría complica el acceso. Un ROV pequeño puede documentar el exterior cuando el espacio, corriente y tether lo permiten.
En zonas confinadas aumenta el riesgo de enganchar tether, perder orientación o quedar atrapado. La proximidad a succión, descarga o maquinaria activa exige procedimientos de aislamiento y autorización. Si no puede garantizarse una recuperación segura, la misión debe replantearse.
Ver una rejilla exterior no demuestra el estado del conducto interno ni su caudal. Puede ser un primer filtro para decidir una inspección adicional.
Caso 5: búsqueda y localización de objetos
Cuando el objetivo es localizar un cabo, red, herramienta u objeto perdido, la cámara funciona si existe visibilidad y el área de búsqueda es manejable. En agua turbia o con mayor distancia, un sonar de imagen o escaneo puede ampliar la capacidad de detección geométrica.
El resultado útil es una localización y documentación suficientemente buenas para planificar el siguiente paso. Detectar el objeto no significa que retirarlo sea seguro: pueden existir tensión, atrapamientos, cargas suspendidas, contaminación u otros riesgos.
Qué ocurre cuando el agua está turbia
La cámara depende de luz que viaja hasta el objeto y vuelve al sensor. Partículas suspendidas dispersan esa luz; una iluminación potente colocada cerca del eje de cámara puede aumentar backscatter y empeorar la imagen. WHOI describe la turbidez como una limitación real para tareas delicadas con ROV.
Acercarse, cambiar el ángulo de luz o reducir la distancia puede ayudar, pero no vuelve transparente el agua. Si la óptica deja de aportar alcance suficiente, el sonar puede proporcionar información acústica sobre geometría, obstáculos y objetivos.
Sonar: útil cuando la cámara no alcanza, pero no es una fotografía
Un sonar transmite sonido y analiza ecos. El resultado depende de frecuencia, geometría, orientación, material, rango, resolución, ruido y habilidad de interpretación. NOAA equipa ROV oceanográficos con cámaras y sonar porque son sensores complementarios, no equivalentes.
En una inspección puede servir para localizar casco/equipos, mantener distancia, buscar objetos o trabajar en visibilidad pobre. DNV documentó un in-water survey donde sonar ayudó a localizar equipos del fondo del casco antes y durante la evaluación.
Un retorno acústico no identifica automáticamente corrosión, material, grieta o causa. Cuando la decisión exige caracterizar una anomalía, puede ser necesaria confirmación óptica, medición, NDT u otra inspección.
Posicionamiento, escala y medición: saber dónde está la anomalía importa
Un vídeo sin referencia espacial puede ser difícil de repetir. En inspecciones organizadas conviene relacionar observaciones con planos, frames, estaciones, elementos del casco o un sistema de posicionamiento.
Los ROV pueden integrar profundidad, IMU/INS, DVL y posicionamiento acústico, pero no todos llevan esos sensores ni ofrecen la misma exactitud. NOAA muestra estas tecnologías en sus ROV de investigación; sus cifras son especificaciones de esos sistemas, no una garantía universal.
Para medir, además, hay que conocer escala y geometría. Láseres paralelos, fotogrametría, reglas, sonar de medición u otros sensores pueden ayudar solo si están calibrados y se usa un método apropiado. «Se ve de unos 5 cm» no es una medición defendible por sí sola.
Corriente, tether, geometría y recuperación
El tether aporta control, datos y, en algunas arquitecturas, energía, pero también recibe arrastre. Corriente, longitud desplegada, aristas del casco, pilotes, cadenas y artes pueden desviarlo o engancharlo.
El operador debe gestionar simultáneamente vehículo, tether, orientación, distancia al activo y ruta de recuperación. En la popa de un buque, la geometría de hélice, timón y apéndices multiplica los puntos de atrapamiento.
Profundidad nominal del ROV no equivale a viabilidad de una inspección concreta. Corriente, acceso, visibilidad, alcance del tether, superficie de lanzamiento, tráfico y posibilidad de recuperar el sistema pueden ser límites más importantes.
¿Puede un ROV revisar un casco sin sacar el barco del agua?
Sí, puede adquirir imagen y otros datos del casco mientras el buque permanece a flote si las condiciones y el procedimiento lo permiten. Esto puede ser útil para mantenimiento, troubleshooting, biofouling o preparación de una intervención.
Pero «revisar» no significa automáticamente completar una inspección reglamentaria en lugar de varada. Para determinados in-water surveys, sociedades como DNV y Lloyd's Register aceptan ROV bajo procedimientos específicos, con proveedores aprobados, planificación, supervisión del surveyor y criterios de clase/bandera. La aceptación depende del caso.
¿Un ROV sustituye a un buzo?
No de forma universal. Puede evitar exponer a un buzo en determinadas tareas de observación y llegar a profundidades o duraciones que cambian la ecuación operativa. También puede registrar vídeo y sonar de forma continua.
Un buzo aporta percepción táctil, movilidad y capacidad de intervención distintas; un ROV aporta persistencia, sensores y separación física del operador. Acceso, corriente, geometría, tarea, normativa y riesgo determinan qué método —o combinación— es adecuado.
El hecho de que NOAA utilice tanto buzos como ROV en inspecciones de biofouling es un buen recordatorio: son herramientas que pueden complementarse.
¿Una inspección con ROV sirve como certificación?
No por el mero hecho de grabar vídeo. IMO establece que los certificados reglamentarios se emiten a través de administraciones de bandera, organizaciones reconocidas o inspectores autorizados según el instrumento aplicable.
En clasificación existen procedimientos donde un ROV puede formar parte de un survey aceptado. DNV contempla bottom surveys/UWILD con ROV bajo condiciones y supervisión; LR incluye in-water surveys por ROV entre servicios sujetos a aprobación y ha documentado casos remotos aceptados.
La distinción es crítica: ROV = medio de adquisición. Certificación = resultado de un proceso formal con alcance, competencia, procedimiento, aceptación y autoridad definidos.
Cómo planificar una inspección útil
1. Define la pregunta: ¿fouling, objeto, daño aparente, condición de rejilla, búsqueda o medición?
2. Define cobertura y referencias: qué zonas deben verse y cómo se identificará cada una.
3. Evalúa riesgos: maquinaria, succión/descarga, tráfico, corriente, profundidad, espacio confinado, tether y recuperación.
4. Elige sensor: cámara/luces para detalle óptico; sonar para orientación/búsqueda en visibilidad pobre; medición solo con instrumentación y método adecuados.
5. Captura evidencia repetible: secuencia, orientación, escala cuando proceda, hora/ubicación y observaciones.
6. Separa hallazgo de interpretación: registra lo observado sin diagnosticar más allá de la evidencia.
7. Define el siguiente paso antes de la misión: quién revisará datos y qué hallazgos disparan medición, buzo, NDT, reparación o survey formal.
Conclusión
El ROV es valioso porque coloca cámaras y sensores donde el ojo desde superficie no llega. Puede localizar, documentar y, con instrumentación adecuada, medir aspectos concretos de cascos y estructuras sumergidas.
Su límite editorial y técnico debe quedar igual de claro: una imagen no es diagnóstico, sonar no es fotografía, una estimación sin escala no es medición y un vídeo no es certificación. La calidad de la inspección depende tanto del plan, el operador y la interpretación como del vehículo.
Preguntas frecuentes
¿Para qué sirve un ROV en inspección de barcos?
Para llevar cámaras, iluminación, sonar y otros sensores a zonas sumergidas y documentar casco, hélice, timón, tomas, descargas, objetos y otras áreas accesibles.
¿Puede revisar un casco sin sacar el barco del agua?
Sí, puede adquirir evidencia con el barco a flote. Que esa evidencia sea válida para un in-water survey reglamentario depende del procedimiento, sociedad de clasificación, bandera, proveedor y supervisión aplicables.
¿Puede inspeccionar hélices?
Puede documentar visualmente hélice, eje y timón y detectar objetos, fouling o daños aparentes. Debe existir un procedimiento seguro que impida movimiento o riesgos de maquinaria; la imagen no certifica por sí sola la hélice.
¿Qué ocurre con agua turbia?
La turbidez reduce alcance y contraste ópticos y puede aumentar backscatter. Acercar cámara o cambiar iluminación ayuda hasta cierto punto; sonar puede aportar geometría y detección acústica cuando la visión es insuficiente.
¿Cuándo se necesita sonar?
Cuando la visibilidad óptica, el alcance o la orientación hacen difícil localizar el objetivo u obstáculos. Sonar complementa a la cámara; no produce una fotografía ni un diagnóstico automático.
¿Un ROV sustituye a un buzo?
No universalmente. Puede reducir exposición humana y aportar sensores/persistencia, pero buzos y ROV tienen capacidades diferentes y pueden complementarse.
¿Una inspección con ROV sirve como certificación?
No automáticamente. Un ROV puede formar parte de un survey formal aceptado, pero la certificación requiere autoridad, alcance, procedimiento, proveedor/competencia y supervisión definidos por la normativa o sociedad correspondiente.
¿Puede un ROV medir una grieta o pérdida de espesor?
Solo si se utiliza instrumentación y metodología adecuadas, con escala/calibración e incertidumbre compatibles con la decisión. Una imagen sin referencia no basta.
Sigue leyendo
- Drones vs. ROV: qué cambia realmente cuando pasamos del aire al agua
- Drones acuáticos: tipos, usos y cómo elegir la plataforma adecuada
- Cómo elegir un dron acuático, ROV o USV: empieza por la misión
- Por qué muchos drones acuáticos usan cable: qué hace realmente el tether
- Cómo cuidar un dron acuático después de usarlo en agua salada
- Usos profesionales de drones: del vuelo al entregable que realmente sirve
Fuentes verificadas
- IMO — 2023 Guidelines for the control and management of ships' biofouling — MEPC.378(80). Consulta: 2026-09-11. Definición de biofouling; áreas/nichos a inspeccionar; registro de fotos/vídeos y participación de operadores ROV; propeller, rudder, sea chests, discharges, anodes y otros elementos.
- IMO — Surveys, Verifications and Certification. Consulta: 2026-09-11. La certificación reglamentaria corresponde a administraciones de bandera, organizaciones reconocidas o inspectores autorizados; un vídeo aislado no emite certificados.
- IMO — SDC 12 — remote inspection tools. Consulta: 2026-09-11. Estado 2026 del trabajo IMO sobre herramientas remotas en inspecciones reglamentarias; se evita presentar ROV como aceptación universal sin procedimiento.
- DNV — Bottom Survey – In-water. Consulta: 2026-09-11. Ejemplo de aceptación condicionada: determinados bottom surveys/UWILD pueden realizarse con buzos o ROV bajo criterios y supervisión DNV.
- DNV — Remote in-water ship surveys using ROV. Consulta: 2026-09-11. Caso documentado de IWS remoto: planificación, revisión de planos, empresa de inspección certificada, sonar para localizar equipos y supervisión del surveyor.
- Lloyd's Register — Using new technology to conduct a completely remote In-Water Survey. Consulta: 2026-09-11. Ejemplo de ROV aceptado dentro de un IWS específico y certificado; no implica que cualquier vídeo ROV sea certificación.
- Lloyd's Register — Approval of Service Suppliers. Consulta: 2026-09-11. LR incluye IWS por buzo/ROV y RIT entre actividades de proveedores de servicio sujetos a aprobación.
- IACS — UR Z17 — Procedural Requirements for Service Suppliers. Consulta: 2026-09-11. Marco de aprobación de proveedores de servicios utilizado por sociedades de clasificación; evita equiparar operador ROV genérico con proveedor aprobado.
- NOAA Ocean Exploration — Remotely Operated Vehicle Seirios. Consulta: 2026-09-11. Ejemplo primario de ROV con cámaras, sonar e iluminación/sensores; demuestra que óptica y acústica son modalidades diferentes.
- NOAA Ocean Exploration — Remotely Operated Vehicles factsheet (copia archivada). Consulta: 2026-09-11. Ejemplo técnico de integración de cámaras, sonar, DVL/INS/IMU, profundidad y posicionamiento acústico; no se generalizan sus cifras a otros ROV.
- WHOI — Learning to see through cloudy waters. Consulta: 2026-09-11. La turbidez y sedimento suspendido limitan la visión óptica de ROV; combinación óptica/sonar como línea técnica, sin equiparar sonar con fotografía.
- NOAA National Marine Sanctuaries — Pre-Access Vessel Inspections — Papahānaumokuākea. Consulta: 2026-09-11. Caso real de uso de buzos y ROV para buscar biofouling en cascos; apoya el ROV como herramienta de observación, no como sustituto universal del buzo.
0 comentarios